Hafta 5 — Çizgeler ve Gezinme (Traversal) Algoritmaları
CEN207 Veri Yapıları (eski adıyla CE205) · 2026–2027 Güz
Ders notu (PDF) Ders notu (DOCX) Sunum (PDF) Sunum (PPTX) Sunum (HTML, çevrimdışı) Tümünü indir (ZIP) Sunumu tam ekran aç
Sunumun içine tıklayıp ok tuşlarıyla ilerleyin; tam ekran için sunumun sağ altındaki düğmeyi ya da yukarıdaki "Sunumu tam ekran aç" bağlantısını kullanın.
Bu hafta
Öğrenme çıktıları. Bu haftanın sonunda çizgeyi (graph) açıklayabilecek, çizebilecek ve uygulayabileceksiniz — bu veri yapısı, ne tamamen doğrusal (diziler, listeler, yığınlar, kuyruklar) ne de tamamen tek-ebeveynli dallanan (ağaçlar) ilişkileri modellemeyi nihayet mümkün kılar. Bir çizge, herhangi bir düğümün herhangi sayıda başka düğüme, herhangi bir örüntüde bağlanmasına izin verildiğinde ortaya çıkan şeydir: yol ağları, sosyal ağlar, web, bağımlılık çizgeleri ve — adını koymadan zaten bildiğiniz gibi — ağacın kendisi de, bir ekstra söz tutan bir çizgeden ibarettir (herhangi iki düğüm arasında tam olarak bir yol, döngü yok). Herkesin gerçekten kullandığı iki gösterimle (komşuluk matrisi (adjacency matrix) ve komşuluk listesi (adjacency list)), en azından tanınması gereken iki gösterimle (kenar listesi (edge list) ve insidans matrisi (incidence matrix)) ve aralarındaki ödünleşimlerle tanışacaksınız. Ardından, Hafta 1–4'ten elinizde zaten bulunan fikirler üzerine kurulu dört gezinme algoritmasıyla tanışacaksınız: Hafta 3'ün kuyruğunu kullanan genişlik öncelikli arama (breadth-first search, BFS); önce özyinelemeli (yine Hafta 3'ün çağrı yığını), sonra yinelemeli (yine kendi elinizle kurduğunuz açık yığın) yazılan derinlik öncelikli arama (depth-first search, DFS); ve "her ziyaret edilmemiş düğümden BFS'yi yeniden çalıştır"tan ibaret olan bağlı bileşenler (connected components). Son olarak, ağırlıksız bir çizgede en kısa yolu (shortest path) bulmak için BFS kullanacaksınız — Hafta 9'un tam olarak bu fikrin üzerine kurduğu Dijkstra algoritmasının doğrudan bir ön izlemesi. Bu çıktılar ders izlencesinin LO.1 (temel veri yapılarını açıklama), LO.2 (algoritmik karmaşıklığı analiz etme) ve LO.7 (bir problem için doğru yapıyı seçme) hedefleriyle eşleşir.
Önceden bilmeniz gerekenler. Hafta 1 size işaretçileri (pointer) ve belleği numaralı kutular olarak resmetmeyi verdi. Hafta 2 size bağlı listeyi (linked list) verdi. Hafta 3 size yığını (stack), kuyruğu (queue) ve özyinelemeyi (recursion) verdi. Hafta 4 size ağacı (tree) verdi ve — burası kilit bağlantı — bir ağacın döngüsüz bağlı bir çizge olduğunu gösterdi, böylece ağaçlar için öğrendiğiniz her gezinme fikri (özyinelemeli dolaşımlar, açık bir yığın, seviye sırası için bir kuyruk) neredeyse değişmeden çizgelere taşınır. Genel bir çizgenin getirdiği gerçekten yeni sorun, döngü (cycle) içerebilmesi ve bağlı olmayabilmesidir (disconnected) — bu yüzden "her düğümü tam olarak bir kez ziyaret et" artık, tek-ebeveyn garantisi sayesinde ağaçların hiç ihtiyaç duymadığı bir visited (ziyaret edildi) işaretine muhtaçtır.
3 saatlik bir oturum için zaman planı. Terimler, doğuş ve tarihçe (~25 dk) · gösterimler: komşuluk matrisi ve komşuluk listesi, bellek/zaman karşılaştırmasıyla birlikte (~35 dk) · kısa ara · genişlik öncelikli arama (~30 dk) · derinlik öncelikli arama, önce özyinelemeli sonra yinelemeli (~40 dk) · bağlı bileşenler (~20 dk) · BFS ile en kısa yol (~20 dk) · özet ve kendini sınama (~10 dk).
0. Başlamadan önce
0.1 Zaten bildikleriniz
Son dört haftadan dört fikir, bu haftanın ağırlığının neredeyse tamamını taşıyor. Sağlam olduklarından emin olalım.
Hafta 1'den — işaretçiler ve bellek. Bir düğüm (node), bir değer artı başka düğümlere işaretçiler tutan bir structtur. Bağlı listede bu struct'ın tek bir next işaretçisi vardır; ağaçta ikisi ya da daha fazlası vardır (left, right, ya da bir children dizisi). Bir çizge bunu daha da gevşetir: bir düğüm herhangi sayıda başka düğüme, herhangi bir örüntüde işaret edebilir ve — ağacın aksine — iki farklı düğüm aynı üçüncü düğüme birden işaret edebilir, ve bir yol kendi üzerine geri dönebilir.
Hafta 2'den — bağlı listeler. Bu haftanın en çok dayandığı gösterim olan komşuluk listesi (adjacency list), tam anlamıyla bağlı listelerden oluşan bir dizidir: her düğüm için bir bağlı liste, o düğümün komşularını tutar. Bir bağlı listeye append (ekleme) yapabiliyorsanız (Hafta 2), bir komşuluk listesi kurmayı zaten biliyorsunuz demektir.
Hafta 3'ten — yığın, kuyruk ve özyineleme. Genişlik öncelikli arama, Hafta 4'te ağaçlar için yazdığınız seviye sırası (level-order) dolaşımın ta kendisidir, genelleştirilmiş hâliyle: Hafta 3'ün aynı dizi/dairesel kuyruğunu kullanır, ağaç düğümleri yerine çizge düğümlerini kuyruğa ekler ve çıkarır. Derinlik öncelikli arama tam olarak öntıra (preorder) dolaşımdır, genelleştirilmiş hâliyle: özyinelemeli yazıldığında, bu Hafta 3'ün çağrı yığınının (call stack) defter tutma işini yapmasının ta kendisidir; yinelemeli yazıldığında, Hafta 3'te elinizle kurduğunuz açık yığını kullanır — yalnızca sayılar yerine düğümler tutarak.
Hafta 4'ten — ağaçlar. Bir ağaç, döngüsüz ve n düğüm için tam olarak n − 1 kenarlı, bağlı ve yönsüz bir çizgedir. Bir ağaç için yazdığınız her dolaşım — özyinelemeli, açık-yığınla-yinelemeli, kuyrukla-seviye-sıralı — "döngü yok, tek ebeveyn" garantisinin bir visited dizisini gereksiz kıldığı özel bir çizge dolaşımı örneğidir. Bu hafta bu garantiyi kaldırıyor ve o garanti kalktığı an visitedin neden zorunlu hâle geldiğini tam olarak göreceksiniz.
Bunlardan herhangi biri "ah evet, hatırladım" yerine yeni gibi hissettiriyorsa, devam etmeden önce Hafta 1–4 notlarına ayıracağınız beş dakika kendini kat kat geri ödeyecektir — aşağıdaki her şey bunu varsayıyor.
0.2 Bu haftanın haritası
flowchart TD
    W5["Hafta 5: Çizgeler ve Gezinme Algoritmaları"]
    W5 --> V["Terimler: düğüm, kenar, yönlü/yönsüz, ağırlıklı, derece, yol, döngü"]
    W5 --> R["Gösterimler"]
    R --> R1["Komşuluk matrisi: V x V bir tablo"]
    R --> R2["Komşuluk listesi: düğüm başına bir bağlı liste"]
    R --> R3["Kenar listesi ve insidans matrisi (kısaca)"]
    W5 --> T["Gezinmeler: ulaşılabilen her düğümü tam olarak bir kez ziyaret etmek"]
    T --> T1["Genişlik öncelikli arama (BFS): bir kuyruk, seviye seviye"]
    T --> T2["Derinlik öncelikli arama, özyinelemeli: çağrı yığını"]
    T --> T3["Derinlik öncelikli arama, yinelemeli: açık bir yığın"]
    W5 --> CC["Bağlı bileşenler: her ziyaret edilmemiş düğümden yeniden BFS"]
    W5 --> SP["Ağırlıksız çizgede BFS ile en kısa yol: ebeveyn işaretçileri, yol yeniden kurma"]
    SP --> SP1["Ön izleme: Dijkstra algoritması, Hafta 9"]
Aşağıdaki her kutu kendi bölümünü alır; çoğu adım adım kısa bir animasyon, eksiksiz bir C ve Java programı ve karmaşıklık ile sık yapılan hatalar üzerine bir not içerir.
1. Neden çizgeler? Doğuş, tarihçe ve sezgi
1.1 Başlangıç için bir soru
Bir yol haritası açın. Şehirler yollarla birbirine bağlıdır; bazı yollar tek yönlü, çoğu iki yönlüdür; bazı şehir çiftleri arasında doğrudan yol hiç yoktur ve birinden diğerine gitmek için üç başka şehirden geçmeniz gerekebilir. Ya da bir sosyal ağ açın: insanlar "takip"lerle bağlıdır, bu tek yönlü (sizi takip etmeyen bir ünlüyü takip edersiniz) ya da karşılıklı olabilir. Ya da bir üniversitenin ders kataloğunu düşünün: "CEN206, CEN207 gerektirir" yönlü bir bağlantıdır ve bazı dersler alınabilmeleri için birkaç başka dersi gerektirir. Bunların hiçbiri liste değildir (tek bir "sonraki" yoktur), hiçbiri de ağaç değildir (bir şehre tek bir ebeveynden değil, birçok şehirden ulaşılabilir ve yollar döngü oluşturabilir). "Bazı şeyler, bazı başka şeylere, herhangi bir örüntüde, döngülere izin vererek bağlı" fikrini yakalayan en genel yapı nedir? Bu yapı bir çizgedir (graph) ve — Hafta 4'ün zaten söylediği gibi — bir ağaç, yalnızca iki ekstra söz tutulmuş bir çizgeden ibarettir: bağlı, ve döngüsüz.
1.2 Kısa bir tarihçe: Euler ve Königsberg'in yedi köprüsü
Çizge kuramının (graph theory) alışılmadık derecede kesin bir doğum günü var. 1736'da İsviçreli matematikçi Leonhard Euler'e Königsberg şehri (o dönemde Prusya'da; bugün Rusya'da Kaliningrad) hakkında bir soru soruldu: şehir, Pregel nehri çevresinde kurulmuştu ve nehrin yedi köprüsü şehrin iki adasını ve iki nehir kıyısını birbirine bağlıyordu. Bulmaca, bir yürüyüşçünün yedi köprünün her birini tam olarak bir kez geçip başlangıç noktasına dönüp dönemeyeceğiydi. Euler bunun imkânsız olduğunu kanıtladı — ve bizim için daha önemlisi, bunu her rotayı elle deneyerek değil, şehri özüne indirgeyerek kanıtladı: her kara parçasını bir nokta, her köprüyü iki noktayı birleştiren bir çizgi olarak temsil etti, alakasız her ayrıntıyı (mesafeler, köprü genişlikleri, adaların şekli) bir kenara bıraktı. Bu soyutlama — çizgilerle birbirine bağlı noktalar — çizgenin kendisidir ve Euler'in 1736 tarihli makalesi, Solutio problematis ad geometriam situs pertinentis ("Konum geometrisiyle ilgili bir problemin çözümü"), çizge kuramının kurucu makalesi olarak kabul edilir. Euler'in bu sırada kanıtladığı genel kural (böyle bir yürüyüş ancak ve ancak sıfır ya da iki kara parçasının tek sayıda köprüsü varsa var olur) hâlâ bugün bir Euler yolu (Eulerian path)'nun kriteri olarak öğretilmektedir.
Sonraki iki yüzyıl boyunca çizgeler çoğunlukla matematikçilerin bir aracı olarak kaldı. Bilgisayar biliminin içinde sistematik kullanımı — üzerinde algoritmalar çalışan açık bir veri yapısı olarak — bu haftanın öğrettiği algoritmalarla birlikte yirminci yüzyıl boyunca büyüdü: Edward F. Moore, 1959'da bir labirentte en kısa yolu bulma üzerine bir makalede, esasen genişlik öncelikli aramayı betimledi; C. Y. Lee, 1961'de bir devre kartı üzerinde tel döşeme için yakından ilişkili bir genişlik öncelikli algoritma yayımladı (bu alanda hâlâ "Lee algoritması" olarak anılır); ve Robert Tarjan'ın 1972 tarihli Depth-First Search and Linear Graph Algorithms makalesi, derinlik öncelikli aramayı doğal, gayriresmî bir fikirden, bu hafta kullanacağınız keşif/bitiş zamanları ve kenar sınıflandırmasıyla titizlikle çözümlenmiş bir algoritmaya dönüştürdü — ve birçok önemli çizge probleminin doğrusal zamanda çözülebileceğini gösterdi.
1.3 Sezgi ve iki algoritma ailesi
Bir ağ çizge olarak temsil edildiğinde, sürekli iki soru gündeme gelir: "A'dan B'ye hiç gidebilir miyim, ve gidebiliyorsam nasıl?" (bir gezinme (traversal) sorusu — bu hafta BFS ve DFS) ve "A'dan B'ye en iyi yol nedir?" bir maliyet kavramı altında (bir en kısa yol (shortest-path) sorusu — bu hafta yine BFS, bu haftanın ağırlıksız özel durumu için, ve Hafta 9'da Dijkstra ile diğer ağırlıklı algoritmalar). Bu iki soruyu birbirinden ayrı tutmak dersin geri kalanında kafa karışıklığından kurtaracak: BFS ve DFS "ulaşılabilir mi değil mi, ve hangi rotayla" sorusunu yanıtlar; Hafta 9'daki ağırlıklı en-kısa-yol algoritmaları ise "hangi en ucuz rotayla ulaşılabilir" sorusunu yanıtlar.
2. Terimler
Bir çizge (graph) G = (V, E), düğümler (vertex, node) kümesi V ile, her biri bir düğüm çiftini bağlayan kenarlar (edge) kümesi E'den oluşur. Tanımın tamamı budur — aşağıdaki her şey, çizgenin belirli türlerini ve sahip olabileceği belirli özellikleri betimleyen terimlerdir.
| Terim | Anlamı |
|---|---|
| Düğüm (vertex, node) | Çizgedeki "şeylerden" biri — bir şehir, bir kişi, bir ders. |
| Kenar (edge) | İki düğüm arasındaki bağlantı — bir yol, bir takip, bir ön koşul. |
| Yönlü çizge (directed graph) | Her kenarın bir yönü vardır: A -> B, B -> A ile aynı değildir. Ok ucuyla çizilir. |
| Yönsüz çizge (undirected graph) | Her kenar iki yönde de kullanılabilir: A - B ile B - A aynı kenardır. |
| Ağırlıklı çizge (weighted graph) | Her kenar bir sayı taşır (ağırlık (weight)) — bir mesafe, bir maliyet, bir kapasite. |
| Ağırlıksız çizge (unweighted graph) | Kenarlar sayı taşımaz; yalnızca "bağlı" ya da "bağlı değil" der. |
| Derece (degree) (yönsüz) | Bir düğüme değen kenar sayısı. |
| Gelen derece / giden derece (in-degree / out-degree) (yönlü) | Bir düğüme giren / bir düğümden çıkan kenar sayısı. |
| Yol (path) | Bir düğümden başka bir düğüme, hiçbir düğüm tekrarlanmadan giden kenarlar dizisi. |
| Döngü (cycle) | Başladığı düğüme geri dönen bir yol. |
| Bağlı (connected) (yönsüz) | Her düğümden her düğüme ulaşılabilir. |
| Bağlı bileşen (connected component) | Birbirinden erişilebilen düğümlerin en büyük kümesi. |
| Öz-döngü (self-loop) | İki ucu da aynı düğüm olan bir kenar. |
| Çoklu kenar (parallel edges, multi-edge) | Aynı iki düğüm arasında birden fazla kenar. Bir multigraph (çoklu çizge) bunlara izin verir. |
| Basit çizge (simple graph) | Öz-döngüsü ve çoklu kenarı olmayan çizge — çoğu algoritmanın varsaydığı "varsayılan" tür. |
| Seyrek (sparse) ile yoğun (dense) | Seyrek çizgede E, V'ye yakındır (düğüm başına az kenar); yoğun çizgede E, V^2'ye yakındır (çoğu çift bağlı). |
Yukarıdaki terimlerin her birinin gerçek bir çizge üzerinde, birer birer işaret edildiğini görmek için animasyonu oynatın.
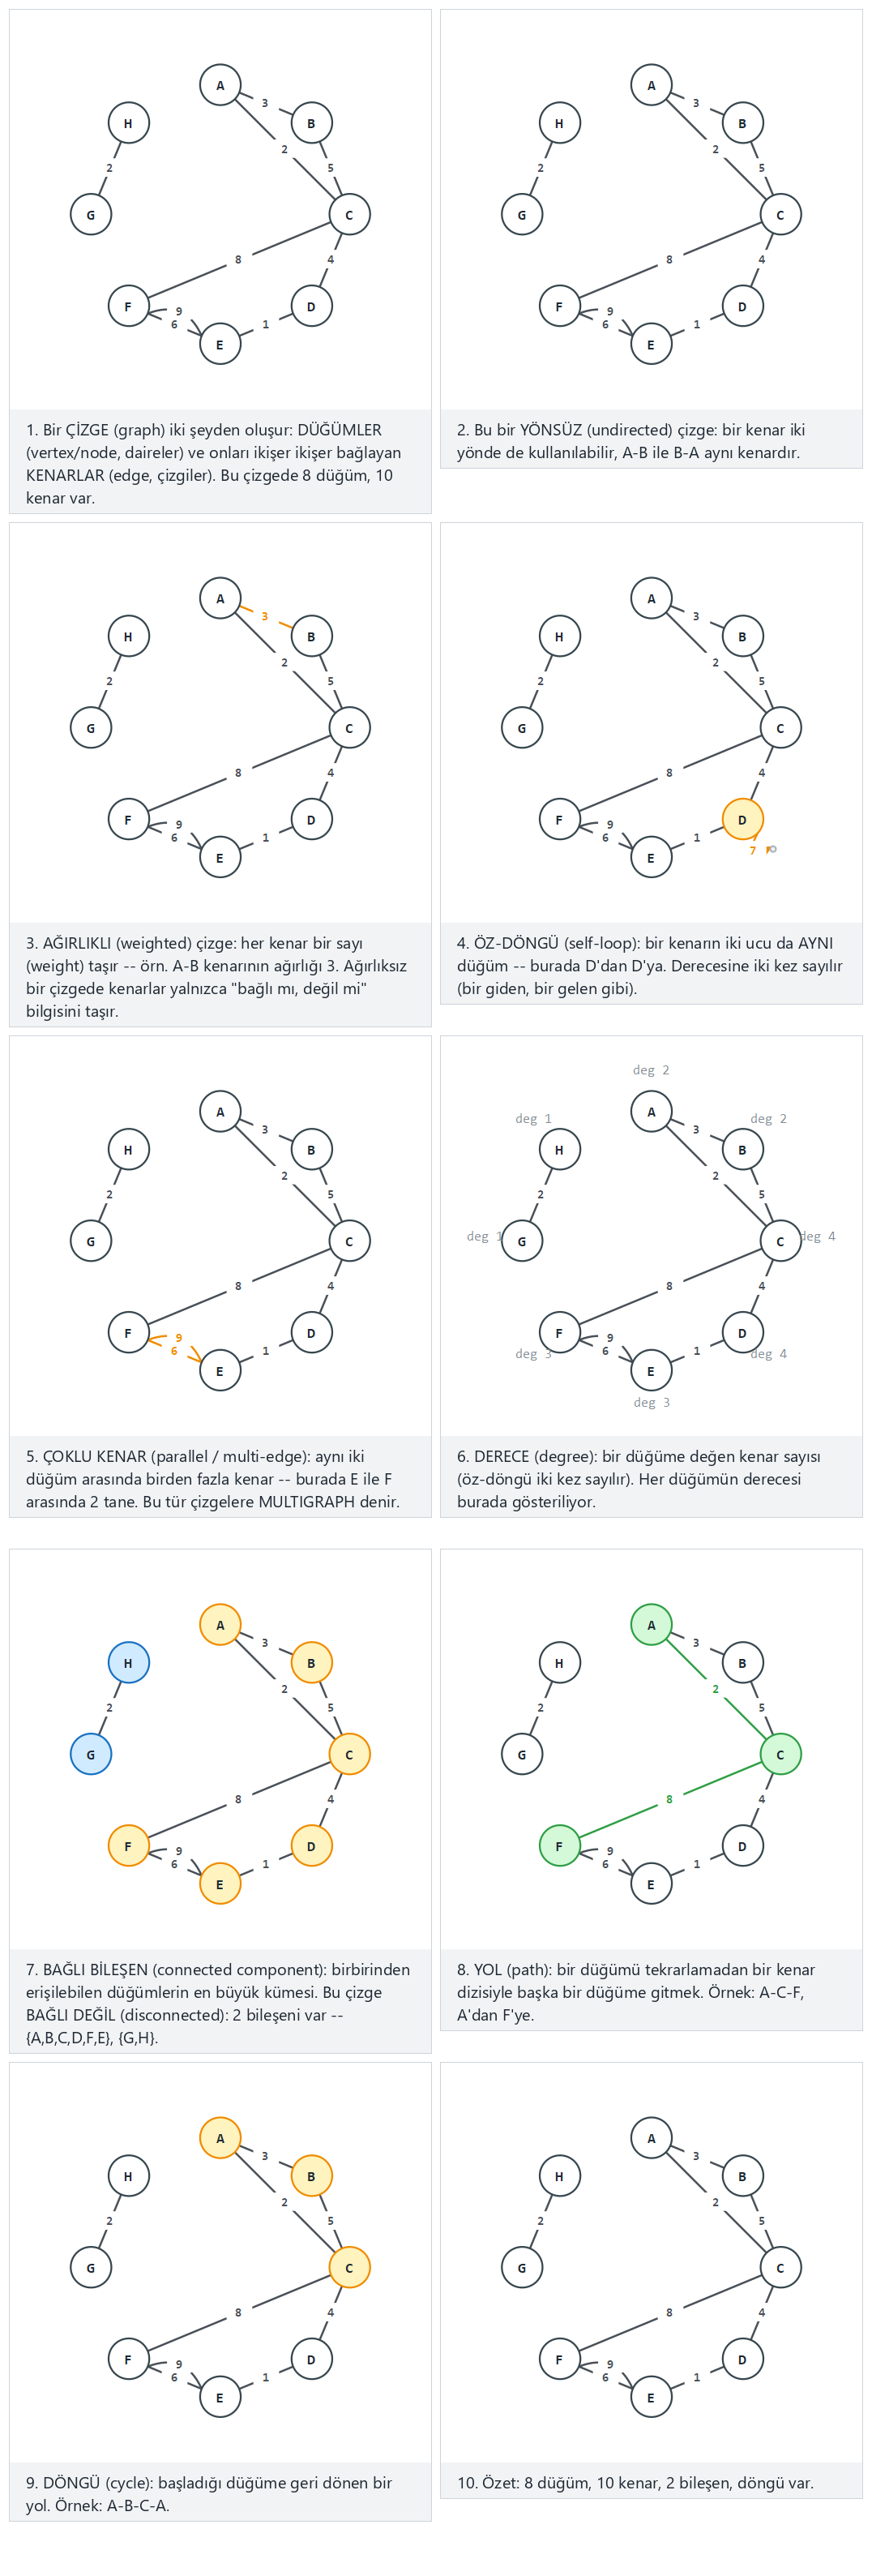
Oynatıcıda ayrıca 8 düğüm, yönlü: birden çok döngü, öz-döngü, çoklu kenar ve 2 zayıf bileşen (zor) ile uç durumları da deneyin: 11 düğümlük zincir: döngüsüz, ağırlıksız, bağlı ve tek bir düğüm (bir öz-döngüyle gösterilir) — ya da dört zorluk seviyesinde rastgele veri için 🎲'ya basın, ya da kendi çizgenizi kenar listesi olarak yazın (A-B yönsüz, A>B yönlü, A-B:4 ağırlıklı).
2.1 Bellekte çizge ve kod
Aşağıdaki kod, bir Graph'ı komşuluk listesi olarak kurar — her düğüm için, o düğümün komşularının bağlı listesinin başını tutan bir struct (Hafta 2'nin bağlı listesi yine burada) — ve bundan her düğümün derecesini hesaplar. out_degree, bir düğümün listesinde yürür ve sayar; yönlü bir çizgede in_degree'nin böyle bir kestirmesi yoktur ve v'ye inen kenarları ararken her başka düğümün listesini taramak zorundadır.
#define MAX_V   16
#define MAX_LBL 4

typedef struct Edge {
    int to;               /* index of the other endpoint */
    int weight;           /* 1 if the graph is unweighted */
    struct Edge *next;
} Edge;

typedef struct Graph {
    char label[MAX_V][MAX_LBL];
    Edge *adj[MAX_V];     /* adjacency list, one linked list per vertex */
    int vertex_count;
    int directed;         /* 0 = undirected, 1 = directed */
} Graph;

int out_degree(Graph *g, int v) {
    int d = 0;
    for (Edge *e = g->adj[v]; e != NULL; e = e->next)
        d++;              /* undirected: this already counts BOTH ends written once each -> degree */
    return d;
}

int in_degree(Graph *g, int v) {   /* directed only: how many edges point INTO v */
    int d = 0;
    for (int u = 0; u < g->vertex_count; u++)
        for (Edge *e = g->adj[u]; e != NULL; e = e->next)
            if (e->to == v) d++;
    return d;
}
static final int MAX_V = 16;

class Edge {
    int to;               // index of the other endpoint
    int weight;           // 1 if the graph is unweighted
    Edge next;
}

class Graph {
    String[] label = new String[MAX_V];
    Edge[] adj = new Edge[MAX_V];   // adjacency list, one linked list per vertex
    int vertexCount;
    boolean directed;
}

static int outDegree(Graph g, int v) {
    int d = 0;
    for (Edge e = g.adj[v]; e != null; e = e.next)
        d++;              // undirected: this already counts BOTH ends written once each -> degree
    return d;
}

static int inDegree(Graph g, int v) {   // directed only: how many edges point INTO v
    int d = 0;
    for (int u = 0; u < g.vertexCount; u++)
        for (Edge e = g.adj[u]; e != null; e = e.next)
            if (e.to == v) d++;
    return d;
}
Tam program (code/week-05/c/graph_terminology.c / code/week-05/java/GraphTerminology.java), bir kenar listesinden bir çizge kurar, ardından düğüm/kenar sayılarını, öz-döngüleri, çoklu kenarları, dereceyi (ya da gelen/giden dereceyi), bağlı bileşenleri ve bir döngünün var olup olmadığını — animasyonun hazır örnekleriyle eşleşen dört senaryo için — bildirir.
Programın tamamı: graph_terminology.c / GraphTerminology.java
/* Week 5 -- Graphs and Traversals
 * Graph vocabulary: vertex, edge, directed/undirected, weighted, degree,
 * in/out-degree, self-loop, parallel (multi-) edge, connected component,
 * cycle. Builds a Graph as an adjacency list (Edge structs, one linked
 * list per vertex) and reports these properties for each scenario.
 * CEN207 Data Structures (formerly CE205)
 */
#include <stdio.h>
#include <string.h>
#include <stdlib.h>

#define MAX_V   16
#define MAX_LBL 4

typedef struct Edge {
    int to;               /* index of the other endpoint */
    int weight;           /* 1 if the graph is unweighted */
    struct Edge *next;
} Edge;

typedef struct Graph {
    char label[MAX_V][MAX_LBL];
    Edge *adj[MAX_V];     /* adjacency list, one linked list per vertex */
    int vertex_count;
    int directed;         /* 0 = undirected, 1 = directed */
} Graph;

int out_degree(Graph *g, int v) {
    int d = 0;
    for (Edge *e = g->adj[v]; e != NULL; e = e->next)
        d++;              /* undirected: this already counts BOTH ends written once each -> degree */
    return d;
}

int in_degree(Graph *g, int v) {   /* directed only: how many edges point INTO v */
    int d = 0;
    for (int u = 0; u < g->vertex_count; u++)
        for (Edge *e = g->adj[u]; e != NULL; e = e->next)
            if (e->to == v) d++;
    return d;
}

/* ---- construction helpers: not part of the lecture code panel above, but
 * needed to actually build a Graph from a list of (label, label, weight)
 * edges the way the animation's input box accepts them. ---- */

typedef struct { const char *a, *b; int weight; } EdgeIn;

static int find_or_add_vertex(Graph *g, const char *lbl) {
    for (int i = 0; i < g->vertex_count; i++)
        if (strcmp(g->label[i], lbl) == 0) return i;
    strncpy(g->label[g->vertex_count], lbl, MAX_LBL - 1);
    g->label[g->vertex_count][MAX_LBL - 1] = '\0';
    g->adj[g->vertex_count] = NULL;
    return g->vertex_count++;
}

static void append(Graph *g, int v, int neighbour, int weight) {
    Edge *n = malloc(sizeof(Edge));
    n->to = neighbour;
    n->weight = weight;
    n->next = NULL;
    if (g->adj[v] == NULL) { g->adj[v] = n; return; }
    Edge *cur = g->adj[v];
    while (cur->next != NULL) cur = cur->next;
    cur->next = n;
}

static void add_edge_labelled(Graph *g, const char *a, const char *b, int weight) {
    int ia = find_or_add_vertex(g, a), ib = find_or_add_vertex(g, b);
    append(g, ia, ib, weight);
    if (!g->directed && ia != ib) append(g, ib, ia, weight);
}

static void reset_graph(Graph *g, int directed) {
    g->vertex_count = 0;
    g->directed = directed;
    for (int i = 0; i < MAX_V; i++) g->adj[i] = NULL;
}

static void free_graph(Graph *g) {
    for (int i = 0; i < g->vertex_count; i++) {
        Edge *e = g->adj[i];
        while (e) { Edge *nx = e->next; free(e); e = nx; }
        g->adj[i] = NULL;
    }
}

/* ---- analysis: components (BFS, direction ignored) and cycle (DFS) ---- */

static int undirected_neighbours(Graph *g, int v, int out[]) {
    int n = 0;
    for (Edge *e = g->adj[v]; e; e = e->next)
        if (e->to != v) out[n++] = e->to;             /* v's own out-edges (self-loops excluded here) */
    if (g->directed)
        for (int u = 0; u < g->vertex_count; u++)
            if (u != v)
                for (Edge *e = g->adj[u]; e; e = e->next)
                    if (e->to == v) out[n++] = u;      /* edges pointing INTO v, walked backwards */
    return n;
}

static int count_components(Graph *g, int comp_of[]) {
    int queue_data[MAX_V];
    for (int i = 0; i < g->vertex_count; i++) comp_of[i] = -1;
    int next_id = 0;
    for (int s = 0; s < g->vertex_count; s++) {
        if (comp_of[s] != -1) continue;
        int front = 0, rear = 0;
        comp_of[s] = next_id;
        queue_data[rear++] = s;
        while (front < rear) {
            int u = queue_data[front++];
            int nb[2 * MAX_V];
            int n = undirected_neighbours(g, u, nb);
            for (int i = 0; i < n; i++)
                if (comp_of[nb[i]] == -1) { comp_of[nb[i]] = next_id; queue_data[rear++] = nb[i]; }
        }
        next_id++;
    }
    return next_id;
}

static int color[MAX_V];

static int dfs_has_cycle(Graph *g, int u, int parent) {
    color[u] = 1;
    int skipped_parent = 0;
    for (Edge *e = g->adj[u]; e; e = e->next) {
        int v = e->to;
        if (v == u) return 1;                                        /* self-loop: trivially a cycle */
        if (!g->directed && v == parent && !skipped_parent) { skipped_parent = 1; continue; }
        if (color[v] == 0) { if (dfs_has_cycle(g, v, u)) return 1; }
        else if (color[v] == 1) return 1;                            /* back edge: an ancestor -> a cycle */
    }
    color[u] = 2;
    return 0;
}

static int has_cycle(Graph *g) {
    for (int i = 0; i < g->vertex_count; i++) color[i] = 0;
    for (int i = 0; i < g->vertex_count; i++)
        if (color[i] == 0 && dfs_has_cycle(g, i, -1)) return 1;
    return 0;
}

static void run_scenario(const char *label, int directed, EdgeIn edges[], int n) {
    printf("-- %s --\n", label);
    Graph g;
    reset_graph(&g, directed);
    for (int i = 0; i < n; i++) add_edge_labelled(&g, edges[i].a, edges[i].b, edges[i].weight);

    printf("%s, %d vertices, %d edges\n", directed ? "directed" : "undirected", g.vertex_count, n);

    int self_loops = 0;
    for (int i = 0; i < n; i++)
        if (strcmp(edges[i].a, edges[i].b) == 0) { printf("self-loop: %s-%s\n", edges[i].a, edges[i].b); self_loops++; }
    if (!self_loops) printf("self-loops: none\n");

    int multi_found = 0;
    for (int i = 0; i < n && !multi_found; i++) {
        if (strcmp(edges[i].a, edges[i].b) == 0) continue;
        for (int j = i + 1; j < n; j++) {
            int same = directed
                ? (strcmp(edges[i].a, edges[j].a) == 0 && strcmp(edges[i].b, edges[j].b) == 0)
                : ((strcmp(edges[i].a, edges[j].a) == 0 && strcmp(edges[i].b, edges[j].b) == 0) ||
                   (strcmp(edges[i].a, edges[j].b) == 0 && strcmp(edges[i].b, edges[j].a) == 0));
            if (same) { printf("multi-edge: %s%s%s (%d copies)\n", edges[i].a, directed ? ">" : "-", edges[i].b, 2); multi_found = 1; break; }
        }
    }
    if (!multi_found) printf("multi-edges: none\n");

    if (!directed) {
        printf("degree (list-length, via out-degree):");
        for (int i = 0; i < g.vertex_count; i++) printf(" %s=%d", g.label[i], out_degree(&g, i));
        printf("\n");
    } else {
        printf("in-degree: ");
        for (int i = 0; i < g.vertex_count; i++) printf(" %s=%d", g.label[i], in_degree(&g, i));
        printf("\n");
        printf("out-degree:");
        for (int i = 0; i < g.vertex_count; i++) printf(" %s=%d", g.label[i], out_degree(&g, i));
        printf("\n");
    }

    int comp_of[MAX_V];
    int comps = count_components(&g, comp_of);
    printf("connected components: %d\n", comps);

    int cyc = has_cycle(&g);
    printf("has cycle: %s\n", cyc ? "yes" : "no");

    free_graph(&g);
    printf("\n");
}

int main(void) {
    /* normal: 8 vertices, weighted, a cycle, a self-loop, a multi-edge and 2 components */
    EdgeIn normal[] = {
        {"A", "B", 3}, {"B", "C", 5}, {"C", "A", 2}, {"C", "D", 4},
        {"D", "E", 1}, {"E", "F", 6}, {"E", "F", 9}, {"D", "D", 7},
        {"G", "H", 2}, {"F", "C", 8}
    };
    run_scenario("normal: 8 vertices, weighted, a cycle, a self-loop, a multi-edge and 2 components", 0, normal, 10);

    /* hard: 8 vertices, directed, multiple cycles, a self-loop, a multi-edge and 2 weak components */
    EdgeIn hard[] = {
        {"P", "Q", 3}, {"Q", "R", 1}, {"R", "P", 4}, {"R", "S", 2},
        {"S", "T", 5}, {"T", "U", 1}, {"T", "U", 1}, {"U", "U", 6},
        {"Q", "S", 2}, {"S", "Q", 3}, {"V", "W", 2}, {"W", "V", 3}
    };
    run_scenario("hard: 8 vertices, directed, multiple cycles, a self-loop, a multi-edge and 2 weak components", 1, hard, 12);

    /* edge: an 11-vertex chain, no cycle, unweighted, connected */
    EdgeIn no_cycle[] = {
        {"V1", "V2", 1}, {"V2", "V3", 1}, {"V3", "V4", 1}, {"V4", "V5", 1}, {"V5", "V6", 1},
        {"V6", "V7", 1}, {"V7", "V8", 1}, {"V8", "V9", 1}, {"V9", "V10", 1}, {"V10", "V11", 1}
    };
    run_scenario("edge: an 11-vertex chain, no cycle, unweighted, connected", 0, no_cycle, 10);

    /* edge: a single vertex, shown with a self-loop */
    EdgeIn single[] = { {"A", "A", 1} };
    run_scenario("edge: a single vertex, shown with a self-loop", 0, single, 1);

    return 0;
}
/* Week 5 -- Graphs and Traversals
 * Graph vocabulary: vertex, edge, directed/undirected, weighted, degree,
 * in/out-degree, self-loop, parallel (multi-) edge, connected component,
 * cycle. Builds a Graph as an adjacency list (Edge nodes, one linked list
 * per vertex) and reports these properties for each scenario.
 * CEN207 Data Structures (formerly CE205)
 */
public class GraphTerminology {
    static final int MAX_V = 16;

    static class Edge {
        int to;                 // index of the other endpoint
        int weight;              // 1 if the graph is unweighted
        Edge next;
    }

    static class Graph {
        String[] label = new String[MAX_V];
        Edge[] adj = new Edge[MAX_V];   // adjacency list, one linked list per vertex
        int vertexCount;
        boolean directed;
    }

    static int outDegree(Graph g, int v) {
        int d = 0;
        for (Edge e = g.adj[v]; e != null; e = e.next)
            d++;              // undirected: this already counts BOTH ends written once each -> degree
        return d;
    }

    static int inDegree(Graph g, int v) {   // directed only: how many edges point INTO v
        int d = 0;
        for (int u = 0; u < g.vertexCount; u++)
            for (Edge e = g.adj[u]; e != null; e = e.next)
                if (e.to == v) d++;
        return d;
    }

    // ---- construction helpers: not part of the lecture code panel above, but
    // needed to actually build a Graph from a list of (label, label, weight)
    // edges the way the animation's input box accepts them. ----

    static class EdgeIn {
        String a, b;
        int weight;
        EdgeIn(String a, String b, int weight) { this.a = a; this.b = b; this.weight = weight; }
    }

    static int findOrAddVertex(Graph g, String lbl) {
        for (int i = 0; i < g.vertexCount; i++)
            if (g.label[i].equals(lbl)) return i;
        g.label[g.vertexCount] = lbl;
        g.adj[g.vertexCount] = null;
        return g.vertexCount++;
    }

    static void append(Graph g, int v, int neighbour, int weight) {
        Edge n = new Edge();
        n.to = neighbour;
        n.weight = weight;
        n.next = null;
        if (g.adj[v] == null) { g.adj[v] = n; return; }
        Edge cur = g.adj[v];
        while (cur.next != null) cur = cur.next;
        cur.next = n;
    }

    static void addEdgeLabelled(Graph g, String a, String b, int weight) {
        int ia = findOrAddVertex(g, a), ib = findOrAddVertex(g, b);
        append(g, ia, ib, weight);
        if (!g.directed && ia != ib) append(g, ib, ia, weight);
    }

    // ---- analysis: components (BFS, direction ignored) and cycle (DFS) ----

    static int undirectedNeighbours(Graph g, int v, int[] out) {
        int n = 0;
        for (Edge e = g.adj[v]; e != null; e = e.next)
            if (e.to != v) out[n++] = e.to;             // v's own out-edges (self-loops excluded here)
        if (g.directed)
            for (int u = 0; u < g.vertexCount; u++)
                if (u != v)
                    for (Edge e = g.adj[u]; e != null; e = e.next)
                        if (e.to == v) out[n++] = u;     // edges pointing INTO v, walked backwards
        return n;
    }

    static int countComponents(Graph g, int[] compOf) {
        int[] queueData = new int[MAX_V];
        for (int i = 0; i < g.vertexCount; i++) compOf[i] = -1;
        int nextId = 0;
        for (int s = 0; s < g.vertexCount; s++) {
            if (compOf[s] != -1) continue;
            int front = 0, rear = 0;
            compOf[s] = nextId;
            queueData[rear++] = s;
            while (front < rear) {
                int u = queueData[front++];
                int[] nb = new int[2 * MAX_V];
                int n = undirectedNeighbours(g, u, nb);
                for (int i = 0; i < n; i++)
                    if (compOf[nb[i]] == -1) { compOf[nb[i]] = nextId; queueData[rear++] = nb[i]; }
            }
            nextId++;
        }
        return nextId;
    }

    static int[] color = new int[MAX_V];

    static boolean dfsHasCycle(Graph g, int u, int parent) {
        color[u] = 1;
        boolean skippedParent = false;
        for (Edge e = g.adj[u]; e != null; e = e.next) {
            int v = e.to;
            if (v == u) return true;                                        // self-loop: trivially a cycle
            if (!g.directed && v == parent && !skippedParent) { skippedParent = true; continue; }
            if (color[v] == 0) { if (dfsHasCycle(g, v, u)) return true; }
            else if (color[v] == 1) return true;                            // back edge: an ancestor -> a cycle
        }
        color[u] = 2;
        return false;
    }

    static boolean hasCycle(Graph g) {
        for (int i = 0; i < g.vertexCount; i++) color[i] = 0;
        for (int i = 0; i < g.vertexCount; i++)
            if (color[i] == 0 && dfsHasCycle(g, i, -1)) return true;
        return false;
    }

    static void runScenario(String label, boolean directed, EdgeIn[] edges) {
        System.out.println("-- " + label + " --");
        Graph g = new Graph();
        g.directed = directed;
        for (EdgeIn e : edges) addEdgeLabelled(g, e.a, e.b, e.weight);

        System.out.println((directed ? "directed" : "undirected") + ", " + g.vertexCount + " vertices, " + edges.length + " edges");

        int selfLoops = 0;
        for (EdgeIn e : edges)
            if (e.a.equals(e.b)) { System.out.println("self-loop: " + e.a + "-" + e.b); selfLoops++; }
        if (selfLoops == 0) System.out.println("self-loops: none");

        boolean multiFound = false;
        outer:
        for (int i = 0; i < edges.length; i++) {
            if (edges[i].a.equals(edges[i].b)) continue;
            for (int j = i + 1; j < edges.length; j++) {
                boolean same = directed
                    ? (edges[i].a.equals(edges[j].a) && edges[i].b.equals(edges[j].b))
                    : ((edges[i].a.equals(edges[j].a) && edges[i].b.equals(edges[j].b)) ||
                       (edges[i].a.equals(edges[j].b) && edges[i].b.equals(edges[j].a)));
                if (same) {
                    System.out.println("multi-edge: " + edges[i].a + (directed ? ">" : "-") + edges[i].b + " (2 copies)");
                    multiFound = true;
                    break outer;
                }
            }
        }
        if (!multiFound) System.out.println("multi-edges: none");

        StringBuilder sb;
        if (!directed) {
            sb = new StringBuilder("degree (list-length, via out-degree):");
            for (int i = 0; i < g.vertexCount; i++) sb.append(' ').append(g.label[i]).append('=').append(outDegree(g, i));
            System.out.println(sb);
        } else {
            sb = new StringBuilder("in-degree: ");
            for (int i = 0; i < g.vertexCount; i++) sb.append(' ').append(g.label[i]).append('=').append(inDegree(g, i));
            System.out.println(sb);
            sb = new StringBuilder("out-degree:");
            for (int i = 0; i < g.vertexCount; i++) sb.append(' ').append(g.label[i]).append('=').append(outDegree(g, i));
            System.out.println(sb);
        }

        int[] compOf = new int[MAX_V];
        int comps = countComponents(g, compOf);
        System.out.println("connected components: " + comps);

        boolean cyc = hasCycle(g);
        System.out.println("has cycle: " + (cyc ? "yes" : "no"));

        System.out.println();
    }

    public static void main(String[] args) {
        // normal: 8 vertices, weighted, a cycle, a self-loop, a multi-edge and 2 components
        EdgeIn[] normal = {
            new EdgeIn("A", "B", 3), new EdgeIn("B", "C", 5), new EdgeIn("C", "A", 2), new EdgeIn("C", "D", 4),
            new EdgeIn("D", "E", 1), new EdgeIn("E", "F", 6), new EdgeIn("E", "F", 9), new EdgeIn("D", "D", 7),
            new EdgeIn("G", "H", 2), new EdgeIn("F", "C", 8)
        };
        runScenario("normal: 8 vertices, weighted, a cycle, a self-loop, a multi-edge and 2 components", false, normal);

        // hard: 8 vertices, directed, multiple cycles, a self-loop, a multi-edge and 2 weak components
        EdgeIn[] hard = {
            new EdgeIn("P", "Q", 3), new EdgeIn("Q", "R", 1), new EdgeIn("R", "P", 4), new EdgeIn("R", "S", 2),
            new EdgeIn("S", "T", 5), new EdgeIn("T", "U", 1), new EdgeIn("T", "U", 1), new EdgeIn("U", "U", 6),
            new EdgeIn("Q", "S", 2), new EdgeIn("S", "Q", 3), new EdgeIn("V", "W", 2), new EdgeIn("W", "V", 3)
        };
        runScenario("hard: 8 vertices, directed, multiple cycles, a self-loop, a multi-edge and 2 weak components", true, hard);

        // edge: an 11-vertex chain, no cycle, unweighted, connected
        EdgeIn[] noCycle = {
            new EdgeIn("V1", "V2", 1), new EdgeIn("V2", "V3", 1), new EdgeIn("V3", "V4", 1), new EdgeIn("V4", "V5", 1), new EdgeIn("V5", "V6", 1),
            new EdgeIn("V6", "V7", 1), new EdgeIn("V7", "V8", 1), new EdgeIn("V8", "V9", 1), new EdgeIn("V9", "V10", 1), new EdgeIn("V10", "V11", 1)
        };
        runScenario("edge: an 11-vertex chain, no cycle, unweighted, connected", false, noCycle);

        // edge: a single vertex, shown with a self-loop
        EdgeIn[] single = { new EdgeIn("A", "A", 1) };
        runScenario("edge: a single vertex, shown with a self-loop", false, single);
    }
}
Deneyin
Beklenen çıktı:
-- normal: 8 vertices, weighted, a cycle, a self-loop, a multi-edge and 2 components --
undirected, 8 vertices, 10 edges
self-loop: D-D
multi-edge: E-F (2 copies)
degree (list-length, via out-degree): A=2 B=2 C=4 D=3 E=3 F=3 G=1 H=1
connected components: 2
has cycle: yes

-- hard: 8 vertices, directed, multiple cycles, a self-loop, a multi-edge and 2 weak components --
directed, 8 vertices, 12 edges
self-loop: U-U
multi-edge: T>U (2 copies)
in-degree:  P=1 Q=2 R=1 S=2 T=1 U=3 V=1 W=1
out-degree: P=1 Q=2 R=2 S=2 T=2 U=1 V=1 W=1
connected components: 2
has cycle: yes

-- edge: an 11-vertex chain, no cycle, unweighted, connected --
undirected, 11 vertices, 10 edges
self-loops: none
multi-edges: none
degree (list-length, via out-degree): V1=1 V2=2 V3=2 V4=2 V5=2 V6=2 V7=2 V8=2 V9=2 V10=2 V11=1
connected components: 1
has cycle: no

-- edge: a single vertex, shown with a self-loop --
undirected, 1 vertices, 1 edges
self-loop: A-A
multi-edges: none
degree (list-length, via out-degree): A=1
connected components: 1
has cycle: yes
Karmaşıklık. Komşuluk listesini kurmak O(V + E)'dir: her düğüm ve her kenar sabit sayıda ziyaret edilir. out_degree, O(deg(v))'dir — bir listenin uzunluğu. in_degree, bu gösterimde pahalı olandır: ters bağlantılar olmadığı için, tek bir düğümün gelen derecesi için bile her düğümün listesini taramak zorundadır — O(V + E). Bileşenleri BFS ile hesaplamak (bu tekniği bölüm 7'de resmî olarak göreceksiniz) O(V + E)'dir; DFS ile döngü kontrolü de O(V + E)'dir.
Sık yapılan hatalar
out_degree, bir öz-döngüyü eksik sayar.out_degreeyalnızca liste uzunluğunu sayar, bu yüzden bir öz-döngüsü olan bir düğüm ondan+1alır — ama derecenin ders kitabı tanımı bir öz-döngüyü iki kez sayar (düğüme her iki ucundan da değer). Tam ders kitabı derecesine ihtiyacınız varsa, öz-döngüleri özel olarak ele alın:degree(v) = out_degree(v) + (has_self_loop(v) ? 1 : 0). Yukarıdaki tam program, hangi tanımı kastettiğinizi sessizce tahmin etmek yerine, ham liste-uzunluğu sayısını raporlar ve bunu açıkça belirtir.- Dereceyi gelen/giden dereceyle karıştırmak.
out_degree, hem yönlü hem yönsüz çizgelerde anlamlıdır (yönsüz bir çizgede derecenin ta kendisidir);in_degreeise ancak bir çizgenin yönü olduğunda anlam kazanır.in_degree'yi yönsüz bir çizge üzerinde çağırmak yine de derlenip çalışır, ama döndürdüğü sayı standart bir çizge-kuramı niceliği değildir. - Bir çoklu çizgenin (multigraph), basit bir çizge için kurulmuş yapılarla "sorunsuz çalışacağını" varsaymak. Bu hafta (ve Hafta 9'da) göreceğiniz bazı algoritmalar örtük olarak çoklu kenar olmadığını varsayar; bunları bir çoklu çizge üzerinde çalıştırmak teknik olarak doğru ama şaşırtıcı bir sonuç verebilir (örneğin BFS/DFS, çoklu kenarlarda ve öz-döngülerde yine de sorunsuz çalışır, çünkü yalnızca hangi düğümlere ulaşılabildiğiyle ilgilenirler, kaç farklı yolla ulaşılabildiğiyle değil).
Kendini sına: derece ile gelen/giden derece
Yönlü bir çizgede A -> B kenarı ile B -> A kenarı var. out_degree(A) nedir ve in_degree(A) nedir?
Yanıt. out_degree(A) = 1 (A'dan çıkan tek kenar, B'ye) ve in_degree(A) = 1 (A'ya gelen tek kenar, B'den). Dikkat edin: bunlar aynı düğüm çifti arasında zıt yönlerde giden kenarlardır — bu, bir öz-döngü ya da bir çoklu kenarla aynı şey değildir; A ve B yalnızca birbirlerine işaret ediyorlar.
3. Gösterimler
3.1 Başlangıç için bir soru
Bir çizgeye karar verdiniz — düğümler ve kenarlar probleminiz için doğru model. Şimdi: bunu bir programın hızlı bir şekilde "u'dan v'ye bir kenar var mı?" ya da "v'nin komşuları kim?" diye sorabilmesi için belleğe nasıl kaydedersiniz? Tek bir en iyi yanıt yoktur; doğru seçim, çizgenin olabileceği kadar çok kenara göre gerçekte kaç kenara sahip olduğuna ve hangi soruyu daha sık sorduğunuza bağlıdır.
3.2 Komşuluk matrisi
Bir komşuluk matrisi (adjacency matrix), en doğrudan olası kodlamadır: i düğümünden j düğümüne bir kenar olduğunda [i][j] hücresinin kenarın ağırlığını (ya da ağırlıksızsa 1'i) tuttuğu, aksi hâlde 0 tuttuğu bir V x V tablo. Yönsüz bir çizgede her kenar iki hücreye yazılır, [i][j] ve [j][i], bu yüzden matris her zaman ana köşegene göre simetriktir.
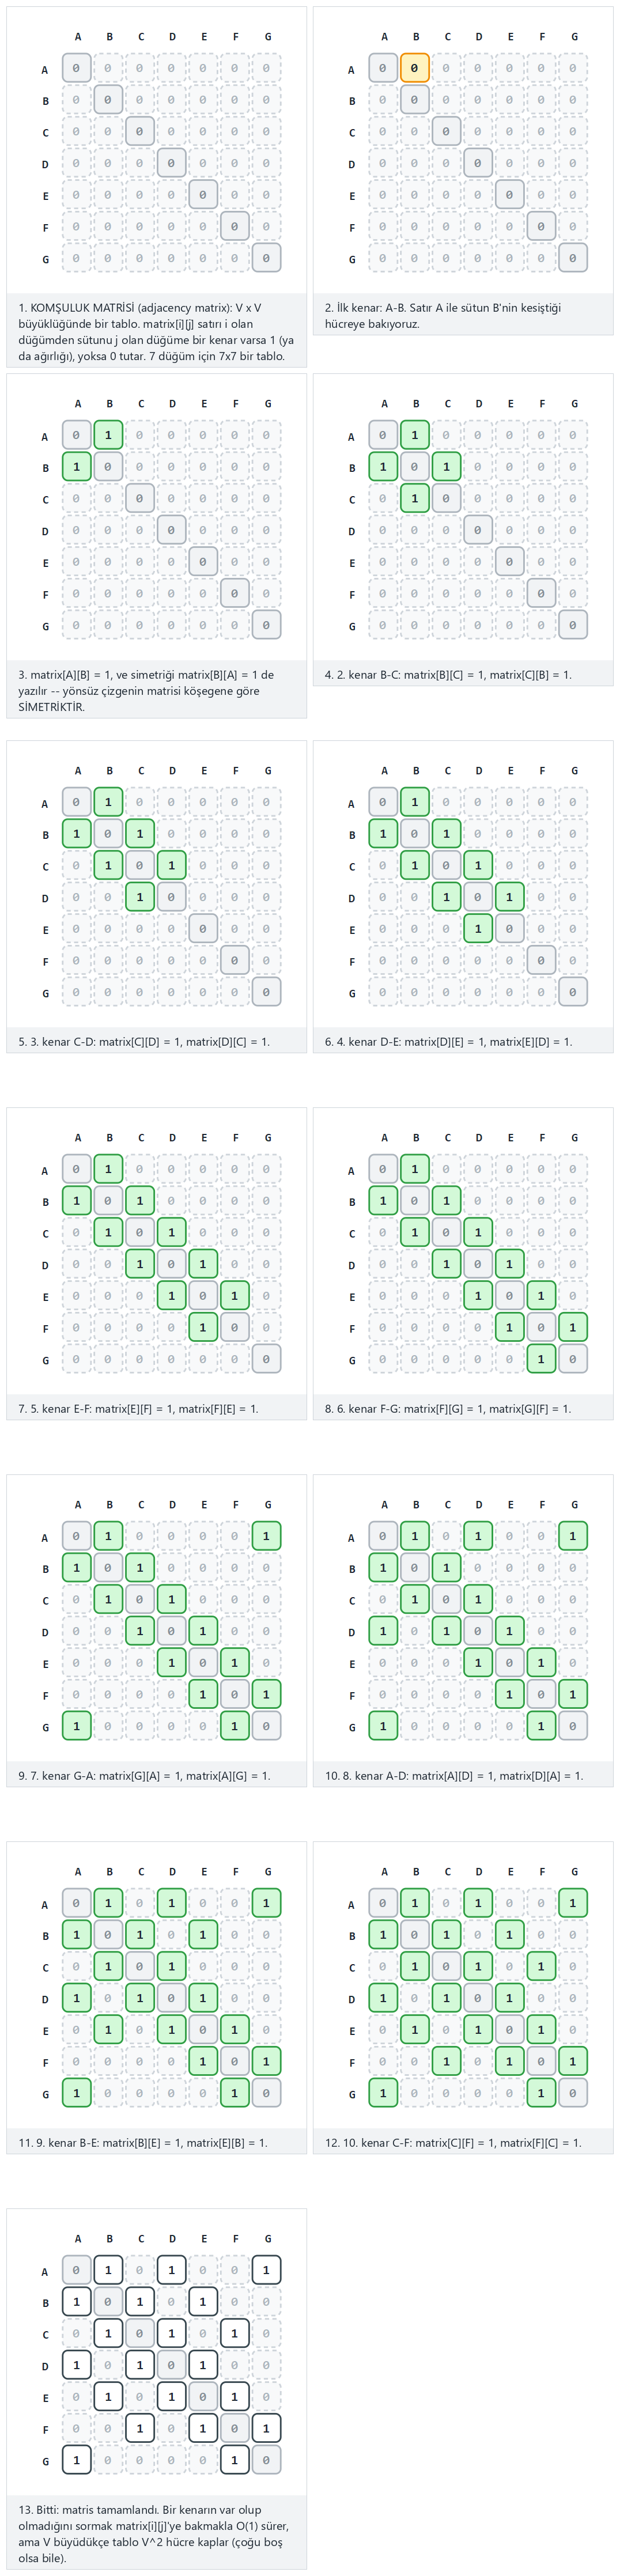
Oynatıcıda ayrıca 8 düğüm, yönlü, ağırlıklı, ters çift dahil 10 kenar (zor) ile uç durumları da deneyin: 5 düğüm, tam çizge (her çift bağlı) ve tek bir düğüm (bir öz-döngüyle gösterilir): 1x1 bir matris — ya da dört zorluk seviyesinde rastgele veri için 🎲'ya basın, ya da kendi kenarlarınızı yazın.
#define MAX_V 16

int matrix[MAX_V][MAX_V];      /* all cells start at 0 */

void add_edge(int a, int b, int weight, int directed) {
    matrix[a][b] = weight;      /* 1 if the graph is unweighted */
    if (!directed)
        matrix[b][a] = weight;  /* undirected: mirror across the diagonal */
}

void build_adjacency_matrix(Edge *edges, int edge_count, int directed) {
    for (int i = 0; i < MAX_V; i++)
        for (int j = 0; j < MAX_V; j++)
            matrix[i][j] = 0;
    for (int k = 0; k < edge_count; k++)
        add_edge(edges[k].a, edges[k].b, edges[k].weight, directed);
}
static final int MAX_V = 16;

int[][] matrix = new int[MAX_V][MAX_V];   // all cells start at 0

void addEdge(int a, int b, int weight, boolean directed) {
    matrix[a][b] = weight;      // 1 if the graph is unweighted
    if (!directed)
        matrix[b][a] = weight;  // undirected: mirror across the diagonal
}

void buildAdjacencyMatrix(Edge[] edges, int edgeCount, boolean directed) {
    for (int i = 0; i < MAX_V; i++)
        for (int j = 0; j < MAX_V; j++)
            matrix[i][j] = 0;
    for (int k = 0; k < edgeCount; k++)
        addEdge(edges[k].a, edges[k].b, edges[k].weight, directed);
}
Tam program (code/week-05/c/adjacency_matrix.c / code/week-05/java/AdjacencyMatrix.java), matrisi kenar kenar kurar ve her kenardan sonra tablonun tamamını, animasyonun hazır örnekleriyle eşleşen dört senaryo için yazdırır.
Programın tamamı: adjacency_matrix.c / AdjacencyMatrix.java
/* Week 5 -- Graphs and Traversals
 * Graph representation: adjacency matrix. Builds a V x V table from an
 * edge list, one edge at a time (undirected mirrors both cells across the
 * diagonal), and prints the whole matrix after every edge is added.
 * CEN207 Data Structures (formerly CE205)
 */
#include <stdio.h>
#include <string.h>

#define MAX_V   16
#define MAX_LBL 4

int matrix[MAX_V][MAX_V];      /* all cells start at 0 */

typedef struct { int a, b, weight; } Edge;

void add_edge(int a, int b, int weight, int directed) {
    matrix[a][b] = weight;      /* 1 if the graph is unweighted */
    if (!directed)
        matrix[b][a] = weight;  /* undirected: mirror across the diagonal */
}

void build_adjacency_matrix(Edge *edges, int edge_count, int directed) {
    for (int i = 0; i < MAX_V; i++)
        for (int j = 0; j < MAX_V; j++)
            matrix[i][j] = 0;
    for (int k = 0; k < edge_count; k++)
        add_edge(edges[k].a, edges[k].b, edges[k].weight, directed);
}

/* ---- construction helpers: turn a (label, label, weight) edge list into
 * the (index, index, weight) Edge array build_adjacency_matrix() expects,
 * with vertex indices assigned in alphabetical label order. ---- */

typedef struct { const char *a, *b; int weight; } EdgeIn;

static int index_of(char labels[][MAX_LBL], int n, const char *lbl) {
    for (int i = 0; i < n; i++) if (strcmp(labels[i], lbl) == 0) return i;
    return -1;
}

static int collect_labels(EdgeIn edges[], int n, char labels[][MAX_LBL]) {
    int count = 0;
    for (int i = 0; i < n; i++) {
        if (index_of(labels, count, edges[i].a) < 0) strcpy(labels[count++], edges[i].a);
        if (index_of(labels, count, edges[i].b) < 0) strcpy(labels[count++], edges[i].b);
    }
    /* simple insertion sort, alphabetical -- matches the vertex order the animation uses */
    for (int i = 1; i < count; i++) {
        char key[MAX_LBL];
        strcpy(key, labels[i]);
        int j = i - 1;
        while (j >= 0 && strcmp(labels[j], key) > 0) { strcpy(labels[j + 1], labels[j]); j--; }
        strcpy(labels[j + 1], key);
    }
    return count;
}

static void print_matrix(char labels[][MAX_LBL], int n) {
    printf("    ");
    for (int j = 0; j < n; j++) printf("%3s", labels[j]);
    printf("\n");
    for (int i = 0; i < n; i++) {
        printf("%3s ", labels[i]);
        for (int j = 0; j < n; j++) printf("%3d", matrix[i][j]);
        printf("\n");
    }
}

static void run_scenario(const char *label, int directed, EdgeIn in_edges[], int n) {
    printf("-- %s --\n", label);
    char labels[MAX_V][MAX_LBL];
    int v = collect_labels(in_edges, n, labels);

    Edge edges[MAX_V];
    for (int i = 0; i < n; i++) {
        edges[i].a = index_of(labels, v, in_edges[i].a);
        edges[i].b = index_of(labels, v, in_edges[i].b);
        edges[i].weight = in_edges[i].weight;
    }

    build_adjacency_matrix(NULL, 0, directed);   /* zero the matrix first */
    printf("%d vertices, empty matrix:\n", v);
    print_matrix(labels, v);

    for (int k = 0; k < n; k++) {
        add_edge(edges[k].a, edges[k].b, edges[k].weight, directed);
        printf("add_edge(%s, %s, %d)%s\n", in_edges[k].a, in_edges[k].b, in_edges[k].weight,
               (!directed && edges[k].a != edges[k].b) ? " [mirrored]" : "");
        print_matrix(labels, v);
    }
    printf("\n");
}

int main(void) {
    /* normal: 7 vertices, undirected, unweighted, 10 edges */
    EdgeIn normal[] = {
        {"A", "B", 1}, {"B", "C", 1}, {"C", "D", 1}, {"D", "E", 1},
        {"E", "F", 1}, {"F", "G", 1}, {"G", "A", 1},
        {"A", "D", 1}, {"B", "E", 1}, {"C", "F", 1}
    };
    run_scenario("normal: 7 vertices, undirected, unweighted, 10 edges", 0, normal, 10);

    /* hard: 8 vertices, directed, weighted, 10 edges including a reversed pair */
    EdgeIn hard[] = {
        {"P", "Q", 3}, {"Q", "R", 1}, {"R", "S", 4}, {"S", "T", 2},
        {"T", "U", 5}, {"U", "V", 1}, {"V", "W", 3}, {"W", "P", 2},
        {"P", "R", 6}, {"R", "P", 7}
    };
    run_scenario("hard: 8 vertices, directed, weighted, 10 edges including a reversed pair", 1, hard, 10);

    /* edge: 5 vertices, a complete graph (every pair connected), 10 edges */
    EdgeIn dense[] = {
        {"A", "B", 1}, {"A", "C", 1}, {"A", "D", 1}, {"A", "E", 1},
        {"B", "C", 1}, {"B", "D", 1}, {"B", "E", 1},
        {"C", "D", 1}, {"C", "E", 1}, {"D", "E", 1}
    };
    run_scenario("edge: 5 vertices, a complete graph (every pair connected), 10 edges", 0, dense, 10);

    /* edge: a single vertex, shown with a self-loop -- a 1x1 matrix */
    EdgeIn single[] = { {"A", "A", 1} };
    run_scenario("edge: a single vertex, shown with a self-loop -- a 1x1 matrix", 0, single, 1);

    return 0;
}
/* Week 5 -- Graphs and Traversals
 * Graph representation: adjacency matrix. Builds a V x V table from an
 * edge list, one edge at a time (undirected mirrors both cells across the
 * diagonal), and prints the whole matrix after every edge is added.
 * CEN207 Data Structures (formerly CE205)
 */
public class AdjacencyMatrix {
    static final int MAX_V = 16;

    static int[][] matrix = new int[MAX_V][MAX_V];   // all cells start at 0

    static void addEdge(int a, int b, int weight, boolean directed) {
        matrix[a][b] = weight;      // 1 if the graph is unweighted
        if (!directed)
            matrix[b][a] = weight;  // undirected: mirror across the diagonal
    }

    static class Edge { int a, b, weight; }

    static void buildAdjacencyMatrix(Edge[] edges, int edgeCount, boolean directed) {
        for (int i = 0; i < MAX_V; i++)
            for (int j = 0; j < MAX_V; j++)
                matrix[i][j] = 0;
        for (int k = 0; k < edgeCount; k++)
            addEdge(edges[k].a, edges[k].b, edges[k].weight, directed);
    }

    // ---- construction helpers: turn a (label, label, weight) edge list into
    // the (index, index, weight) Edge array buildAdjacencyMatrix() expects,
    // with vertex indices assigned in alphabetical label order. ----

    static class EdgeIn {
        String a, b;
        int weight;
        EdgeIn(String a, String b, int weight) { this.a = a; this.b = b; this.weight = weight; }
    }

    static int indexOf(String[] labels, int n, String lbl) {
        for (int i = 0; i < n; i++) if (labels[i].equals(lbl)) return i;
        return -1;
    }

    static int collectLabels(EdgeIn[] edges, String[] labels) {
        int count = 0;
        for (EdgeIn e : edges) {
            if (indexOf(labels, count, e.a) < 0) labels[count++] = e.a;
            if (indexOf(labels, count, e.b) < 0) labels[count++] = e.b;
        }
        // simple insertion sort, alphabetical -- matches the vertex order the animation uses
        for (int i = 1; i < count; i++) {
            String key = labels[i];
            int j = i - 1;
            while (j >= 0 && labels[j].compareTo(key) > 0) { labels[j + 1] = labels[j]; j--; }
            labels[j + 1] = key;
        }
        return count;
    }

    static void printMatrix(String[] labels, int n) {
        StringBuilder sb = new StringBuilder("    ");
        for (int j = 0; j < n; j++) sb.append(String.format("%3s", labels[j]));
        System.out.println(sb);
        for (int i = 0; i < n; i++) {
            sb = new StringBuilder(String.format("%3s ", labels[i]));
            for (int j = 0; j < n; j++) sb.append(String.format("%3d", matrix[i][j]));
            System.out.println(sb);
        }
    }

    static void runScenario(String label, boolean directed, EdgeIn[] inEdges) {
        System.out.println("-- " + label + " --");
        String[] labels = new String[MAX_V];
        int v = collectLabels(inEdges, labels);

        Edge[] edges = new Edge[inEdges.length];
        for (int i = 0; i < inEdges.length; i++) {
            edges[i] = new Edge();
            edges[i].a = indexOf(labels, v, inEdges[i].a);
            edges[i].b = indexOf(labels, v, inEdges[i].b);
            edges[i].weight = inEdges[i].weight;
        }

        buildAdjacencyMatrix(null, 0, directed);   // zero the matrix first
        System.out.println(v + " vertices, empty matrix:");
        printMatrix(labels, v);

        for (int k = 0; k < inEdges.length; k++) {
            addEdge(edges[k].a, edges[k].b, edges[k].weight, directed);
            System.out.println("add_edge(" + inEdges[k].a + ", " + inEdges[k].b + ", " + inEdges[k].weight + ")"
                + ((!directed && edges[k].a != edges[k].b) ? " [mirrored]" : ""));
            printMatrix(labels, v);
        }
        System.out.println();
    }

    public static void main(String[] args) {
        // normal: 7 vertices, undirected, unweighted, 10 edges
        EdgeIn[] normal = {
            new EdgeIn("A", "B", 1), new EdgeIn("B", "C", 1), new EdgeIn("C", "D", 1), new EdgeIn("D", "E", 1),
            new EdgeIn("E", "F", 1), new EdgeIn("F", "G", 1), new EdgeIn("G", "A", 1),
            new EdgeIn("A", "D", 1), new EdgeIn("B", "E", 1), new EdgeIn("C", "F", 1)
        };
        runScenario("normal: 7 vertices, undirected, unweighted, 10 edges", false, normal);

        // hard: 8 vertices, directed, weighted, 10 edges including a reversed pair
        EdgeIn[] hard = {
            new EdgeIn("P", "Q", 3), new EdgeIn("Q", "R", 1), new EdgeIn("R", "S", 4), new EdgeIn("S", "T", 2),
            new EdgeIn("T", "U", 5), new EdgeIn("U", "V", 1), new EdgeIn("V", "W", 3), new EdgeIn("W", "P", 2),
            new EdgeIn("P", "R", 6), new EdgeIn("R", "P", 7)
        };
        runScenario("hard: 8 vertices, directed, weighted, 10 edges including a reversed pair", true, hard);

        // edge: 5 vertices, a complete graph (every pair connected), 10 edges
        EdgeIn[] dense = {
            new EdgeIn("A", "B", 1), new EdgeIn("A", "C", 1), new EdgeIn("A", "D", 1), new EdgeIn("A", "E", 1),
            new EdgeIn("B", "C", 1), new EdgeIn("B", "D", 1), new EdgeIn("B", "E", 1),
            new EdgeIn("C", "D", 1), new EdgeIn("C", "E", 1), new EdgeIn("D", "E", 1)
        };
        runScenario("edge: 5 vertices, a complete graph (every pair connected), 10 edges", false, dense);

        // edge: a single vertex, shown with a self-loop -- a 1x1 matrix
        EdgeIn[] single = { new EdgeIn("A", "A", 1) };
        runScenario("edge: a single vertex, shown with a self-loop -- a 1x1 matrix", false, single);
    }
}
Deneyin
Beklenen çıktı (normal senaryo tam olarak gösterildi; zor, yoğun ve tekil senaryolar aynı örüntüyü izler — boş matris, sonra her add_edge çağrısından sonra matris tekrar):
-- normal: 7 vertices, undirected, unweighted, 10 edges --
7 vertices, empty matrix:
      A  B  C  D  E  F  G
  A   0  0  0  0  0  0  0
  B   0  0  0  0  0  0  0
  C   0  0  0  0  0  0  0
  D   0  0  0  0  0  0  0
  E   0  0  0  0  0  0  0
  F   0  0  0  0  0  0  0
  G   0  0  0  0  0  0  0
add_edge(A, B, 1) [mirrored]
      A  B  C  D  E  F  G
  A   0  1  0  0  0  0  0
  B   1  0  0  0  0  0  0
  C   0  0  0  0  0  0  0
  D   0  0  0  0  0  0  0
  E   0  0  0  0  0  0  0
  F   0  0  0  0  0  0  0
  G   0  0  0  0  0  0  0
…
add_edge(G, A, 1) [mirrored]
      A  B  C  D  E  F  G
  A   0  1  0  0  0  0  1
  B   1  0  1  0  0  0  0
  C   0  1  0  1  0  0  0
  D   0  0  1  0  1  0  0
  E   0  0  0  1  0  1  0
  F   0  0  0  0  1  0  1
  G   1  0  0  0  0  1  0
add_edge(A, D, 1) [mirrored]
      A  B  C  D  E  F  G
  A   0  1  0  1  0  0  1
  B   1  0  1  0  0  0  0
  C   0  1  0  1  0  0  0
  D   1  0  1  0  1  0  0
  E   0  0  0  1  0  1  0
  F   0  0  0  0  1  0  1
  G   1  0  0  0  0  1  0
add_edge(B, E, 1) [mirrored]
      A  B  C  D  E  F  G
  A   0  1  0  1  0  0  1
  B   1  0  1  0  1  0  0
  C   0  1  0  1  0  0  0
  D   1  0  1  0  1  0  0
  E   0  1  0  1  0  1  0
  F   0  0  0  0  1  0  1
  G   1  0  0  0  0  1  0
add_edge(C, F, 1) [mirrored]
      A  B  C  D  E  F  G
  A   0  1  0  1  0  0  1
  B   1  0  1  0  1  0  0
  C   0  1  0  1  0  1  0
  D   1  0  1  0  1  0  0
  E   0  1  0  1  0  1  0
  F   0  0  1  0  1  0  1
  G   1  0  0  0  0  1  0

…

-- edge: a single vertex, shown with a self-loop -- a 1x1 matrix --
1 vertices, empty matrix:
      A
  A   0
add_edge(A, A, 1)
      A
  A   1
3.3 Komşuluk listesi
Bir komşuluk listesi (adjacency list), matrisin O(1) kenar aramasını yer için takas eder: olabilecek her düğüm çifti için bir hücre yerine, her düğüm için yalnızca o düğümün gerçek komşularını tutan bir bağlı liste tutar. Bu, Hafta 2'nin bağlı listesinin V kez kullanılmasıdır.
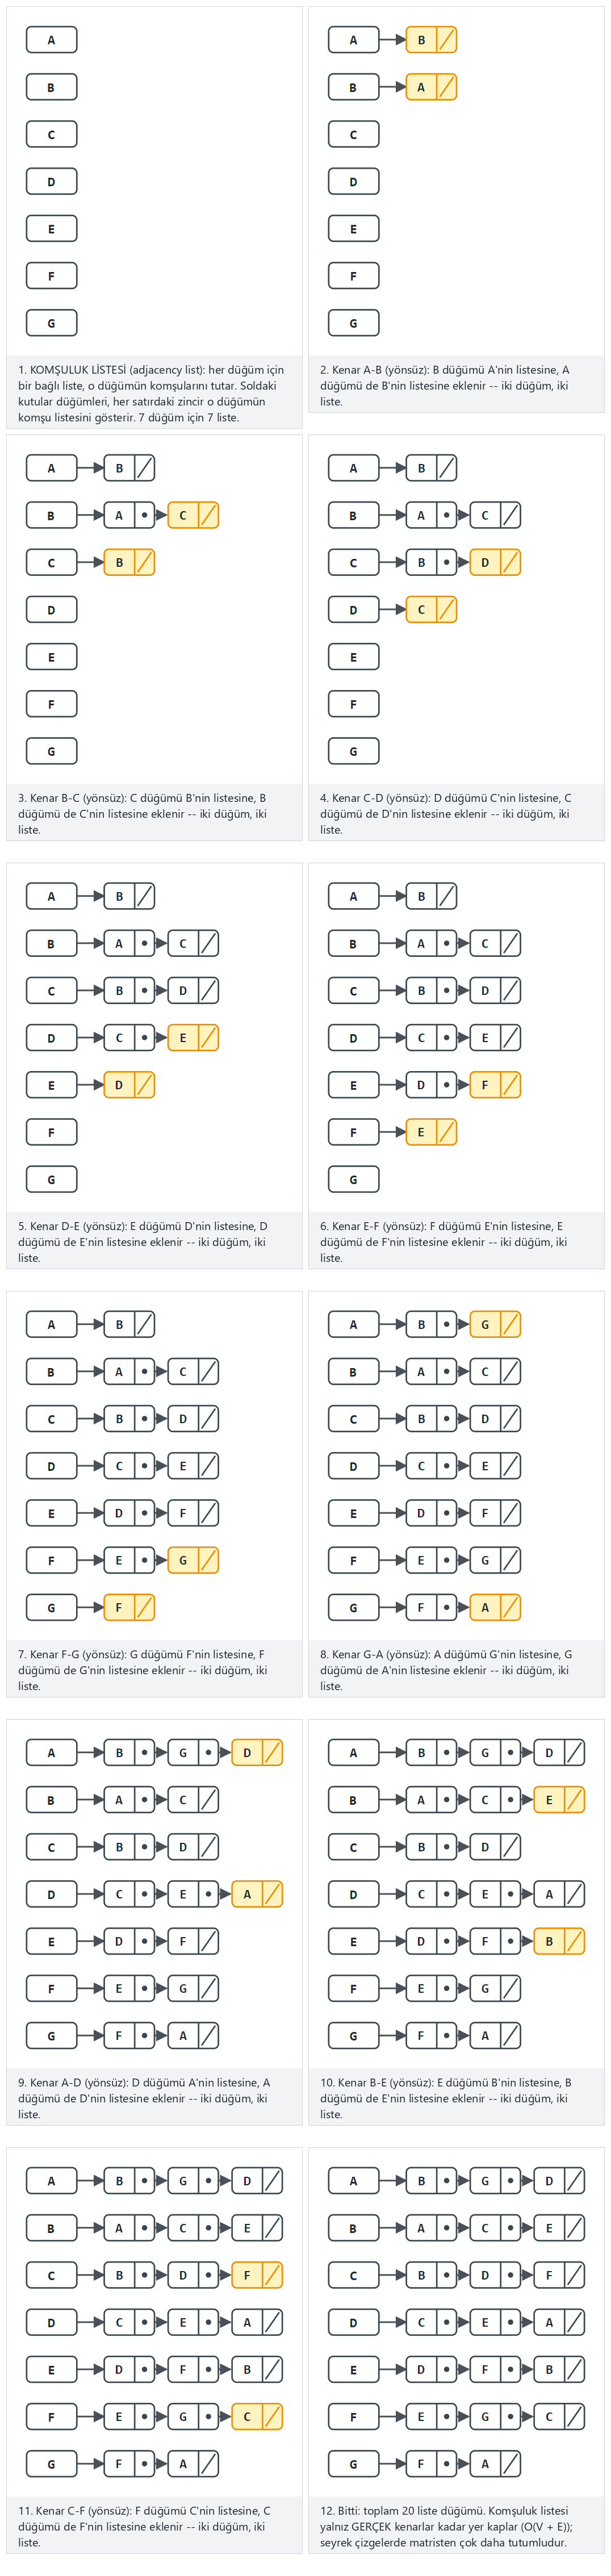
Oynatıcıda ayrıca 8 düğüm, yönlü, ağırlıklı, ters çift dahil 10 kenar (zor) ile uç durumları da deneyin: 5 düğüm, tam çizge (her çift bağlı) ve tek bir düğüm (bir öz-döngüyle gösterilir): tek düğümlü liste — yukarıdaki komşuluk matrisi animasyonuyla aynı çizgeler, böylece iki gösterimi doğrudan karşılaştırabilirsiniz.
typedef struct AdjNode {
    int to;                 /* neighbour's vertex index */
    struct AdjNode *next;
} AdjNode;

AdjNode *adj[MAX_V];         /* one linked list per vertex, all start NULL */

void append(int v, int neighbour) {
    AdjNode *n = malloc(sizeof(AdjNode));
    n->to = neighbour;
    n->next = NULL;
    if (adj[v] == NULL) { adj[v] = n; return; }
    AdjNode *cur = adj[v];
    while (cur->next != NULL)
        cur = cur->next;    /* walk to the tail */
    cur->next = n;
}

void add_edge(int a, int b, int directed) {
    append(a, b);
    if (!directed && a != b)
        append(b, a);
}
class AdjNode {
    int to;                 // neighbour's vertex index
    AdjNode next;
}

AdjNode[] adj = new AdjNode[MAX_V];   // one linked list per vertex, all start null

void append(int v, int neighbour) {
    AdjNode n = new AdjNode();
    n.to = neighbour;
    n.next = null;
    if (adj[v] == null) { adj[v] = n; return; }
    AdjNode cur = adj[v];
    while (cur.next != null)
        cur = cur.next;     // walk to the tail
    cur.next = n;
}

void addEdge(int a, int b, boolean directed) {
    append(a, b);
    if (!directed && a != b)
        append(b, a);
}
Tam program (code/week-05/c/adjacency_list.c / code/week-05/java/AdjacencyList.java), adjacency_matrix.c ile aynı dört çizgeyi kurar, her kenardan sonra her listeyi yazdırır, böylece aynı verinin iki gösterimi yan yana okunabilir.
Programın tamamı: adjacency_list.c / AdjacencyList.java
/* Week 5 -- Graphs and Traversals
 * Graph representation: adjacency list. Builds an array of linked lists
 * from an edge list (undirected appends a node to BOTH endpoints' lists,
 * unless it is a self-loop) and prints every list after each edge is
 * added. Same graphs as adjacency_matrix.c, so the two representations
 * can be compared directly.
 * CEN207 Data Structures (formerly CE205)
 */
#include <stdio.h>
#include <string.h>
#include <stdlib.h>

#define MAX_V   16
#define MAX_LBL 4

typedef struct AdjNode {
    int to;                 /* neighbour's vertex index */
    struct AdjNode *next;
} AdjNode;

AdjNode *adj[MAX_V];         /* one linked list per vertex, all start NULL */

void append(int v, int neighbour) {
    AdjNode *n = malloc(sizeof(AdjNode));
    n->to = neighbour;
    n->next = NULL;
    if (adj[v] == NULL) { adj[v] = n; return; }
    AdjNode *cur = adj[v];
    while (cur->next != NULL)
        cur = cur->next;    /* walk to the tail */
    cur->next = n;
}

void add_edge(int a, int b, int directed) {
    append(a, b);
    if (!directed && a != b)
        append(b, a);
}

/* ---- construction helpers: turn a (label, label) edge list into the
 * (index, index) pairs add_edge() expects, with vertex indices assigned
 * in alphabetical label order. ---- */

typedef struct { const char *a, *b; } EdgeIn;

static int index_of(char labels[][MAX_LBL], int n, const char *lbl) {
    for (int i = 0; i < n; i++) if (strcmp(labels[i], lbl) == 0) return i;
    return -1;
}

static int collect_labels(EdgeIn edges[], int n, char labels[][MAX_LBL]) {
    int count = 0;
    for (int i = 0; i < n; i++) {
        if (index_of(labels, count, edges[i].a) < 0) strcpy(labels[count++], edges[i].a);
        if (index_of(labels, count, edges[i].b) < 0) strcpy(labels[count++], edges[i].b);
    }
    for (int i = 1; i < count; i++) {
        char key[MAX_LBL];
        strcpy(key, labels[i]);
        int j = i - 1;
        while (j >= 0 && strcmp(labels[j], key) > 0) { strcpy(labels[j + 1], labels[j]); j--; }
        strcpy(labels[j + 1], key);
    }
    return count;
}

static void print_lists(char labels[][MAX_LBL], int n) {
    for (int i = 0; i < n; i++) {
        printf("%s:", labels[i]);
        for (AdjNode *cur = adj[i]; cur != NULL; cur = cur->next)
            printf(" -> %s", labels[cur->to]);
        printf(" -> NULL\n");
    }
}

static void free_lists(int n) {
    for (int i = 0; i < n; i++) {
        AdjNode *cur = adj[i];
        while (cur) { AdjNode *nx = cur->next; free(cur); cur = nx; }
        adj[i] = NULL;
    }
}

static void run_scenario(const char *label, int directed, EdgeIn in_edges[], int n) {
    printf("-- %s --\n", label);
    char labels[MAX_V][MAX_LBL];
    int v = collect_labels(in_edges, n, labels);
    for (int i = 0; i < MAX_V; i++) adj[i] = NULL;

    printf("%d vertices, empty lists:\n", v);
    print_lists(labels, v);

    for (int k = 0; k < n; k++) {
        int ia = index_of(labels, v, in_edges[k].a), ib = index_of(labels, v, in_edges[k].b);
        add_edge(ia, ib, directed);
        printf("add_edge(%s, %s)%s\n", in_edges[k].a, in_edges[k].b,
               (!directed && ia != ib) ? " [both lists updated]" : "");
        print_lists(labels, v);
    }
    free_lists(v);
    printf("\n");
}

int main(void) {
    /* normal: 7 vertices, undirected, unweighted, 10 edges */
    EdgeIn normal[] = {
        {"A", "B"}, {"B", "C"}, {"C", "D"}, {"D", "E"},
        {"E", "F"}, {"F", "G"}, {"G", "A"},
        {"A", "D"}, {"B", "E"}, {"C", "F"}
    };
    run_scenario("normal: 7 vertices, undirected, unweighted, 10 edges", 0, normal, 10);

    /* hard: 8 vertices, directed, weighted, 10 edges including a reversed pair */
    EdgeIn hard[] = {
        {"P", "Q"}, {"Q", "R"}, {"R", "S"}, {"S", "T"},
        {"T", "U"}, {"U", "V"}, {"V", "W"}, {"W", "P"},
        {"P", "R"}, {"R", "P"}
    };
    run_scenario("hard: 8 vertices, directed, weighted, 10 edges including a reversed pair", 1, hard, 10);

    /* edge: 5 vertices, a complete graph (every pair connected), 10 edges */
    EdgeIn dense[] = {
        {"A", "B"}, {"A", "C"}, {"A", "D"}, {"A", "E"},
        {"B", "C"}, {"B", "D"}, {"B", "E"},
        {"C", "D"}, {"C", "E"}, {"D", "E"}
    };
    run_scenario("edge: 5 vertices, a complete graph (every pair connected), 10 edges", 0, dense, 10);

    /* edge: a single vertex, shown with a self-loop -- a one-vertex list */
    EdgeIn single[] = { {"A", "A"} };
    run_scenario("edge: a single vertex, shown with a self-loop -- a one-vertex list", 0, single, 1);

    return 0;
}
/* Week 5 -- Graphs and Traversals
 * Graph representation: adjacency list. Builds an array of linked lists
 * from an edge list (undirected appends a node to BOTH endpoints' lists,
 * unless it is a self-loop) and prints every list after each edge is
 * added. Same graphs as AdjacencyMatrix.java, so the two representations
 * can be compared directly.
 * CEN207 Data Structures (formerly CE205)
 */
public class AdjacencyList {
    static final int MAX_V = 16;

    static class AdjNode {
        int to;                 // neighbour's vertex index
        AdjNode next;
    }

    static AdjNode[] adj = new AdjNode[MAX_V];   // one linked list per vertex, all start null

    static void append(int v, int neighbour) {
        AdjNode n = new AdjNode();
        n.to = neighbour;
        n.next = null;
        if (adj[v] == null) { adj[v] = n; return; }
        AdjNode cur = adj[v];
        while (cur.next != null)
            cur = cur.next;     // walk to the tail
        cur.next = n;
    }

    static void addEdge(int a, int b, boolean directed) {
        append(a, b);
        if (!directed && a != b)
            append(b, a);
    }

    // ---- construction helpers: turn a (label, label) edge list into the
    // (index, index) pairs addEdge() expects, with vertex indices assigned
    // in alphabetical label order. ----

    static class EdgeIn {
        String a, b;
        EdgeIn(String a, String b) { this.a = a; this.b = b; }
    }

    static int indexOf(String[] labels, int n, String lbl) {
        for (int i = 0; i < n; i++) if (labels[i].equals(lbl)) return i;
        return -1;
    }

    static int collectLabels(EdgeIn[] edges, String[] labels) {
        int count = 0;
        for (EdgeIn e : edges) {
            if (indexOf(labels, count, e.a) < 0) labels[count++] = e.a;
            if (indexOf(labels, count, e.b) < 0) labels[count++] = e.b;
        }
        for (int i = 1; i < count; i++) {
            String key = labels[i];
            int j = i - 1;
            while (j >= 0 && labels[j].compareTo(key) > 0) { labels[j + 1] = labels[j]; j--; }
            labels[j + 1] = key;
        }
        return count;
    }

    static void printLists(String[] labels, int n) {
        for (int i = 0; i < n; i++) {
            StringBuilder sb = new StringBuilder(labels[i] + ":");
            for (AdjNode cur = adj[i]; cur != null; cur = cur.next)
                sb.append(" -> ").append(labels[cur.to]);
            sb.append(" -> NULL");
            System.out.println(sb);
        }
    }

    static void runScenario(String label, boolean directed, EdgeIn[] inEdges) {
        System.out.println("-- " + label + " --");
        String[] labels = new String[MAX_V];
        int v = collectLabels(inEdges, labels);
        for (int i = 0; i < MAX_V; i++) adj[i] = null;

        System.out.println(v + " vertices, empty lists:");
        printLists(labels, v);

        for (EdgeIn e : inEdges) {
            int ia = indexOf(labels, v, e.a), ib = indexOf(labels, v, e.b);
            addEdge(ia, ib, directed);
            System.out.println("add_edge(" + e.a + ", " + e.b + ")"
                + ((!directed && ia != ib) ? " [both lists updated]" : ""));
            printLists(labels, v);
        }
        System.out.println();
    }

    public static void main(String[] args) {
        // normal: 7 vertices, undirected, unweighted, 10 edges
        EdgeIn[] normal = {
            new EdgeIn("A", "B"), new EdgeIn("B", "C"), new EdgeIn("C", "D"), new EdgeIn("D", "E"),
            new EdgeIn("E", "F"), new EdgeIn("F", "G"), new EdgeIn("G", "A"),
            new EdgeIn("A", "D"), new EdgeIn("B", "E"), new EdgeIn("C", "F")
        };
        runScenario("normal: 7 vertices, undirected, unweighted, 10 edges", false, normal);

        // hard: 8 vertices, directed, weighted, 10 edges including a reversed pair
        EdgeIn[] hard = {
            new EdgeIn("P", "Q"), new EdgeIn("Q", "R"), new EdgeIn("R", "S"), new EdgeIn("S", "T"),
            new EdgeIn("T", "U"), new EdgeIn("U", "V"), new EdgeIn("V", "W"), new EdgeIn("W", "P"),
            new EdgeIn("P", "R"), new EdgeIn("R", "P")
        };
        runScenario("hard: 8 vertices, directed, weighted, 10 edges including a reversed pair", true, hard);

        // edge: 5 vertices, a complete graph (every pair connected), 10 edges
        EdgeIn[] dense = {
            new EdgeIn("A", "B"), new EdgeIn("A", "C"), new EdgeIn("A", "D"), new EdgeIn("A", "E"),
            new EdgeIn("B", "C"), new EdgeIn("B", "D"), new EdgeIn("B", "E"),
            new EdgeIn("C", "D"), new EdgeIn("C", "E"), new EdgeIn("D", "E")
        };
        runScenario("edge: 5 vertices, a complete graph (every pair connected), 10 edges", false, dense);

        // edge: a single vertex, shown with a self-loop -- a one-vertex list
        EdgeIn[] single = { new EdgeIn("A", "A") };
        runScenario("edge: a single vertex, shown with a self-loop -- a one-vertex list", false, single);
    }
}
Deneyin
Beklenen çıktı (normal senaryo tam olarak gösterildi; zor, yoğun ve tekil senaryolar aynı örüntüyü izler):
-- normal: 7 vertices, undirected, unweighted, 10 edges --
7 vertices, empty lists:
A: -> NULL
B: -> NULL
C: -> NULL
D: -> NULL
E: -> NULL
F: -> NULL
G: -> NULL
add_edge(A, B) [both lists updated]
A: -> B -> NULL
B: -> A -> NULL
C: -> NULL
D: -> NULL
E: -> NULL
F: -> NULL
G: -> NULL
…
add_edge(G, A) [both lists updated]
A: -> B -> G -> NULL
B: -> A -> C -> NULL
C: -> B -> D -> NULL
D: -> C -> E -> NULL
E: -> D -> F -> NULL
F: -> E -> G -> NULL
G: -> F -> A -> NULL
add_edge(A, D) [both lists updated]
A: -> B -> G -> D -> NULL
B: -> A -> C -> NULL
C: -> B -> D -> NULL
D: -> C -> E -> A -> NULL
E: -> D -> F -> NULL
F: -> E -> G -> NULL
G: -> F -> A -> NULL
add_edge(B, E) [both lists updated]
A: -> B -> G -> D -> NULL
B: -> A -> C -> E -> NULL
C: -> B -> D -> NULL
D: -> C -> E -> A -> NULL
E: -> D -> F -> B -> NULL
F: -> E -> G -> NULL
G: -> F -> A -> NULL
add_edge(C, F) [both lists updated]
A: -> B -> G -> D -> NULL
B: -> A -> C -> E -> NULL
C: -> B -> D -> F -> NULL
D: -> C -> E -> A -> NULL
E: -> D -> F -> B -> NULL
F: -> E -> G -> C -> NULL
G: -> F -> A -> NULL

…

-- edge: a single vertex, shown with a self-loop -- a one-vertex list --
1 vertices, empty lists:
A: -> NULL
add_edge(A, A)
A: -> A -> NULL
3.4 Kısaca iki gösterim daha
Bu ders için kullanılan algoritmalarda pek yer bulmasalar da, tanınmaya değer iki gösterim daha var:
- Kenar listesi (edge list). Olası en basit gösterim: yalnızca
(a, b, ağırlık)üçlülerinin listesi, düğüm başına hiçbir yapı olmadan — yukarıdaki animasyonların kabul ettiği girdi biçiminin ta kendisi. Yalnızca O(E) yer kaplar ve bir çizgeyi okumak için iyi bir biçimdir, ama "v'nin komşuları kim?" sorusunu yanıtlamak listenin tamamını taramak demektir, O(E) — bu soruyu tekrar tekrar soran algoritmalar (BFS ve DFS'in yaptığı gibi) için matristen ve listeden daha kötüdür. - İnsidans matrisi (incidence matrix). Bir
V x Etablo, düğüm başına bir satır ve kenar başına bir sütun:ekenarıvdüğümüne değiyorsa[v][e]hücresi sıfır değildir (yönlü bir çizgede, geleneksel olarak kenarın kaynağında-1, hedefinde+1). Cebirsel çizge kuramında tercih edilen gösterimdir (matrisin cebirsel özelliklerinin önem taşıdığı yerde), ama O(V x E) yer kaplayıp kenar listesinden daha hızlı bir arama sunmadığından, bu dersteki gezinme algoritmalarında pek kullanılmaz.
3.5 Gösterimleri karşılaştırmak
| Komşuluk matrisi | Komşuluk listesi | Kenar listesi | İnsidans matrisi | |
|---|---|---|---|---|
| Yer | O(V^2) | O(V + E) | O(E) | O(V x E) |
(u, v) kenarı var mı? | O(1) | O(deg(u)) | O(E) | O(E) |
v'nin komşularını listele | O(V) | O(deg(v)) | O(E) | O(E) |
| Kenar ekle | O(1) | O(1) (başa ekleme) ya da O(deg) (sıralı ekleme) | O(1) | O(V) (yeni sütun) |
| En iyi olduğu yer | yoğun çizgeler; sık "bu kenar var mı?" kontrolleri | seyrek çizgeler; gezinmeler (BFS, DFS) | çizge dosyalarını okuma/yazma | cebirsel çizge kuramı |
Gerçek programların çoğunun ele aldığı seyrek çizgeler için (E, V^2'den çok daha küçük) — yol ağları, sosyal çizgeler, bağımlılık çizgeleri — komşuluk listesinin O(V + E) yeri ve hızlı komşu dolaşımı onu varsayılan seçim yapar; tam olarak bu yüzden bu haftanın geri kalanındaki her gezinme algoritması ona göre yazılmıştır.
Sık yapılan hatalar
- Seyrek bir çizge için alışkanlıkla matrisi seçmek. İki milyon kenarlı bir milyon düğümlük bir çizge (bir yol ağı için çok normal bir büyüklük), matris olarak
10^12hücreye ihtiyaç duyar ama komşuluk listesi olarak yalnızca yaklaşık4 x 10^6liste düğümüne (her yönsüz kenar iki listeye eklenir) — kabaca 250.000 kat fark, sabrınızdan çok önce belleğinizi tüketir. - Yönsüz bir kenarı aynalamayı unutmak. Matriste
matrix[b][a] = weight'i (ya da listede ikinciappend'i) unutmak, yönsüz bir çizgeyi sessizce yalnızcav_atarafından yönlü bir çizgeye dönüştürür — bu haftaki her gezinme algoritması,b'den bir arama başlatıldığında kenarları kaçırır. - Sıfırdan büyük bir komşuluk listesi kurarken, her eklemede "bu kenar zaten var mı?" diye yeniden tarayarak kontrol etmek. Yukarıdaki kurma yardımcıları yalnızca O(1)'de ekler; "yinelenen kenar yok" gibi bir değişmez gerekiyorsa, büyüyen listeyi yeniden taramak yerine bunu ayrı bir O(1)-aramalı yapıyla (bir hash kümesi (hash set) — Hafta 6) izleyin; aksi hâlde O(V + E) olan kurma en kötü durumda O(E^2)'ye döner.
Kendini sına: gösterim seçmek
Bir çizgenin 50.000 düğümü ve 120.000 kenarı var. Bir komşuluk matrisi kabaca kaç hücreye, bir komşuluk listesi kabaca kaç liste düğümüne ihtiyaç duyar? Hangisini seçerdiniz?
Yanıt. Matris kabaca 50.000^2 = 2,5 x 10^9 hücreye ihtiyaç duyar — hücre başına bir bayt olsa bile birkaç gigabayt. Liste, yönsüz bir çizge için kabaca 2 x 120.000 = 240.000 düğüme ihtiyaç duyar (her kenar iki listeye eklenir) — en fazla birkaç megabayt. Bu çizge aşırı seyrektir (E, V^2'nin yanında çok küçüktür), o yüzden komşuluk listesi açık ara doğru seçimdir.
4. Genişlik öncelikli arama (BFS)
4.1 Başlangıç için bir soru
Bir şehirde tek bir kavşakta duruyorsunuz ve her başka kavşak için, oraya varmak için geçmeniz gereken en az yol sayısını öğrenmek istiyorsunuz — mesafeye göre en hızlı rota değil, yalnızca en az sıçrama sayısı. Aynı şekilde: bir arkadaş ağında, arkadaşlarınız kimler (1 sıçrama), henüz arkadaşınız olmayan arkadaşlarınızın arkadaşları kimler (2 sıçrama), ve böyle devam eder. Her iki soru da aynı şeyi ister: dışa doğru bir "halka" seferinde keşfetmek — her halkayı bir sonrakine başlamadan tam olarak bitirmek. Bu halka halka keşif, genişlik öncelikli arama (breadth-first search, BFS)'dır.
4.2 Kısa bir tarihçe ve fikir
Bölüm 1'in belirttiği gibi, temel fikir — bir kuyruk kullanarak katman katman keşfetmek — 1959'da Edward F. Moore tarafından bir labirentte en kısa rotayı bulmak için, ve 1961'de C. Y. Lee tarafından bağımsız olarak bir devre kartı üzerinde tel döşemek için betimlendi. Mekanizma, Hafta 4'te ağaçlar için yazdığınız seviye sırası dolaşımın doğrudan bir genelleştirilmesidir: keşfedilmeyi bekleyen düğümlerin bir kuyruğunu (FIFO — Hafta 3) tutun; tekrar tekrar kuyruktan bir düğüm çıkarın, ziyaret edilmemiş tüm komşularına bakın, her birini ziyaret edildi olarak işaretleyin ve kuyruğa ekleyin. Kuyruk FIFO olduğundan, başlangıçtan d uzaklığındaki her düğüm, d + 1 uzaklığındaki herhangi bir düğümden önce kuyruktan çıkarılır (dolayısıyla komşuları incelenir) — bu da BFS'in kenar sayısına göre en kısa yolları doğal olarak neden ürettiğinin tam nedenidir; bölüm 8'in konusu budur.
| İşlem | Ne yapar | Karmaşıklık |
|---|---|---|
enqueue(v) | v'yi kuyruğun sonuna ekler | O(1) |
dequeue() | Kuyruğun önündeki düğümü çıkarır ve döndürür | O(1) |
bfs(g, start) | starttan ulaşılabilen her düğümü, en yakından başlayarak ziyaret eder | O(V + E) |
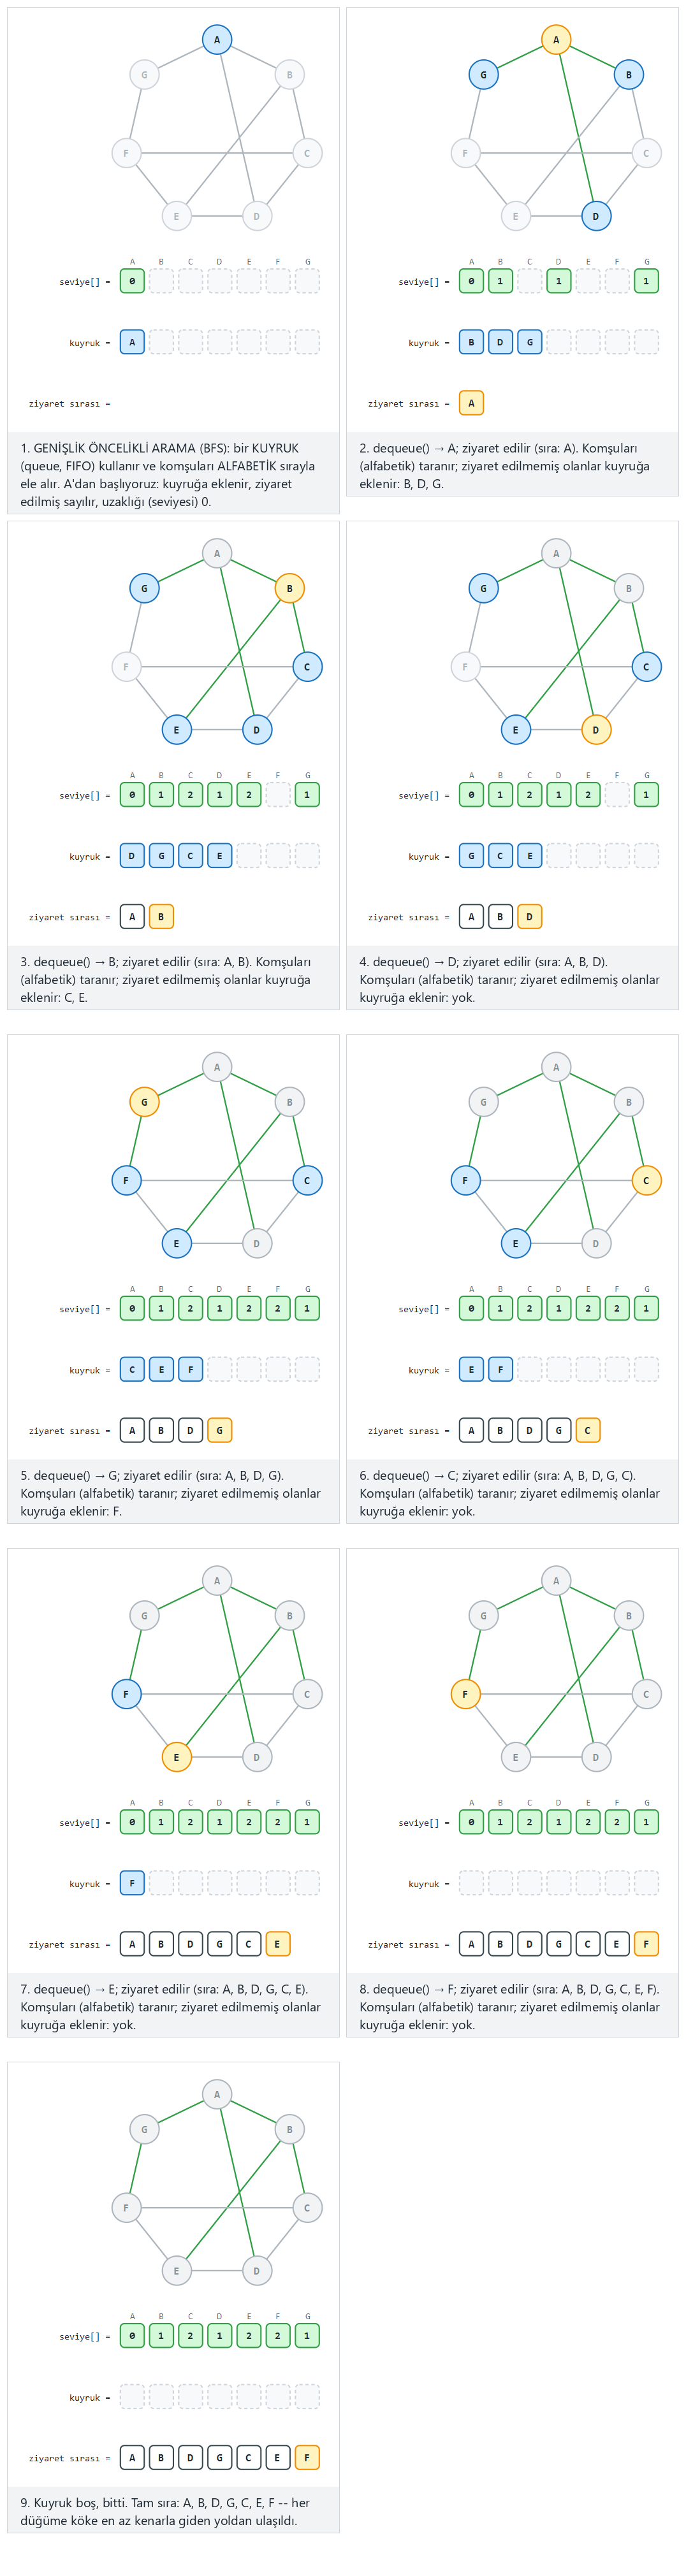
Oynatıcıda ayrıca 8 düğüm, yönlü, P'den başlar, döngülü (zor) ile uç durumları da deneyin: 9 düğüm, 2 bileşen: G, H, I'ye A'dan hiç ulaşılamaz ve tek bir düğüm (bir öz-döngüyle gösterilir) — ya da dört zorluk seviyesinde rastgele veri için 🎲'ya basın, ya da kendi çizgenizi start=X A-B B-C ... olarak yazın.
4.3 Kod
#define MAX_V 32

int visited[MAX_V], level_of[MAX_V], parent_of[MAX_V];
int queue_data[MAX_V], front, rear, count;

void enqueue(int v) { queue_data[rear] = v; rear = (rear + 1) % MAX_V; count++; }
int  dequeue(void)  { int v = queue_data[front]; front = (front + 1) % MAX_V; count--; return v; }

void bfs(Graph *g, int start) {
    for (int i = 0; i < g->vertex_count; i++) visited[i] = 0;
    visited[start] = 1;
    level_of[start] = 0;
    enqueue(start);
    while (count > 0) {
        int u = dequeue();
        printf("visit %d\n", u);
        for (AdjNode *n = g->adj[u]; n != NULL; n = n->next) {  /* neighbours: alphabetical order */
            if (!visited[n->to]) {
                visited[n->to] = 1;
                level_of[n->to] = level_of[u] + 1;
                parent_of[n->to] = u;
                enqueue(n->to);
            }
        }
    }
}
static final int MAX_V = 32;

boolean[] visited = new boolean[MAX_V];
int[] levelOf = new int[MAX_V], parentOf = new int[MAX_V];
int[] queueData = new int[MAX_V]; int front, rear, count;

void enqueue(int v) { queueData[rear] = v; rear = (rear + 1) % MAX_V; count++; }
int  dequeue()      { int v = queueData[front]; front = (front + 1) % MAX_V; count--; return v; }

void bfs(Graph g, int start) {
    for (int i = 0; i < g.vertexCount; i++) visited[i] = false;
    visited[start] = true;
    levelOf[start] = 0;
    enqueue(start);
    while (count > 0) {
        int u = dequeue();
        System.out.println("visit " + u);
        for (AdjNode n = g.adj[u]; n != null; n = n.next) {  // neighbours: alphabetical order
            if (!visited[n.to]) {
                visited[n.to] = true;
                levelOf[n.to] = levelOf[u] + 1;
                parentOf[n.to] = u;
                enqueue(n.to);
            }
        }
    }
}
Tam program (code/week-05/c/bfs.c / code/week-05/java/Bfs.java), animasyonun her senaryosu için, isimlendirilmiş bir başlangıç düğümünden bfsi çalıştırır ve her düğümün seviyesini (başlangıçtan kenar cinsinden uzaklığını) — ya da hiç ulaşılamıyorsa unreachedi — yazdırır.
Programın tamamı: bfs.c / Bfs.java
/* Week 5 -- Graphs and Traversals
 * Breadth-first search (BFS) from a chosen start vertex, using a circular
 * queue. Neighbours are examined in ALPHABETICAL order, so the visit
 * order is reproducible. Prints every dequeue and the vertices it enqueues.
 * CEN207 Data Structures (formerly CE205)
 */
#include <stdio.h>
#include <string.h>
#include <stdlib.h>

#define MAX_V   32
#define MAX_LBL 4

typedef struct AdjNode { int to; struct AdjNode *next; } AdjNode;
typedef struct Graph {
    char label[MAX_V][MAX_LBL];
    AdjNode *adj[MAX_V];
    int vertex_count;
} Graph;

int visited[MAX_V], level_of[MAX_V], parent_of[MAX_V];
int queue_data[MAX_V], front, rear, count;

void enqueue(int v) { queue_data[rear] = v; rear = (rear + 1) % MAX_V; count++; }
int  dequeue(void)  { int v = queue_data[front]; front = (front + 1) % MAX_V; count--; return v; }

void bfs(Graph *g, int start) {
    for (int i = 0; i < g->vertex_count; i++) visited[i] = 0;
    visited[start] = 1;
    level_of[start] = 0;
    enqueue(start);
    while (count > 0) {
        int u = dequeue();
        printf("visit %s (level %d)\n", g->label[u], level_of[u]);
        for (AdjNode *n = g->adj[u]; n != NULL; n = n->next) {  /* neighbours: alphabetical order */
            if (!visited[n->to]) {
                visited[n->to] = 1;
                level_of[n->to] = level_of[u] + 1;
                parent_of[n->to] = u;
                enqueue(n->to);
            }
        }
    }
}

/* ---- construction: build Graph from a (label, label) edge list, neighbour
 * lists kept in alphabetical (insertion) order to match the animation. ---- */

typedef struct { const char *a, *b; } EdgeIn;

static int find_or_add_vertex(Graph *g, const char *lbl) {
    for (int i = 0; i < g->vertex_count; i++)
        if (strcmp(g->label[i], lbl) == 0) return i;
    strncpy(g->label[g->vertex_count], lbl, MAX_LBL - 1);
    g->label[g->vertex_count][MAX_LBL - 1] = '\0';
    g->adj[g->vertex_count] = NULL;
    return g->vertex_count++;
}

static AdjNode *new_node(int to) {
    AdjNode *n = malloc(sizeof(AdjNode));
    n->to = to;
    n->next = NULL;
    return n;
}

static void add_neighbour_sorted(Graph *g, int v, int neighbour) {
    AdjNode *n = new_node(neighbour);
    if (g->adj[v] == NULL || strcmp(g->label[g->adj[v]->to], g->label[neighbour]) > 0) {
        n->next = g->adj[v];
        g->adj[v] = n;
        return;
    }
    AdjNode *cur = g->adj[v];
    while (cur->next != NULL && strcmp(g->label[cur->next->to], g->label[neighbour]) <= 0)
        cur = cur->next;
    n->next = cur->next;
    cur->next = n;
}

static void build_graph(Graph *g, int directed, EdgeIn edges[], int n) {
    g->vertex_count = 0;
    for (int i = 0; i < MAX_V; i++) g->adj[i] = NULL;
    for (int i = 0; i < n; i++) {
        int a = find_or_add_vertex(g, edges[i].a), b = find_or_add_vertex(g, edges[i].b);
        if (a == b) continue;                       /* self-loop: no traversal edge to add */
        add_neighbour_sorted(g, a, b);
        if (!directed) add_neighbour_sorted(g, b, a);
    }
}

static void free_graph(Graph *g) {
    for (int i = 0; i < g->vertex_count; i++) {
        AdjNode *cur = g->adj[i];
        while (cur) { AdjNode *nx = cur->next; free(cur); cur = nx; }
        g->adj[i] = NULL;
    }
}

static void run_scenario(const char *label, int directed, const char *start_label, EdgeIn edges[], int n) {
    printf("-- %s --\n", label);
    Graph g;
    build_graph(&g, directed, edges, n);
    int start = find_or_add_vertex(&g, start_label);

    front = rear = count = 0;
    bfs(&g, start);

    int unreached = 0;
    printf("levels:");
    for (int i = 0; i < g.vertex_count; i++) {
        if (visited[i]) printf(" %s=%d", g.label[i], level_of[i]);
        else { printf(" %s=unreached", g.label[i]); unreached = 1; }
    }
    printf("\n");
    if (!unreached) printf("all vertices reached\n");

    free_graph(&g);
    printf("\n");
}

int main(void) {
    /* normal: 7 vertices, undirected, starts at A, 10 edges */
    EdgeIn normal[] = {
        {"A", "B"}, {"B", "C"}, {"C", "D"}, {"D", "E"},
        {"E", "F"}, {"F", "G"}, {"G", "A"},
        {"A", "D"}, {"B", "E"}, {"C", "F"}
    };
    run_scenario("normal: 7 vertices, undirected, starts at A, 10 edges", 0, "A", normal, 10);

    /* hard: 8 vertices, directed, starts at P, with a cycle, 12 edges */
    EdgeIn hard[] = {
        {"P", "Q"}, {"P", "R"}, {"Q", "S"}, {"R", "S"},
        {"S", "T"}, {"T", "U"}, {"T", "V"}, {"U", "W"},
        {"V", "W"}, {"Q", "T"}, {"R", "U"}, {"W", "P"}
    };
    run_scenario("hard: 8 vertices, directed, starts at P, with a cycle, 12 edges", 1, "P", hard, 12);

    /* edge: 9 vertices, 2 components: G, H, I are unreachable from A */
    EdgeIn disconnected[] = {
        {"A", "B"}, {"B", "C"}, {"C", "D"}, {"D", "E"},
        {"E", "F"}, {"F", "A"}, {"A", "D"},
        {"G", "H"}, {"H", "I"}, {"I", "G"}
    };
    run_scenario("edge: 9 vertices, 2 components: G, H, I are unreachable from A", 0, "A", disconnected, 9);

    /* edge: a single vertex, shown with a self-loop */
    EdgeIn single[] = { {"A", "A"} };
    run_scenario("edge: a single vertex, shown with a self-loop", 0, "A", single, 1);

    return 0;
}
/* Week 5 -- Graphs and Traversals
 * Breadth-first search (BFS) from a chosen start vertex, using a circular
 * queue. Neighbours are examined in ALPHABETICAL order, so the visit
 * order is reproducible. Prints every dequeue and the vertices it enqueues.
 * CEN207 Data Structures (formerly CE205)
 */
public class Bfs {
    static final int MAX_V = 32;

    static class AdjNode { int to; AdjNode next; AdjNode(int to) { this.to = to; } }
    static class Graph {
        String[] label = new String[MAX_V];
        AdjNode[] adj = new AdjNode[MAX_V];
        int vertexCount;
    }

    static boolean[] visited = new boolean[MAX_V];
    static int[] levelOf = new int[MAX_V], parentOf = new int[MAX_V];
    static int[] queueData = new int[MAX_V]; static int front, rear, count;

    static void enqueue(int v) { queueData[rear] = v; rear = (rear + 1) % MAX_V; count++; }
    static int  dequeue()      { int v = queueData[front]; front = (front + 1) % MAX_V; count--; return v; }

    static void bfs(Graph g, int start) {
        for (int i = 0; i < g.vertexCount; i++) visited[i] = false;
        visited[start] = true;
        levelOf[start] = 0;
        enqueue(start);
        while (count > 0) {
            int u = dequeue();
            System.out.println("visit " + g.label[u] + " (level " + levelOf[u] + ")");
            for (AdjNode n = g.adj[u]; n != null; n = n.next) {  // neighbours: alphabetical order
                if (!visited[n.to]) {
                    visited[n.to] = true;
                    levelOf[n.to] = levelOf[u] + 1;
                    parentOf[n.to] = u;
                    enqueue(n.to);
                }
            }
        }
    }

    // ---- construction: build Graph from a (label, label) edge list, neighbour
    // lists kept in alphabetical (insertion) order to match the animation. ----

    static class EdgeIn {
        String a, b;
        EdgeIn(String a, String b) { this.a = a; this.b = b; }
    }

    static int findOrAddVertex(Graph g, String lbl) {
        for (int i = 0; i < g.vertexCount; i++)
            if (g.label[i].equals(lbl)) return i;
        g.label[g.vertexCount] = lbl;
        g.adj[g.vertexCount] = null;
        return g.vertexCount++;
    }

    static void addNeighbourSorted(Graph g, int v, int neighbour) {
        AdjNode n = new AdjNode(neighbour);
        if (g.adj[v] == null || g.label[g.adj[v].to].compareTo(g.label[neighbour]) > 0) {
            n.next = g.adj[v];
            g.adj[v] = n;
            return;
        }
        AdjNode cur = g.adj[v];
        while (cur.next != null && g.label[cur.next.to].compareTo(g.label[neighbour]) <= 0)
            cur = cur.next;
        n.next = cur.next;
        cur.next = n;
    }

    static void buildGraph(Graph g, boolean directed, EdgeIn[] edges) {
        g.vertexCount = 0;
        for (int i = 0; i < MAX_V; i++) g.adj[i] = null;
        for (EdgeIn e : edges) {
            int a = findOrAddVertex(g, e.a), b = findOrAddVertex(g, e.b);
            if (a == b) continue;                       // self-loop: no traversal edge to add
            addNeighbourSorted(g, a, b);
            if (!directed) addNeighbourSorted(g, b, a);
        }
    }

    static void runScenario(String label, boolean directed, String startLabel, EdgeIn[] edges) {
        System.out.println("-- " + label + " --");
        Graph g = new Graph();
        buildGraph(g, directed, edges);
        int start = findOrAddVertex(g, startLabel);

        front = rear = count = 0;
        bfs(g, start);

        boolean unreached = false;
        StringBuilder sb = new StringBuilder("levels:");
        for (int i = 0; i < g.vertexCount; i++) {
            if (visited[i]) sb.append(' ').append(g.label[i]).append('=').append(levelOf[i]);
            else { sb.append(' ').append(g.label[i]).append("=unreached"); unreached = true; }
        }
        System.out.println(sb);
        if (!unreached) System.out.println("all vertices reached");

        System.out.println();
    }

    public static void main(String[] args) {
        // normal: 7 vertices, undirected, starts at A, 10 edges
        EdgeIn[] normal = {
            new EdgeIn("A", "B"), new EdgeIn("B", "C"), new EdgeIn("C", "D"), new EdgeIn("D", "E"),
            new EdgeIn("E", "F"), new EdgeIn("F", "G"), new EdgeIn("G", "A"),
            new EdgeIn("A", "D"), new EdgeIn("B", "E"), new EdgeIn("C", "F")
        };
        runScenario("normal: 7 vertices, undirected, starts at A, 10 edges", false, "A", normal);

        // hard: 8 vertices, directed, starts at P, with a cycle, 12 edges
        EdgeIn[] hard = {
            new EdgeIn("P", "Q"), new EdgeIn("P", "R"), new EdgeIn("Q", "S"), new EdgeIn("R", "S"),
            new EdgeIn("S", "T"), new EdgeIn("T", "U"), new EdgeIn("T", "V"), new EdgeIn("U", "W"),
            new EdgeIn("V", "W"), new EdgeIn("Q", "T"), new EdgeIn("R", "U"), new EdgeIn("W", "P")
        };
        runScenario("hard: 8 vertices, directed, starts at P, with a cycle, 12 edges", true, "P", hard);

        // edge: 9 vertices, 2 components: G, H, I are unreachable from A
        EdgeIn[] disconnected = {
            new EdgeIn("A", "B"), new EdgeIn("B", "C"), new EdgeIn("C", "D"), new EdgeIn("D", "E"),
            new EdgeIn("E", "F"), new EdgeIn("F", "A"), new EdgeIn("A", "D"),
            new EdgeIn("G", "H"), new EdgeIn("H", "I"), new EdgeIn("I", "G")
        };
        runScenario("edge: 9 vertices, 2 components: G, H, I are unreachable from A", false, "A", disconnected);

        // edge: a single vertex, shown with a self-loop
        EdgeIn[] single = { new EdgeIn("A", "A") };
        runScenario("edge: a single vertex, shown with a self-loop", false, "A", single);
    }
}
Deneyin
Beklenen çıktı:
-- normal: 7 vertices, undirected, starts at A, 10 edges --
visit A (level 0)
visit B (level 1)
visit D (level 1)
visit G (level 1)
visit C (level 2)
visit E (level 2)
visit F (level 2)
levels: A=0 B=1 C=2 D=1 E=2 F=2 G=1
all vertices reached

-- hard: 8 vertices, directed, starts at P, with a cycle, 12 edges --
visit P (level 0)
visit Q (level 1)
visit R (level 1)
visit S (level 2)
visit T (level 2)
visit U (level 2)
visit V (level 3)
visit W (level 3)
levels: P=0 Q=1 R=1 S=2 T=2 U=2 V=3 W=3
all vertices reached

-- edge: 9 vertices, 2 components: G, H, I are unreachable from A --
visit A (level 0)
visit B (level 1)
visit D (level 1)
visit F (level 1)
visit C (level 2)
visit E (level 2)
levels: A=0 B=1 C=2 D=1 E=2 F=1 G=unreached H=unreached I=unreached

-- edge: a single vertex, shown with a self-loop --
visit A (level 0)
levels: A=0
all vertices reached
4.4 Karmaşıklık, hatalar, kendini sınama
Karmaşıklık. Her düğüm en fazla bir kez kuyruğa eklenir ve çıkarılır — O(V) — ve komşular taranırken her kenar en fazla bir kez incelenir (yönsüzde her iki uçtan bir kez, yani toplamda iki kez) — O(E). Toplam: bölüm 3'ün komşuluk listesini kullanarak O(V + E).
Sık yapılan hatalar
- Bir düğümü, kuyruktan çıkarılırken değil, kuyruğa eklenirken ziyaret edildi olarak işaretlemek. Çıkarma anına kadar beklerseniz, aynı düğüm işlenmeden önce farklı komşular tarafından kuyruğa birden fazla kez eklenebilir — bu hem yer israf eder hem de daha kötüsü, bir düğümün seviyesinin/ebeveyninin yanlış üzerine yazılmasına yol açabilir.
visited[v] = true'yu her zamanvkuyruğa eklendiği anda işaretleyin, yukarıdaki kod gibi. - İndeksleri sarmadan (
front = (front + 1) % MAX_V) düz bir diziyi kuyruk olarak kullanmak. Modulo olmadan,frontverear, dizinin başındaki yuvalar erken çıkarmalarla boşalmış olsa bile, hâlâ yer varken dizinin sonundan taşar. Bu tam olarak Hafta 3'te kurduğunuz dairesel kuyruktur. - BFS'in düğümleri, kenarları yazdığınız sırayla ziyaret ettiğini varsaymak. Sıra hem gezinme sırasına (seviye seviye) hem de komşuların komşuluk listesinde tutulma sırasına (burada, alfabetik) bağlıdır — kenarların yazıldığı sıraya değil.
Kendini sına: BFS seviyeleri
Yukarıdaki "normal" senaryoda, B, D ve G neden hepsi 1. seviyeyi alıyor, ama C, E ve F 2. seviyeyi alıyor — kenar listesi doğrudan C'yi F'ye bağlasa bile?
Yanıt. Seviye, herhangi belirli bir yoldaki değil, en kısa yoldaki kenar sayısıdır. B, D, G, A'dan doğrudan birer kenar uzaklıktadır. C, A'dan iki kenar uzaklıktadır (A-B-C, ya da A-D-C) — C-F de bir kenar olsa bile, F de A'dan aynı şekilde iki kenarda ulaşılabilirdir (A-G-F), o yüzden ikisi de 2. seviyeyi alır; doğrudan C-F kenarı, A'dan ikisine de daha kısa bir yol yaratmaz, yalnızca A'dan zaten aynı en kısa mesafeye sahip iki düğümü birbirine bağlar.
5. Derinlik öncelikli arama (DFS), özyinelemeli
5.1 Başlangıç için bir soru
Şimdi bir labirenti, her zaman gördüğünüz ilk keşfedilmemiş koridoru alarak, gidebildiği kadar ileri giderek ve yalnızca bir çıkmaz sokağa ya da daha önce gittiğiniz bir yere çarptığınızda geri dönerek keşfettiğinizi düşünün. BFS gibi seviye seviye yayılmazsınız; bir yöne bağlanır ve bir sonrakini denemeden önce onu sonuna kadar kovalarsınız. Bu, derinlik öncelikli arama (depth-first search, DFS)'dır ve — Hafta 4'ün ağaçlar için zaten gösterdiği gibi — özyinelemenin (recursion) otomatik olarak, tek seferde bir çağrıyla yaptığı şeyin ta kendisidir.
5.2 Kısa bir tarihçe ve fikir
Derinlik öncelikli keşif eski, gayriresmî bir fikirdir (gerçek bir labirenti elle nasıl keşfedeceğinizin ta kendisidir), ama Robert Tarjan'ın 1972 tarihli Depth-First Search and Linear Graph Algorithms makalesi onu titiz bilgisayar bilimine dönüştürendir: Tarjan, her düğümün keşif zamanını (discovery time) ve bitiş zamanını (finish time)'nı biçimselleştirdi (çalışan bir saat, bir düğüm ilk ulaşıldığında bir kez ve altındaki her şeyin keşfi bittiğinde bir daha tıklar) ve bu zaman damgalarını, aramanın karşılaştığı her kenarı dört türden birine sınıflandırmak için kullandı — bu bölümün kodunun doğrudan yeniden ürettiği bir sınıflandırma:
| Kenar türü | Anlamı |
|---|---|
| Ağaç kenarı (tree edge) | Keşfedilmemiş (beyaz) bir düğüme gider — DFS ağacının bir parçası olur. |
| Geri kenar (back edge) | Hâlâ keşfedilmekte olan (gri) bir ataya gider — kesin bir döngü (cycle) işareti. |
| İleri kenar (forward edge) (yalnızca yönlü) | Aynı alt ağaçta zaten bitmiş (siyah) bir soyuna gider. |
| Çapraz kenar (cross edge) (yalnızca yönlü) | Zaten bitmiş (siyah) ama soyu olmayan bir düğüme gider. |
Yönsüz bir çizgede yalnızca ağaç kenarları ve geri kenarlar görülür (karşılaşılan her ağaç-olmayan kenar, bir uçtan ya da diğerinden bakıldığında bir geri kenar çıkar). Hafta 4'ün özyinelemeli ağaç dolaşımları nasıl tek bir ağaç bırakıyorsa, bağlı olmayan bir çizgede DFS de her ziyaret edilmemiş düğümden yeniden başlamak zorundadır ve arkasında tek bir ağaç değil, bir DFS ormanı (DFS forest) — bağlı bileşen başına bir ağaç — bırakır.
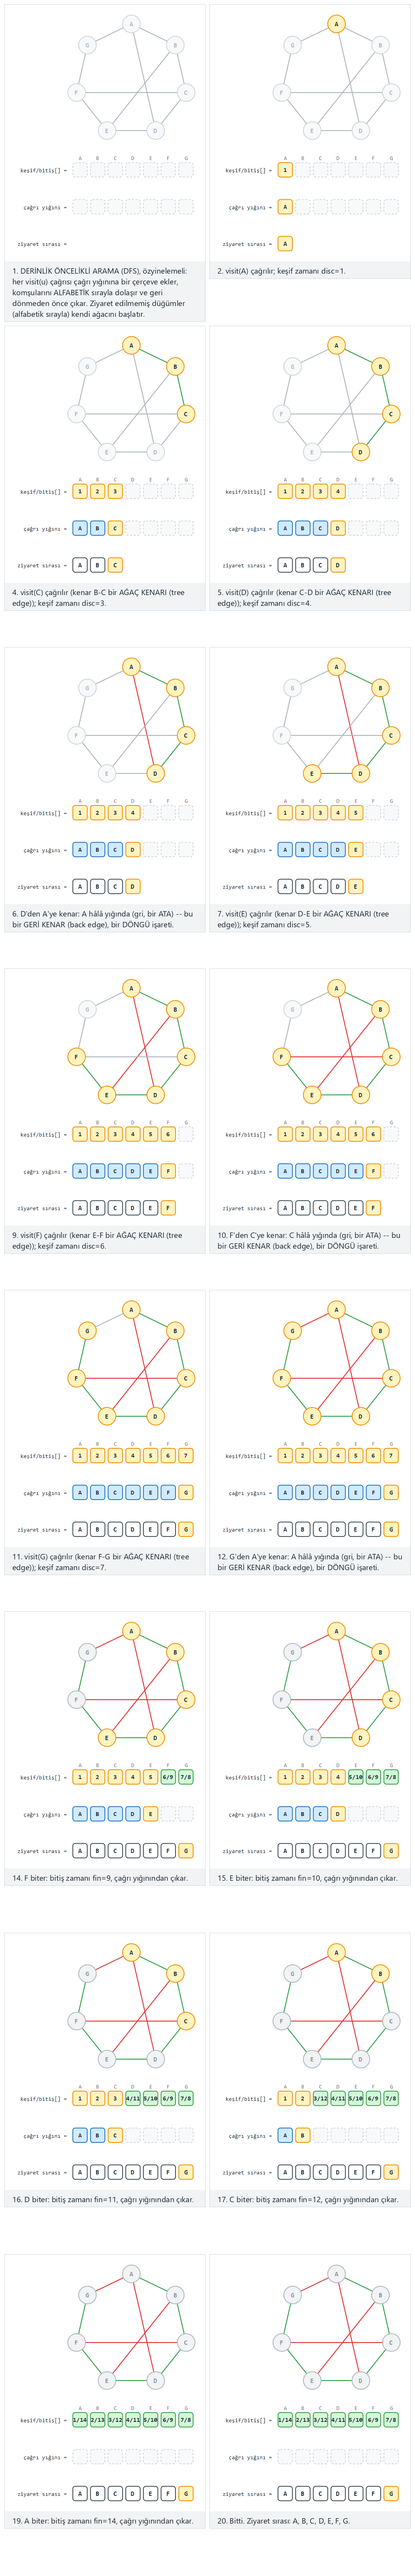
Oynatıcıda ayrıca 6 düğüm, yönlü: ağaç, geri, ileri VE çapraz kenarların hepsi bir arada (zor) ile uç durumları da deneyin: 10 düğüm, 2 ayrı bileşen: bir DFS OrmanI ve tek bir düğüm (bir öz-döngüyle gösterilir) — ya da dört zorluk seviyesinde rastgele veri için 🎲'ya basın, ya da kendi çizgenizi yazın.
5.3 Kod
int color_of[MAX_V];        /* 0 white, 1 gray, 2 black */
int disc_time[MAX_V], fin_time[MAX_V], parent_of[MAX_V];
int clock_ = 0;

void dfs_visit(Graph *g, int u) {
    color_of[u] = 1;                 /* gray: discovered, still exploring */
    disc_time[u] = ++clock_;
    printf("visit %d\n", u);
    for (AdjNode *n = g->adj[u]; n != NULL; n = n->next) {  /* neighbours: alphabetical order */
        int v = n->to;
        if (color_of[v] == 0) { parent_of[v] = u; dfs_visit(g, v); }  /* tree edge */
        else if (color_of[v] == 1) { /* back edge: v is an ancestor -> a cycle */ }
        else { /* v is black: forward or cross edge (directed graphs only) */ }
    }
    color_of[u] = 2;                 /* black: finished */
    fin_time[u] = ++clock_;
}

void dfs(Graph *g) {
    for (int i = 0; i < g->vertex_count; i++) color_of[i] = 0;
    for (int i = 0; i < g->vertex_count; i++)
        if (color_of[i] == 0) dfs_visit(g, i);  /* one tree per component */
}
static final int MAX_V = 32;
int[] colorOf = new int[MAX_V];        // 0 white, 1 gray, 2 black
int[] discTime = new int[MAX_V], finTime = new int[MAX_V], parentOf = new int[MAX_V];
int clock_ = 0;

void dfsVisit(Graph g, int u) {
    colorOf[u] = 1;                  // gray: discovered, still exploring
    discTime[u] = ++clock_;
    System.out.println("visit " + u);
    for (AdjNode n = g.adj[u]; n != null; n = n.next) {  // neighbours: alphabetical order
        int v = n.to;
        if (colorOf[v] == 0) { parentOf[v] = u; dfsVisit(g, v); }  // tree edge
        else if (colorOf[v] == 1) { /* back edge: v is an ancestor -> a cycle */ }
        else { /* v is black: forward or cross edge (directed graphs only) */ }
    }
    colorOf[u] = 2;                  // black: finished
    finTime[u] = ++clock_;
}

void dfs(Graph g) {
    for (int i = 0; i < g.vertexCount; i++) colorOf[i] = 0;
    for (int i = 0; i < g.vertexCount; i++)
        if (colorOf[i] == 0) dfsVisit(g, i);  // one tree per component
}
Tam program (code/week-05/c/dfs_recursive.c / code/week-05/java/DfsRecursive.java), kenar sınıflandırma dallarını hangi tür kenarın karşılaşıldığını duyuran printf/println çağrılarıyla doldurur, her düğümün keşif ve bitiş zamanını bildirir ve son öntıra (preorder, keşif sırasını) yazdırır.
Programın tamamı: dfs_recursive.c / DfsRecursive.java
/* Week 5 -- Graphs and Traversals
 * Depth-first search (DFS), recursive: every visit() call pushes a call-
 * stack frame, walks neighbours in ALPHABETICAL order, and pops before
 * returning. Unvisited vertices (alphabetical order) each start their own
 * tree -- a disconnected graph becomes a DFS FOREST. Edges are classified
 * as tree, back (a cycle), and -- directed graphs only -- forward/cross.
 * CEN207 Data Structures (formerly CE205)
 */
#include <stdio.h>
#include <string.h>
#include <stdlib.h>

#define MAX_V   32
#define MAX_LBL 4

typedef struct AdjNode { int to; struct AdjNode *next; } AdjNode;
typedef struct Graph {
    char label[MAX_V][MAX_LBL];
    AdjNode *adj[MAX_V];
    int vertex_count;
    int directed;
} Graph;

int color_of[MAX_V];        /* 0 white, 1 gray, 2 black */
int disc_time[MAX_V], fin_time[MAX_V], parent_of[MAX_V];
int clock_ = 0;

void dfs_visit(Graph *g, int u) {
    color_of[u] = 1;                 /* gray: discovered, still exploring */
    disc_time[u] = ++clock_;
    printf("visit %s (disc=%d)\n", g->label[u], disc_time[u]);
    for (AdjNode *n = g->adj[u]; n != NULL; n = n->next) {  /* neighbours: alphabetical order */
        int v = n->to;
        if (color_of[v] == 0) {
            parent_of[v] = u;
            printf("  edge %s-%s: TREE edge\n", g->label[u], g->label[v]);
            dfs_visit(g, v);
        }
        else if (color_of[v] == 1) {
            printf("  edge %s-%s: BACK edge (a cycle)\n", g->label[u], g->label[v]); /* v is an ancestor -> a cycle */
        }
        else if (g->directed) {
            if (disc_time[u] < disc_time[v])
                printf("  edge %s-%s: FORWARD edge\n", g->label[u], g->label[v]);
            else
                printf("  edge %s-%s: CROSS edge\n", g->label[u], g->label[v]);
        }
    }
    color_of[u] = 2;                 /* black: finished */
    fin_time[u] = ++clock_;
    printf("finish %s (fin=%d)\n", g->label[u], fin_time[u]);
}

void dfs(Graph *g) {
    for (int i = 0; i < g->vertex_count; i++) color_of[i] = 0;
    for (int i = 0; i < g->vertex_count; i++)
        if (color_of[i] == 0) dfs_visit(g, i);  /* one tree per component */
}

/* ---- construction: build Graph from a (label, label) edge list, neighbour
 * lists kept in alphabetical (insertion) order to match the animation. ---- */

typedef struct { const char *a, *b; } EdgeIn;

static int find_or_add_vertex(Graph *g, const char *lbl) {
    for (int i = 0; i < g->vertex_count; i++)
        if (strcmp(g->label[i], lbl) == 0) return i;
    strncpy(g->label[g->vertex_count], lbl, MAX_LBL - 1);
    g->label[g->vertex_count][MAX_LBL - 1] = '\0';
    g->adj[g->vertex_count] = NULL;
    return g->vertex_count++;
}

static AdjNode *new_node(int to) {
    AdjNode *n = malloc(sizeof(AdjNode));
    n->to = to;
    n->next = NULL;
    return n;
}

static void add_neighbour_sorted(Graph *g, int v, int neighbour) {
    AdjNode *n = new_node(neighbour);
    if (g->adj[v] == NULL || strcmp(g->label[g->adj[v]->to], g->label[neighbour]) > 0) {
        n->next = g->adj[v];
        g->adj[v] = n;
        return;
    }
    AdjNode *cur = g->adj[v];
    while (cur->next != NULL && strcmp(g->label[cur->next->to], g->label[neighbour]) <= 0)
        cur = cur->next;
    n->next = cur->next;
    cur->next = n;
}

static void build_graph(Graph *g, int directed, EdgeIn edges[], int n) {
    g->vertex_count = 0;
    g->directed = directed;
    for (int i = 0; i < MAX_V; i++) g->adj[i] = NULL;
    for (int i = 0; i < n; i++) {
        int a = find_or_add_vertex(g, edges[i].a), b = find_or_add_vertex(g, edges[i].b);
        if (a == b) { add_neighbour_sorted(g, a, a); continue; }   /* self-loop: one entry, a->a */
        add_neighbour_sorted(g, a, b);
        if (!directed) add_neighbour_sorted(g, b, a);
    }
}

static void free_graph(Graph *g) {
    for (int i = 0; i < g->vertex_count; i++) {
        AdjNode *cur = g->adj[i];
        while (cur) { AdjNode *nx = cur->next; free(cur); cur = nx; }
        g->adj[i] = NULL;
    }
}

static void run_scenario(const char *label, int directed, EdgeIn edges[], int n) {
    printf("-- %s --\n", label);
    Graph g;
    build_graph(&g, directed, edges, n);
    clock_ = 0;
    dfs(&g);

    printf("preorder (discovery order):");
    /* rebuild the discovery order from disc_time, cheaper than tracking a
     * separate array: sort vertex indices by disc_time */
    int order[MAX_V];
    for (int i = 0; i < g.vertex_count; i++) order[i] = i;
    for (int i = 1; i < g.vertex_count; i++) {
        int key = order[i], j = i - 1;
        while (j >= 0 && disc_time[order[j]] > disc_time[key]) { order[j + 1] = order[j]; j--; }
        order[j + 1] = key;
    }
    for (int i = 0; i < g.vertex_count; i++) printf(" %s", g.label[order[i]]);
    printf("\n");

    free_graph(&g);
    printf("\n");
}

int main(void) {
    /* normal: 7 vertices, undirected, 4 back edges (cycles), 10 edges */
    EdgeIn normal[] = {
        {"A", "B"}, {"B", "C"}, {"C", "D"}, {"D", "E"},
        {"E", "F"}, {"F", "G"}, {"G", "A"},
        {"A", "D"}, {"B", "E"}, {"C", "F"}
    };
    run_scenario("normal: 7 vertices, undirected, 4 back edges (cycles), 10 edges", 0, normal, 10);

    /* hard: 6 vertices, directed: tree, back, forward AND cross edges all in one graph, 10 edges */
    EdgeIn hard[] = {
        {"A", "B"}, {"A", "D"}, {"A", "E"},
        {"B", "C"}, {"C", "A"},
        {"D", "E"}, {"D", "F"},
        {"E", "B"}, {"E", "F"}, {"F", "C"}
    };
    run_scenario("hard: 6 vertices, directed: tree, back, forward AND cross edges all in one graph, 10 edges", 1, hard, 10);

    /* edge: 10 vertices, undirected, 2 separate components: a DFS FOREST */
    EdgeIn forest[] = {
        {"A", "B"}, {"B", "C"}, {"C", "D"}, {"D", "E"}, {"E", "F"},
        {"G", "H"}, {"H", "I"}, {"I", "G"}, {"G", "J"}, {"H", "J"}
    };
    run_scenario("edge: 10 vertices, undirected, 2 separate components: a DFS FOREST", 0, forest, 10);

    /* edge: a single vertex, shown with a self-loop */
    EdgeIn single[] = { {"A", "A"} };
    run_scenario("edge: a single vertex, shown with a self-loop", 0, single, 1);

    return 0;
}
/* Week 5 -- Graphs and Traversals
 * Depth-first search (DFS), recursive: every visit() call pushes a call-
 * stack frame, walks neighbours in ALPHABETICAL order, and pops before
 * returning. Unvisited vertices (alphabetical order) each start their own
 * tree -- a disconnected graph becomes a DFS FOREST. Edges are classified
 * as tree, back (a cycle), and -- directed graphs only -- forward/cross.
 * CEN207 Data Structures (formerly CE205)
 */
public class DfsRecursive {
    static final int MAX_V = 32;

    static class AdjNode { int to; AdjNode next; AdjNode(int to) { this.to = to; } }
    static class Graph {
        String[] label = new String[MAX_V];
        AdjNode[] adj = new AdjNode[MAX_V];
        int vertexCount;
        boolean directed;
    }

    static int[] colorOf = new int[MAX_V];        // 0 white, 1 gray, 2 black
    static int[] discTime = new int[MAX_V], finTime = new int[MAX_V], parentOf = new int[MAX_V];
    static int clock_ = 0;

    static void dfsVisit(Graph g, int u) {
        colorOf[u] = 1;                  // gray: discovered, still exploring
        discTime[u] = ++clock_;
        System.out.println("visit " + g.label[u] + " (disc=" + discTime[u] + ")");
        for (AdjNode n = g.adj[u]; n != null; n = n.next) {  // neighbours: alphabetical order
            int v = n.to;
            if (colorOf[v] == 0) {
                parentOf[v] = u;
                System.out.println("  edge " + g.label[u] + "-" + g.label[v] + ": TREE edge");
                dfsVisit(g, v);
            }
            else if (colorOf[v] == 1) {
                System.out.println("  edge " + g.label[u] + "-" + g.label[v] + ": BACK edge (a cycle)"); // v is an ancestor -> a cycle
            }
            else if (g.directed) {
                if (discTime[u] < discTime[v])
                    System.out.println("  edge " + g.label[u] + "-" + g.label[v] + ": FORWARD edge");
                else
                    System.out.println("  edge " + g.label[u] + "-" + g.label[v] + ": CROSS edge");
            }
        }
        colorOf[u] = 2;                  // black: finished
        finTime[u] = ++clock_;
        System.out.println("finish " + g.label[u] + " (fin=" + finTime[u] + ")");
    }

    static void dfs(Graph g) {
        for (int i = 0; i < g.vertexCount; i++) colorOf[i] = 0;
        for (int i = 0; i < g.vertexCount; i++)
            if (colorOf[i] == 0) dfsVisit(g, i);  // one tree per component
    }

    // ---- construction: build Graph from a (label, label) edge list, neighbour
    // lists kept in alphabetical (insertion) order to match the animation. ----

    static class EdgeIn {
        String a, b;
        EdgeIn(String a, String b) { this.a = a; this.b = b; }
    }

    static int findOrAddVertex(Graph g, String lbl) {
        for (int i = 0; i < g.vertexCount; i++)
            if (g.label[i].equals(lbl)) return i;
        g.label[g.vertexCount] = lbl;
        g.adj[g.vertexCount] = null;
        return g.vertexCount++;
    }

    static void addNeighbourSorted(Graph g, int v, int neighbour) {
        AdjNode n = new AdjNode(neighbour);
        if (g.adj[v] == null || g.label[g.adj[v].to].compareTo(g.label[neighbour]) > 0) {
            n.next = g.adj[v];
            g.adj[v] = n;
            return;
        }
        AdjNode cur = g.adj[v];
        while (cur.next != null && g.label[cur.next.to].compareTo(g.label[neighbour]) <= 0)
            cur = cur.next;
        n.next = cur.next;
        cur.next = n;
    }

    static void buildGraph(Graph g, boolean directed, EdgeIn[] edges) {
        g.vertexCount = 0;
        g.directed = directed;
        for (int i = 0; i < MAX_V; i++) g.adj[i] = null;
        for (EdgeIn e : edges) {
            int a = findOrAddVertex(g, e.a), b = findOrAddVertex(g, e.b);
            if (a == b) { addNeighbourSorted(g, a, a); continue; }   // self-loop: one entry, a->a
            addNeighbourSorted(g, a, b);
            if (!directed) addNeighbourSorted(g, b, a);
        }
    }

    static void runScenario(String label, boolean directed, EdgeIn[] edges) {
        System.out.println("-- " + label + " --");
        Graph g = new Graph();
        buildGraph(g, directed, edges);
        clock_ = 0;
        dfs(g);

        StringBuilder sb = new StringBuilder("preorder (discovery order):");
        // rebuild the discovery order from discTime, cheaper than tracking a
        // separate array: sort vertex indices by discTime
        int[] order = new int[g.vertexCount];
        for (int i = 0; i < g.vertexCount; i++) order[i] = i;
        for (int i = 1; i < g.vertexCount; i++) {
            int key = order[i], j = i - 1;
            while (j >= 0 && discTime[order[j]] > discTime[key]) { order[j + 1] = order[j]; j--; }
            order[j + 1] = key;
        }
        for (int i = 0; i < g.vertexCount; i++) sb.append(' ').append(g.label[order[i]]);
        System.out.println(sb);

        System.out.println();
    }

    public static void main(String[] args) {
        // normal: 7 vertices, undirected, 4 back edges (cycles), 10 edges
        EdgeIn[] normal = {
            new EdgeIn("A", "B"), new EdgeIn("B", "C"), new EdgeIn("C", "D"), new EdgeIn("D", "E"),
            new EdgeIn("E", "F"), new EdgeIn("F", "G"), new EdgeIn("G", "A"),
            new EdgeIn("A", "D"), new EdgeIn("B", "E"), new EdgeIn("C", "F")
        };
        runScenario("normal: 7 vertices, undirected, 4 back edges (cycles), 10 edges", false, normal);

        // hard: 6 vertices, directed: tree, back, forward AND cross edges all in one graph, 10 edges
        EdgeIn[] hard = {
            new EdgeIn("A", "B"), new EdgeIn("A", "D"), new EdgeIn("A", "E"),
            new EdgeIn("B", "C"), new EdgeIn("C", "A"),
            new EdgeIn("D", "E"), new EdgeIn("D", "F"),
            new EdgeIn("E", "B"), new EdgeIn("E", "F"), new EdgeIn("F", "C")
        };
        runScenario("hard: 6 vertices, directed: tree, back, forward AND cross edges all in one graph, 10 edges", true, hard);

        // edge: 10 vertices, undirected, 2 separate components: a DFS FOREST
        EdgeIn[] forest = {
            new EdgeIn("A", "B"), new EdgeIn("B", "C"), new EdgeIn("C", "D"), new EdgeIn("D", "E"), new EdgeIn("E", "F"),
            new EdgeIn("G", "H"), new EdgeIn("H", "I"), new EdgeIn("I", "G"), new EdgeIn("G", "J"), new EdgeIn("H", "J")
        };
        runScenario("edge: 10 vertices, undirected, 2 separate components: a DFS FOREST", false, forest);

        // edge: a single vertex, shown with a self-loop
        EdgeIn[] single = { new EdgeIn("A", "A") };
        runScenario("edge: a single vertex, shown with a self-loop", false, single);
    }
}
Deneyin
Beklenen çıktı:
-- normal: 7 vertices, undirected, 4 back edges (cycles), 10 edges --
visit A (disc=1)
  edge A-B: TREE edge
visit B (disc=2)
  edge B-A: BACK edge (a cycle)
  edge B-C: TREE edge
visit C (disc=3)
  edge C-B: BACK edge (a cycle)
  edge C-D: TREE edge
visit D (disc=4)
  edge D-A: BACK edge (a cycle)
  edge D-C: BACK edge (a cycle)
  edge D-E: TREE edge
visit E (disc=5)
  edge E-B: BACK edge (a cycle)
  edge E-D: BACK edge (a cycle)
  edge E-F: TREE edge
visit F (disc=6)
  edge F-C: BACK edge (a cycle)
  edge F-E: BACK edge (a cycle)
  edge F-G: TREE edge
visit G (disc=7)
  edge G-A: BACK edge (a cycle)
  edge G-F: BACK edge (a cycle)
finish G (fin=8)
finish F (fin=9)
finish E (fin=10)
finish D (fin=11)
finish C (fin=12)
finish B (fin=13)
finish A (fin=14)
preorder (discovery order): A B C D E F G

-- hard: 6 vertices, directed: tree, back, forward AND cross edges all in one graph, 10 edges --
visit A (disc=1)
  edge A-B: TREE edge
visit B (disc=2)
  edge B-C: TREE edge
visit C (disc=3)
  edge C-A: BACK edge (a cycle)
finish C (fin=4)
finish B (fin=5)
  edge A-D: TREE edge
visit D (disc=6)
  edge D-E: TREE edge
visit E (disc=7)
  edge E-B: CROSS edge
  edge E-F: TREE edge
visit F (disc=8)
  edge F-C: CROSS edge
finish F (fin=9)
finish E (fin=10)
  edge D-F: FORWARD edge
finish D (fin=11)
  edge A-E: FORWARD edge
finish A (fin=12)
preorder (discovery order): A B C D E F

-- edge: 10 vertices, undirected, 2 separate components: a DFS FOREST --
visit A (disc=1)
  edge A-B: TREE edge
visit B (disc=2)
  edge B-A: BACK edge (a cycle)
  edge B-C: TREE edge
visit C (disc=3)
  edge C-B: BACK edge (a cycle)
  edge C-D: TREE edge
visit D (disc=4)
  edge D-C: BACK edge (a cycle)
  edge D-E: TREE edge
visit E (disc=5)
  edge E-D: BACK edge (a cycle)
  edge E-F: TREE edge
visit F (disc=6)
  edge F-E: BACK edge (a cycle)
finish F (fin=7)
finish E (fin=8)
finish D (fin=9)
finish C (fin=10)
finish B (fin=11)
finish A (fin=12)
visit G (disc=13)
  edge G-H: TREE edge
visit H (disc=14)
  edge H-G: BACK edge (a cycle)
  edge H-I: TREE edge
visit I (disc=15)
  edge I-G: BACK edge (a cycle)
  edge I-H: BACK edge (a cycle)
finish I (fin=16)
  edge H-J: TREE edge
visit J (disc=17)
  edge J-G: BACK edge (a cycle)
  edge J-H: BACK edge (a cycle)
finish J (fin=18)
finish H (fin=19)
finish G (fin=20)
preorder (discovery order): A B C D E F G H I J

-- edge: a single vertex, shown with a self-loop --
visit A (disc=1)
  edge A-A: BACK edge (a cycle)
finish A (fin=2)
preorder (discovery order): A
5.4 Karmaşıklık, hatalar, kendini sınama
Karmaşıklık. Tıpkı BFS gibi, her düğüm bir kez ziyaret edilir ve her kenar bir kez incelenir (değdiği her uçtan) — O(V + E). Özyineleme derinliği en kötü durumda O(V)'ye ulaşabilir (uzun bir zincir), bu da DFS'in BFS'in O(V) kuyruğundan daha fazla yer maliyeti çıkarabileceği tek yerdir — çok derin, dar bir çizgede DFS'in çağrı yığını, BFS'in kuyruğunun hiç sorun çıkarmayacağı bir noktada taşabilir; bölüm 6 kısmen bu maliyeti görünür ve denetlenebilir kılmak için yinelemeli bir sürüm kurar.
Sık yapılan hatalar
visited/colorkontrolünü tamamen unutmak. Bu olmadan, döngüsü olan herhangi bir çizgede DFS, kendi yolunda hâlâ olan bir düğümü tekrar ziyaret ettiği an sonsuza kadar özyineler (pratikte bir yığın taşması).- Yönlü bir çizgede ağaç-olmayan her kenarı "geri kenar" olarak sınıflandırmak. Geri kenarlar yalnızca gri (hâlâ yığında olan) bir ataya işaret edenlerdir; zaten siyah bir düğüme giden bir kenar, tek başına bir döngü göstergesi olmayan bir ileri ya da çapraz kenardır. Renk kontrolünü atlayıp yalnızca "bu düğümü daha önce gördüm mü?" diye test etmek, ileri/çapraz kenarları yanlışlıkla döngü olarak bildirir.
- Yönsüz bir çizgede, kendi ebeveyninize geri giden kenarı bir "geri kenar" olarak bildirmek. Her yönsüz ağaç kenarı doğal olarak sonunda her iki uçtan da dolaşılır; hemen ebeveyne giden tek kenarı atlamadan (yukarıdaki koddaki
skipped_parent), her tek ağaç kenarında yanlışlıkla bir döngü bildirirsiniz, çünküu'nun ebeveynip'yi ziyaret etmekp'yi gri olarak görür.
Kendini sına: geri kenarlar ve döngüler
"normal" (yönsüz) senaryoda, visit(B), edge B-A: BACK edge bildiriyor. Bu, özellikle A ve B'den geçen bir döngü mü var demek, yoksa daha genel bir şey mi ifade ediyor?
Yanıt. Bu, A'dan B'ye giden ağaç yolu artı bu bir ekstra geri kenarı içeren bir döngü olduğu anlamına gelir — somut olarak burada, geri kenar B-A ile ağaç kenarı A-B birlikte 2-düğümlü döngüyü kapatır, ama daha genel olarak u'dan bir ata w'ye giden bir geri kenar, her zaman w'den u'ya inen ağaç yolu artı bu bir geri kenardan oluşan döngüyü kapatır. Kendi başına, çizgenin başka, ilgisiz döngüleri hakkında bir şey söylemez — her geri kenar bir döngü bildirir, hepsini değil.
6. Derinlik öncelikli arama (DFS), yinelemeli
6.1 Başlangıç için bir soru
Bölüm 5'in özyinelemeli DFS'i, "nereye geri dönüleceğini" hatırlamak için çağrı yığınına güvenir — Hafta 3'ün özyinelemeyi ilk tanıttığında işaret ettiği tam olarak aynı güven, ve Hafta 4'ün de bir ağacın öntıra dolaşımını özyineleme yerine kendi açık yığınınızla yazarak ele aldığı tam olarak aynı güven. DFS, özyineleme yerine açık, görünür bir yığınla aynı şekilde yazılabilir mi? Evet — ve bunu yapmak, çağrı yığınının sizin için baştan beri tam olarak ne yaptığını somutlaştırır.
6.2 Fikir: açık bir yığın, ve "ters sıra" neden
Özyinelemeli çağrıyı kendi dizi tabanlı yığınınız (yine Hafta 3'ün yığını) üzerinde bir push/pop çiftiyle değiştirin. Tek incelik: çağrı yığınının otomatik "bu komşudan sonra devam et" defter tutmadan yoksun tek bir yığın, doğal olarak bir düğümün komşularını özyinelemenin tersi sırada ziyaret eder, çünkü en son itilen şey ilk çıkarılan şeydir (LIFO). Yinelemeli sürümün özyinelemeli olanla aynı ziyaret sırasını üretmesi için, her düğümün komşularını ters alfabetik sırada itin — böylece onları tekrar tek tek çıkarmak, bölüm 5 ile tam olarak eşleşen (ileri) alfabetik sırada işler. İkinci bir incelik, çağrı-başına hiç defter tutma olmamasından doğrudan gelir: aynı düğüm, henüz ziyaret edilmemiş iki farklı komşu tarafından birden fazla kez yığına itilmiş olabilir; böyle eskimiş (stale) bir kayıt daha sonra çıkarılıp zaten ziyaret edilmiş bulunduğunda, basitçe atılır.
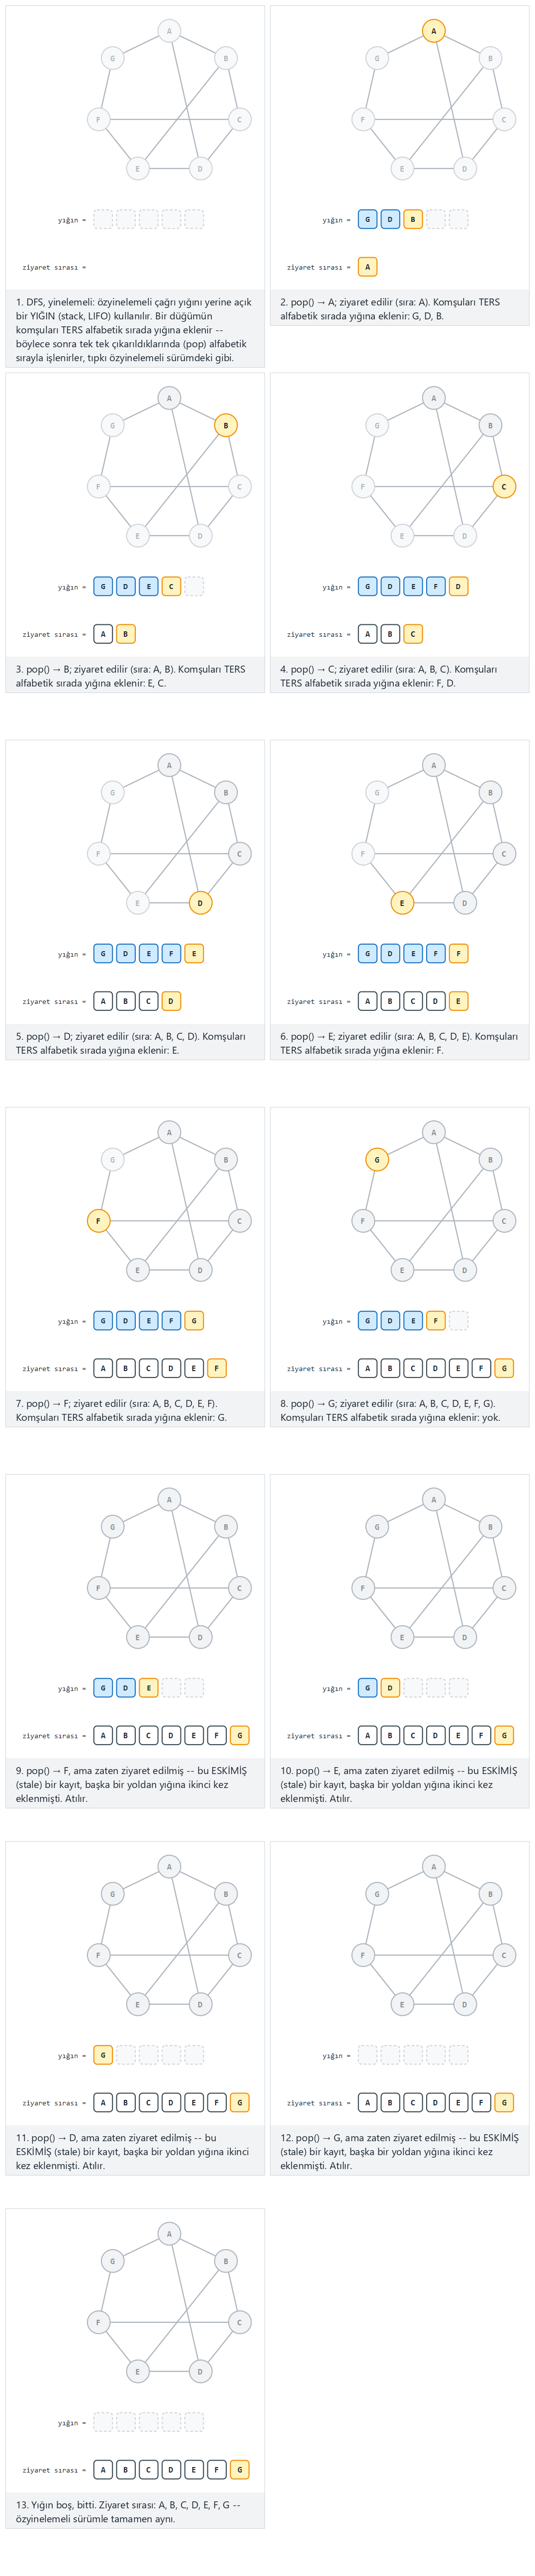
Oynatıcıda ayrıca 6 düğüm, yönlü, döngülü (zor) ile uç durumları da deneyin: 10 düğüm, 2 ayrı bileşen: bir DFS OrmanI ve tek bir düğüm (bir öz-döngüyle gösterilir) — yukarıdaki özyinelemeli DFS animasyonuyla aynı çizgeler, böylece ikisini doğrudan karşılaştırabilirsiniz.
6.3 Kod
#define MAX_STACK 256

int visited[MAX_V];
int stack_data[MAX_STACK], top = -1;

void push(int v) { stack_data[++top] = v; }
int  pop(void)   { return stack_data[top--]; }

void dfs_iterative(Graph *g, int start) {
    push(start);
    while (top >= 0) {
        int u = pop();
        if (visited[u]) continue;      /* stale entry: already visited via another path */
        visited[u] = 1;
        printf("visit %d\n", u);
        for (int i = g->adj_count[u] - 1; i >= 0; i--)   /* push in REVERSE alphabetical order */
            if (!visited[g->adj[u][i]]) push(g->adj[u][i]);
    }
}

void dfs(Graph *g) {
    for (int i = 0; i < g->vertex_count; i++) visited[i] = 0;
    for (int i = 0; i < g->vertex_count; i++)
        if (!visited[i]) dfs_iterative(g, i);   /* one tree per component */
}
static final int MAX_V = 32, MAX_STACK = 256;

boolean[] visited = new boolean[MAX_V];
int[] stackData = new int[MAX_STACK]; int top = -1;

void push(int v) { stackData[++top] = v; }
int  pop()       { return stackData[top--]; }

void dfsIterative(Graph g, int start) {
    push(start);
    while (top >= 0) {
        int u = pop();
        if (visited[u]) continue;      // stale entry: already visited via another path
        visited[u] = true;
        System.out.println("visit " + u);
        for (int i = g.adjCount[u] - 1; i >= 0; i--)   // push in REVERSE alphabetical order
            if (!visited[g.adj[u][i]]) push(g.adj[u][i]);
    }
}

void dfs(Graph g) {
    for (int i = 0; i < g.vertexCount; i++) visited[i] = false;
    for (int i = 0; i < g.vertexCount; i++)
        if (!visited[i]) dfsIterative(g, i);   // one tree per component
}
Dikkat: bu sürüm, komşuluğu bağlı liste yerine düğüm başına düz, sıralı bir dizi olarak saklıyor (adj[u][i], adj_count[u]) — yalnızca yukarıdaki "geriye doğru yürü, indeks i" deyiminin temiz okunması için; her iki gösterim de açık bir yığınla eşit derecede iyi çalışır. Tam program (code/week-05/c/dfs_iterative.c / code/week-05/java/DfsIterative.java), her push'u ve her pop'u (eskimiş olanlar dahil) ve son ziyaret sırasını yazdırır — bilerek dfs_recursive.c ile aynı dört senaryo, böylece ikisinin özdeş sıralar ürettiğini doğrulayabilirsiniz.
Programın tamamı: dfs_iterative.c / DfsIterative.java
/* Week 5 -- Graphs and Traversals
 * Depth-first search (DFS), iterative: an explicit stack (LIFO) replaces
 * the recursive call stack. A vertex's neighbours are pushed in REVERSE
 * alphabetical order, so popping them later processes them in alphabetical
 * order -- exactly the order dfs_recursive.c visits them in. A vertex may
 * be pushed more than once; a stale entry (already visited when popped)
 * is simply discarded. Same graphs as dfs_recursive.c.
 * CEN207 Data Structures (formerly CE205)
 */
#include <stdio.h>
#include <string.h>

#define MAX_V      32
#define MAX_LBL    4
#define MAX_STACK  256

typedef struct Graph {
    char label[MAX_V][MAX_LBL];
    int adj[MAX_V][MAX_V];    /* array-based adjacency, each row in ascending (alphabetical) order */
    int adj_count[MAX_V];
    int vertex_count;
} Graph;

int visited[MAX_V];
int stack_data[MAX_STACK], top = -1;
int order[MAX_V], order_len;   /* visit order, for the final summary line only */

void push(int v) { stack_data[++top] = v; }
int  pop(void)   { return stack_data[top--]; }

void dfs_iterative(Graph *g, int start) {
    push(start);
    while (top >= 0) {
        int u = pop();
        if (visited[u]) { printf("pop %s: stale, already visited -- discarded\n", g->label[u]); continue; }
        visited[u] = 1;
        order[order_len++] = u;
        printf("pop %s: visit\n", g->label[u]);
        for (int i = g->adj_count[u] - 1; i >= 0; i--)   /* push in REVERSE alphabetical order */
            if (!visited[g->adj[u][i]]) { push(g->adj[u][i]); printf("  push %s\n", g->label[g->adj[u][i]]); }
    }
}

void dfs(Graph *g) {
    for (int i = 0; i < g->vertex_count; i++) visited[i] = 0;
    for (int i = 0; i < g->vertex_count; i++)
        if (!visited[i]) dfs_iterative(g, i);   /* one tree per component */
}

/* ---- construction: build Graph from a (label, label) edge list, each
 * vertex's adjacency row kept sorted alphabetically to match the
 * animation's neighbour order. ---- */

typedef struct { const char *a, *b; } EdgeIn;

static int find_or_add_vertex(Graph *g, const char *lbl) {
    for (int i = 0; i < g->vertex_count; i++)
        if (strcmp(g->label[i], lbl) == 0) return i;
    strncpy(g->label[g->vertex_count], lbl, MAX_LBL - 1);
    g->label[g->vertex_count][MAX_LBL - 1] = '\0';
    g->adj_count[g->vertex_count] = 0;
    return g->vertex_count++;
}

static void add_neighbour_sorted(Graph *g, int v, int neighbour) {
    int n = g->adj_count[v], i = n;
    while (i > 0 && strcmp(g->label[g->adj[v][i - 1]], g->label[neighbour]) > 0) {
        g->adj[v][i] = g->adj[v][i - 1];
        i--;
    }
    g->adj[v][i] = neighbour;
    g->adj_count[v] = n + 1;
}

static void build_graph(Graph *g, int directed, EdgeIn edges[], int n) {
    g->vertex_count = 0;
    for (int i = 0; i < n; i++) {
        int a = find_or_add_vertex(g, edges[i].a), b = find_or_add_vertex(g, edges[i].b);
        if (a == b) { add_neighbour_sorted(g, a, a); continue; }   /* self-loop: one entry, a->a */
        add_neighbour_sorted(g, a, b);
        if (!directed) add_neighbour_sorted(g, b, a);
    }
}

static void run_scenario(const char *label, int directed, EdgeIn edges[], int n) {
    printf("-- %s --\n", label);
    Graph g;
    build_graph(&g, directed, edges, n);
    top = -1;
    order_len = 0;
    dfs(&g);

    printf("visit order:");
    for (int i = 0; i < order_len; i++) printf(" %s", g.label[order[i]]);
    printf("\n\n");
}

int main(void) {
    /* normal: 7 vertices, undirected, 4 back edges (cycles), 10 edges */
    EdgeIn normal[] = {
        {"A", "B"}, {"B", "C"}, {"C", "D"}, {"D", "E"},
        {"E", "F"}, {"F", "G"}, {"G", "A"},
        {"A", "D"}, {"B", "E"}, {"C", "F"}
    };
    run_scenario("normal: 7 vertices, undirected, 4 back edges (cycles), 10 edges", 0, normal, 10);

    /* hard: 6 vertices, directed, with a cycle, 10 edges */
    EdgeIn hard[] = {
        {"A", "B"}, {"A", "D"}, {"A", "E"},
        {"B", "C"}, {"C", "A"},
        {"D", "E"}, {"D", "F"},
        {"E", "B"}, {"E", "F"}, {"F", "C"}
    };
    run_scenario("hard: 6 vertices, directed, with a cycle, 10 edges", 1, hard, 10);

    /* edge: 10 vertices, undirected, 2 separate components: a DFS FOREST */
    EdgeIn forest[] = {
        {"A", "B"}, {"B", "C"}, {"C", "D"}, {"D", "E"}, {"E", "F"},
        {"G", "H"}, {"H", "I"}, {"I", "G"}, {"G", "J"}, {"H", "J"}
    };
    run_scenario("edge: 10 vertices, undirected, 2 separate components: a DFS FOREST", 0, forest, 10);

    /* edge: a single vertex, shown with a self-loop */
    EdgeIn single[] = { {"A", "A"} };
    run_scenario("edge: a single vertex, shown with a self-loop", 0, single, 1);

    return 0;
}
/* Week 5 -- Graphs and Traversals
 * Depth-first search (DFS), iterative: an explicit stack (LIFO) replaces
 * the recursive call stack. A vertex's neighbours are pushed in REVERSE
 * alphabetical order, so popping them later processes them in alphabetical
 * order -- exactly the order DfsRecursive.java visits them in. A vertex
 * may be pushed more than once; a stale entry (already visited when
 * popped) is simply discarded. Same graphs as DfsRecursive.java.
 * CEN207 Data Structures (formerly CE205)
 */
public class DfsIterative {
    static final int MAX_V = 32, MAX_STACK = 256;

    static class Graph {
        String[] label = new String[MAX_V];
        int[][] adj = new int[MAX_V][MAX_V];   // array-based adjacency, each row in ascending (alphabetical) order
        int[] adjCount = new int[MAX_V];
        int vertexCount;
    }

    static boolean[] visited = new boolean[MAX_V];
    static int[] stackData = new int[MAX_STACK]; static int top = -1;
    static int[] order = new int[MAX_V]; static int orderLen;   // visit order, for the final summary line only

    static void push(int v) { stackData[++top] = v; }
    static int  pop()       { return stackData[top--]; }

    static void dfsIterative(Graph g, int start) {
        push(start);
        while (top >= 0) {
            int u = pop();
            if (visited[u]) { System.out.println("pop " + g.label[u] + ": stale, already visited -- discarded"); continue; }
            visited[u] = true;
            order[orderLen++] = u;
            System.out.println("pop " + g.label[u] + ": visit");
            for (int i = g.adjCount[u] - 1; i >= 0; i--)   // push in REVERSE alphabetical order
                if (!visited[g.adj[u][i]]) { push(g.adj[u][i]); System.out.println("  push " + g.label[g.adj[u][i]]); }
        }
    }

    static void dfs(Graph g) {
        for (int i = 0; i < g.vertexCount; i++) visited[i] = false;
        for (int i = 0; i < g.vertexCount; i++)
            if (!visited[i]) dfsIterative(g, i);   // one tree per component
    }

    // ---- construction: build Graph from a (label, label) edge list, each
    // vertex's adjacency row kept sorted alphabetically to match the
    // animation's neighbour order. ----

    static class EdgeIn {
        String a, b;
        EdgeIn(String a, String b) { this.a = a; this.b = b; }
    }

    static int findOrAddVertex(Graph g, String lbl) {
        for (int i = 0; i < g.vertexCount; i++)
            if (g.label[i].equals(lbl)) return i;
        g.label[g.vertexCount] = lbl;
        g.adjCount[g.vertexCount] = 0;
        return g.vertexCount++;
    }

    static void addNeighbourSorted(Graph g, int v, int neighbour) {
        int n = g.adjCount[v], i = n;
        while (i > 0 && g.label[g.adj[v][i - 1]].compareTo(g.label[neighbour]) > 0) {
            g.adj[v][i] = g.adj[v][i - 1];
            i--;
        }
        g.adj[v][i] = neighbour;
        g.adjCount[v] = n + 1;
    }

    static void buildGraph(Graph g, boolean directed, EdgeIn[] edges) {
        g.vertexCount = 0;
        for (EdgeIn e : edges) {
            int a = findOrAddVertex(g, e.a), b = findOrAddVertex(g, e.b);
            if (a == b) { addNeighbourSorted(g, a, a); continue; }   // self-loop: one entry, a->a
            addNeighbourSorted(g, a, b);
            if (!directed) addNeighbourSorted(g, b, a);
        }
    }

    static void runScenario(String label, boolean directed, EdgeIn[] edges) {
        System.out.println("-- " + label + " --");
        Graph g = new Graph();
        buildGraph(g, directed, edges);
        top = -1;
        orderLen = 0;
        dfs(g);

        StringBuilder sb = new StringBuilder("visit order:");
        for (int i = 0; i < orderLen; i++) sb.append(' ').append(g.label[order[i]]);
        System.out.println(sb);
        System.out.println();
    }

    public static void main(String[] args) {
        // normal: 7 vertices, undirected, 4 back edges (cycles), 10 edges
        EdgeIn[] normal = {
            new EdgeIn("A", "B"), new EdgeIn("B", "C"), new EdgeIn("C", "D"), new EdgeIn("D", "E"),
            new EdgeIn("E", "F"), new EdgeIn("F", "G"), new EdgeIn("G", "A"),
            new EdgeIn("A", "D"), new EdgeIn("B", "E"), new EdgeIn("C", "F")
        };
        runScenario("normal: 7 vertices, undirected, 4 back edges (cycles), 10 edges", false, normal);

        // hard: 6 vertices, directed, with a cycle, 10 edges
        EdgeIn[] hard = {
            new EdgeIn("A", "B"), new EdgeIn("A", "D"), new EdgeIn("A", "E"),
            new EdgeIn("B", "C"), new EdgeIn("C", "A"),
            new EdgeIn("D", "E"), new EdgeIn("D", "F"),
            new EdgeIn("E", "B"), new EdgeIn("E", "F"), new EdgeIn("F", "C")
        };
        runScenario("hard: 6 vertices, directed, with a cycle, 10 edges", true, hard);

        // edge: 10 vertices, undirected, 2 separate components: a DFS FOREST
        EdgeIn[] forest = {
            new EdgeIn("A", "B"), new EdgeIn("B", "C"), new EdgeIn("C", "D"), new EdgeIn("D", "E"), new EdgeIn("E", "F"),
            new EdgeIn("G", "H"), new EdgeIn("H", "I"), new EdgeIn("I", "G"), new EdgeIn("G", "J"), new EdgeIn("H", "J")
        };
        runScenario("edge: 10 vertices, undirected, 2 separate components: a DFS FOREST", false, forest);

        // edge: a single vertex, shown with a self-loop
        EdgeIn[] single = { new EdgeIn("A", "A") };
        runScenario("edge: a single vertex, shown with a self-loop", false, single);
    }
}
Deneyin
Beklenen çıktı:
-- normal: 7 vertices, undirected, 4 back edges (cycles), 10 edges --
pop A: visit
  push G
  push D
  push B
pop B: visit
  push E
  push C
pop C: visit
  push F
  push D
pop D: visit
  push E
pop E: visit
  push F
pop F: visit
  push G
pop G: visit
pop F: stale, already visited -- discarded
pop E: stale, already visited -- discarded
pop D: stale, already visited -- discarded
pop G: stale, already visited -- discarded
visit order: A B C D E F G

-- hard: 6 vertices, directed, with a cycle, 10 edges --
pop A: visit
  push E
  push D
  push B
pop B: visit
  push C
pop C: visit
pop D: visit
  push F
  push E
pop E: visit
  push F
pop F: visit
pop F: stale, already visited -- discarded
pop E: stale, already visited -- discarded
visit order: A B C D E F

-- edge: 10 vertices, undirected, 2 separate components: a DFS FOREST --
pop A: visit
  push B
pop B: visit
  push C
pop C: visit
  push D
pop D: visit
  push E
pop E: visit
  push F
pop F: visit
pop G: visit
  push J
  push I
  push H
pop H: visit
  push J
  push I
pop I: visit
pop J: visit
pop I: stale, already visited -- discarded
pop J: stale, already visited -- discarded
visit order: A B C D E F G H I J

-- edge: a single vertex, shown with a self-loop --
pop A: visit
visit order: A
Her senaryonun sonundaki visit order satırının, aynı çizge için dfs_recursive.c'nin preorder (discovery order) satırıyla tam olarak aynı olduğuna dikkat edin — açık-yığın sürümünün ve özyinelemeli sürümün çizgeyi aynı sırada keşfettiğinin somut kanıtı, yalnızca defter tutma görünür kılınmış.
6.4 Karmaşıklık, hatalar, kendini sınama
Karmaşıklık. Yine O(V + E): her düğüm (belki birden fazla kez) itilir ve sınırlı sayıda çıkarılır, ve her kenar değdiği her uçtan bir kez incelenir. Yığın aynı anda V'den fazla kayıt tutabilir (eskimiş tekrarlar yüzünden), bu yüzden dizisi V'nin ötesinde bir marj gerektirir — dfs_iterative.c, en kötü durumun her kenarın bir tekrar itmesi olduğu, 32 düğüme kadar çizgeler için MAX_STACK = 256 kullanarak cömertçe kapsar.
Sık yapılan hatalar
- Komşuları aynı (ters çevrilmemiş) sırada itip, özyinelemeyle aynı ziyaret sırasını beklemek. Bunu yaparsanız geçerli bir DFS elde edersiniz — yine her şeyi ziyaret eder, yine O(V + E)'dir — ama özyinelemeli sürümden farklı bir sırada, bu da bu bölümün dayandığı doğrudan karşılaştırmayı bozar ve ikisinin eşleşmesini bekleyen herkesi şaşırtabilir.
visitedi yalnızca itme anında kontrol etmek, çıkarma anında değil. Bir düğüm itme anında ziyaret edilmemiş olabilir ama gerçekten çıkarılana kadar geçen sürede (başka bir yol ona daha önce ulaştığı için) zaten ziyaret edilmiş olabilir. Çıkarma-anı kontrolünü atlamak onu ikinci kez işler — boşa giden iş, ve ziyaretleri yazdıran ya da sayan algoritmalar için yanlış bir yanıt.- Yığın dizisini tam olarak
MAX_Vbüyüklüğünde boyutlandırmak. Eskimiş tekrarlar birikebildiğinden, yığın aynı andaV'den fazla kayıt tutabilir; tam olarakVkayıt için boyutlandırılmış bir yığın, düğüm sınırının içinde kalan çizgelerde bile taşabilir.
Kendini sına: normal senaryoda B neden yalnızca bir kez itiliyor, ama izde hem A hem E ziyaret edildikten sonra görünüyor?
"normal" ize bakın: pop A: visit, G, D, B'yi iter (ters alfabetik); sonra pop B: visit, E, C'yi iter. B'nin kendisi yalnızca bir kez itilir (A tarafından), çünkü A işlendiği anda B henüz ziyaret edilmemiştir ve yığındaki başka hiçbir henüz-işlenmemiş düğümün A'dan önce komşusu olarak B yoktur. Bunu, izin ilerleyen kısımlarında eskimiş tekrar itmelerle gerçekten karşılaşan D, E, F ve G ile karşılaştırın — çünkü bu itmelerden herhangi biri çıkarılmadan önce, birkaç farklı düğüm onlara işaret ediyor.
7. Bağlı bileşenler
7.1 Başlangıç için bir soru
BFS ve DFS her ikisi de tek bir düğümden başlar ve o düğümün ulaşabildiği her şeye ulaşır. Peki ya çizgede birkaç ayrı "ada" varsa — gruplar arasında hiç kenar olmayan düğüm grupları? Az önce tanıştığınız iki gezinme de zaten ipucu verdi: bölüm 4'ün BFS'i unreached düğümleri bildirdi, ve bölüm 5'in DFS'i tek bir ağaç yerine bir orman kurmak için her ziyaret edilmemiş düğümden yeniden başladı. Bağlı bileşenler (connected components), "her ziyaret edilmemiş düğümde yeniden başla" fikrini alır ve tam olarak bunu meselenin özü yapar: her düğümü hangi adaya ait olduğuyla etiketlemek.
7.2 Fikir
Keyfi bir ziyaret edilmemiş düğümden BFS'i çalıştırın (eşit derecede, DFS de işe yarardı), ulaştığı her düğüme aynı bileşen kimliğini verin; bu BFS bittiğinde ve etiketlenmemiş düğümler kaldığında, başka bir ziyaret edilmemiş düğüm seçin, ona bir sonraki kimliği verin ve tekrarlayın. Burada yön her zaman göz ardı edilir — A -> B kenarı yine de bir bileşen-bulma aramasının B'den A'ya geri gitmesine izin verir, çünkü "bu iki düğüm en azından aynı ağın parçası mı?" sorusu, okların hangi yöne baktığıyla değil, zayıf bağlılık (weak connectivity) ile ilgili bir sorudur.
| İşlem | Ne yapar | Karmaşıklık |
|---|---|---|
bfs_label(g, start, id) | starttan BFS, ulaşılan her düğüme id bileşen kimliğini verir | O(V + E), bir bileşen için toplam |
count_components(g) | Her ziyaret edilmemiş düğümden bfs_labeli çalıştırır; kaç bileşen olduğunu döndürür | O(V + E) |
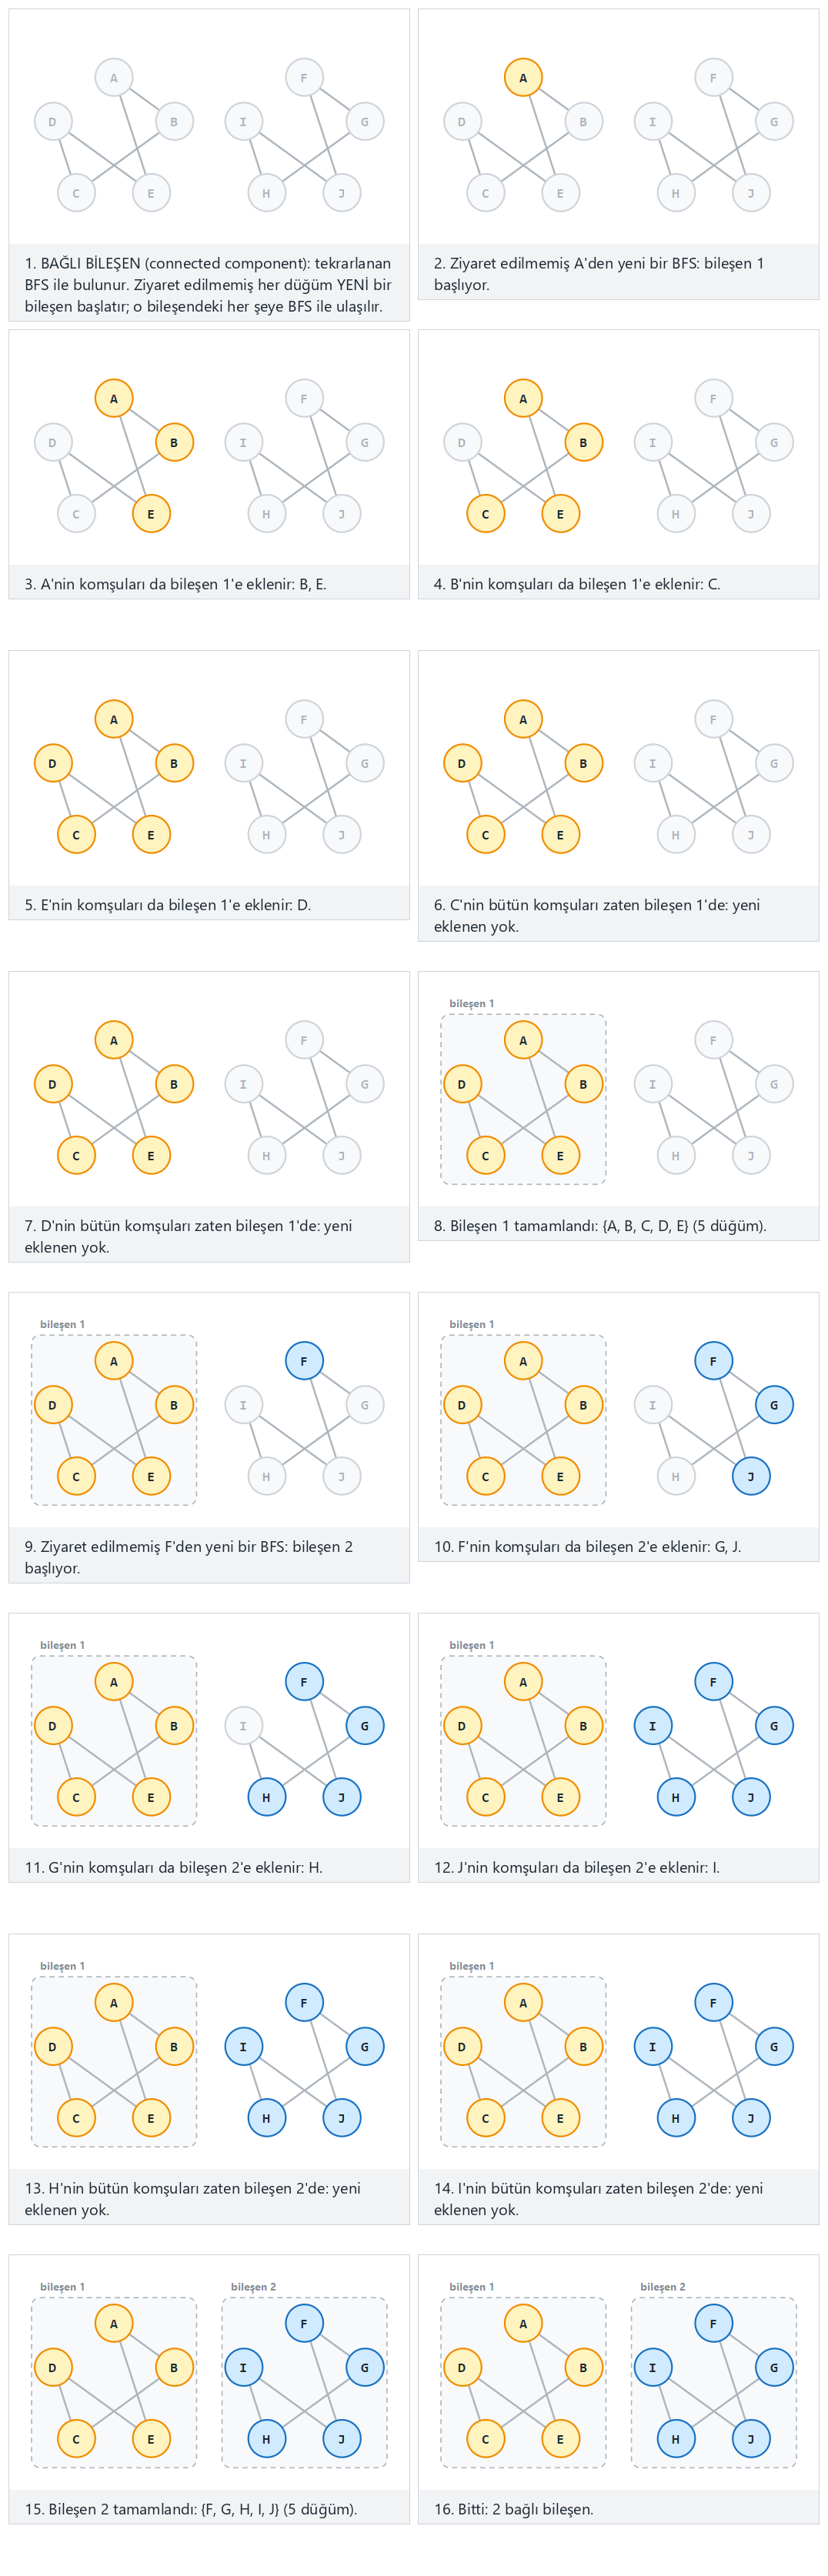
Oynatıcıda ayrıca 10 düğüm, yönlü, 3 zayıf bileşen (her biri bir döngü) (zor) ile uç durumları da deneyin: 12 düğüm, 4 ayrı üçgen bileşen ve tek bir düğüm (bir öz-döngüyle gösterilir): tek bileşen — ya da dört zorluk seviyesinde rastgele veri için 🎲'ya basın, ya da kendi çizgenizi yazın.
7.3 Kod
int comp_of[MAX_V];   /* -1 = not yet labelled */

void bfs_label(Graph *g, int start, int id) {
    int queue_data[MAX_V], front = 0, rear = 0;
    comp_of[start] = id;
    queue_data[rear++] = start;
    while (front < rear) {
        int u = queue_data[front++];
        for (AdjNode *n = g->adj[u]; n != NULL; n = n->next) {  /* direction ignored: treated as undirected */
            if (comp_of[n->to] == -1) { comp_of[n->to] = id; queue_data[rear++] = n->to; }
        }
    }
}

int count_components(Graph *g) {
    int next_id = 0;
    for (int i = 0; i < g->vertex_count; i++) comp_of[i] = -1;
    for (int i = 0; i < g->vertex_count; i++)
        if (comp_of[i] == -1) bfs_label(g, i, next_id++);  /* unvisited vertex starts a new component */
    return next_id;
}
int[] compOf = new int[MAX_V];   // -1 = not yet labelled

void bfsLabel(Graph g, int start, int id) {
    int[] queueData = new int[MAX_V]; int front = 0, rear = 0;
    compOf[start] = id;
    queueData[rear++] = start;
    while (front < rear) {
        int u = queueData[front++];
        for (AdjNode n = g.adj[u]; n != null; n = n.next) {  // direction ignored: treated as undirected
            if (compOf[n.to] == -1) { compOf[n.to] = id; queueData[rear++] = n.to; }
        }
    }
}

int countComponents(Graph g) {
    int nextId = 0;
    for (int i = 0; i < g.vertexCount; i++) compOf[i] = -1;
    for (int i = 0; i < g.vertexCount; i++)
        if (compOf[i] == -1) bfsLabel(g, i, nextId++);  // unvisited vertex starts a new component
    return nextId;
}
Tam program (code/week-05/c/connected_components.c / code/week-05/java/ConnectedComponents.java), komşuluk listesini her zaman yönü göz ardı ederek kurar (her kenarın her iki ucu da diğerini alır), her yeni bileşenin başlangıç düğümünü duyurur ve son comp_of etiketlemesini ve toplam sayıyı yazdırır.
Programın tamamı: connected_components.c / ConnectedComponents.java
/* Week 5 -- Graphs and Traversals
 * Connected components: repeated BFS. Every unvisited vertex starts a new
 * BFS that labels everything it reaches with the same component id;
 * direction is ignored (weak connectivity).
 * CEN207 Data Structures (formerly CE205)
 */
#include <stdio.h>
#include <string.h>
#include <stdlib.h>

#define MAX_V   32
#define MAX_LBL 4

typedef struct AdjNode { int to; struct AdjNode *next; } AdjNode;
typedef struct Graph {
    char label[MAX_V][MAX_LBL];
    AdjNode *adj[MAX_V];    /* undirected adjacency: direction always ignored here */
    int vertex_count;
} Graph;

int comp_of[MAX_V];   /* -1 = not yet labelled */

void bfs_label(Graph *g, int start, int id) {
    int queue_data[MAX_V], front = 0, rear = 0;
    comp_of[start] = id;
    queue_data[rear++] = start;
    while (front < rear) {
        int u = queue_data[front++];
        for (AdjNode *n = g->adj[u]; n != NULL; n = n->next) {  /* direction ignored: treated as undirected */
            if (comp_of[n->to] == -1) { comp_of[n->to] = id; queue_data[rear++] = n->to; }
        }
    }
}

int count_components(Graph *g) {
    int next_id = 0;
    for (int i = 0; i < g->vertex_count; i++) comp_of[i] = -1;
    for (int i = 0; i < g->vertex_count; i++)
        if (comp_of[i] == -1) { printf("unvisited %s: new component %d\n", g->label[i], next_id); bfs_label(g, i, next_id++); }  /* unvisited vertex starts a new component */
    return next_id;
}

/* ---- construction: build Graph from a (label, label) edge list, ignoring
 * direction entirely (both endpoints get each other appended), neighbour
 * lists kept in alphabetical (insertion) order. ---- */

typedef struct { const char *a, *b; } EdgeIn;

static int find_or_add_vertex(Graph *g, const char *lbl) {
    for (int i = 0; i < g->vertex_count; i++)
        if (strcmp(g->label[i], lbl) == 0) return i;
    strncpy(g->label[g->vertex_count], lbl, MAX_LBL - 1);
    g->label[g->vertex_count][MAX_LBL - 1] = '\0';
    g->adj[g->vertex_count] = NULL;
    return g->vertex_count++;
}

static AdjNode *new_node(int to) {
    AdjNode *n = malloc(sizeof(AdjNode));
    n->to = to;
    n->next = NULL;
    return n;
}

static void add_neighbour_sorted(Graph *g, int v, int neighbour) {
    AdjNode *n = new_node(neighbour);
    if (g->adj[v] == NULL || strcmp(g->label[g->adj[v]->to], g->label[neighbour]) > 0) {
        n->next = g->adj[v];
        g->adj[v] = n;
        return;
    }
    AdjNode *cur = g->adj[v];
    while (cur->next != NULL && strcmp(g->label[cur->next->to], g->label[neighbour]) <= 0)
        cur = cur->next;
    n->next = cur->next;
    cur->next = n;
}

static void build_graph(Graph *g, EdgeIn edges[], int n) {
    g->vertex_count = 0;
    for (int i = 0; i < MAX_V; i++) g->adj[i] = NULL;
    for (int i = 0; i < n; i++) {
        int a = find_or_add_vertex(g, edges[i].a), b = find_or_add_vertex(g, edges[i].b);
        if (a == b) continue;                 /* self-loop: no traversal edge to add */
        add_neighbour_sorted(g, a, b);
        add_neighbour_sorted(g, b, a);         /* direction always ignored: mirror both ways */
    }
}

static void free_graph(Graph *g) {
    for (int i = 0; i < g->vertex_count; i++) {
        AdjNode *cur = g->adj[i];
        while (cur) { AdjNode *nx = cur->next; free(cur); cur = nx; }
        g->adj[i] = NULL;
    }
}

static void run_scenario(const char *label, EdgeIn edges[], int n) {
    printf("-- %s --\n", label);
    Graph g;
    build_graph(&g, edges, n);

    int total = count_components(&g);

    printf("component of each vertex:");
    for (int i = 0; i < g.vertex_count; i++) printf(" %s=%d", g.label[i], comp_of[i]);
    printf("\n");
    printf("total components: %d\n", total);

    free_graph(&g);
    printf("\n");
}

int main(void) {
    /* normal: 10 vertices, undirected, 2 components (two separate 5-cycles), 10 edges */
    EdgeIn normal[] = {
        {"A", "B"}, {"B", "C"}, {"C", "D"}, {"D", "E"}, {"E", "A"},
        {"F", "G"}, {"G", "H"}, {"H", "I"}, {"I", "J"}, {"J", "F"}
    };
    run_scenario("normal: 10 vertices, undirected, 2 components (two separate 5-cycles), 10 edges", normal, 10);

    /* hard: 10 vertices, directed, 3 weak components (each a cycle), 10 edges */
    EdgeIn hard[] = {
        {"P", "Q"}, {"Q", "R"}, {"R", "S"}, {"S", "P"},
        {"T", "U"}, {"U", "V"}, {"V", "T"},
        {"W", "X"}, {"X", "Y"}, {"Y", "W"}
    };
    run_scenario("hard: 10 vertices, directed, 3 weak components (each a cycle), 10 edges", hard, 10);

    /* edge: 12 vertices, undirected, 4 separate triangle components, 12 edges */
    EdgeIn many[] = {
        {"A", "B"}, {"B", "C"}, {"C", "A"},
        {"D", "E"}, {"E", "F"}, {"F", "D"},
        {"G", "H"}, {"H", "I"}, {"I", "G"},
        {"J", "K"}, {"K", "L"}, {"L", "J"}
    };
    run_scenario("edge: 12 vertices, undirected, 4 separate triangle components, 12 edges", many, 12);

    /* edge: a single vertex, shown with a self-loop: one component */
    EdgeIn single[] = { {"A", "A"} };
    run_scenario("edge: a single vertex, shown with a self-loop: one component", single, 1);

    return 0;
}
/* Week 5 -- Graphs and Traversals
 * Connected components: repeated BFS. Every unvisited vertex starts a new
 * BFS that labels everything it reaches with the same component id;
 * direction is ignored (weak connectivity).
 * CEN207 Data Structures (formerly CE205)
 */
public class ConnectedComponents {
    static final int MAX_V = 32;

    static class AdjNode { int to; AdjNode next; AdjNode(int to) { this.to = to; } }
    static class Graph {
        String[] label = new String[MAX_V];
        AdjNode[] adj = new AdjNode[MAX_V];   // undirected adjacency: direction always ignored here
        int vertexCount;
    }

    static int[] compOf = new int[MAX_V];   // -1 = not yet labelled

    static void bfsLabel(Graph g, int start, int id) {
        int[] queueData = new int[MAX_V]; int front = 0, rear = 0;
        compOf[start] = id;
        queueData[rear++] = start;
        while (front < rear) {
            int u = queueData[front++];
            for (AdjNode n = g.adj[u]; n != null; n = n.next) {  // direction ignored: treated as undirected
                if (compOf[n.to] == -1) { compOf[n.to] = id; queueData[rear++] = n.to; }
            }
        }
    }

    static int countComponents(Graph g) {
        int nextId = 0;
        for (int i = 0; i < g.vertexCount; i++) compOf[i] = -1;
        for (int i = 0; i < g.vertexCount; i++)
            if (compOf[i] == -1) { System.out.println("unvisited " + g.label[i] + ": new component " + nextId); bfsLabel(g, i, nextId++); }  // unvisited vertex starts a new component
        return nextId;
    }

    // ---- construction: build Graph from a (label, label) edge list, ignoring
    // direction entirely (both endpoints get each other appended), neighbour
    // lists kept in alphabetical (insertion) order. ----

    static class EdgeIn {
        String a, b;
        EdgeIn(String a, String b) { this.a = a; this.b = b; }
    }

    static int findOrAddVertex(Graph g, String lbl) {
        for (int i = 0; i < g.vertexCount; i++)
            if (g.label[i].equals(lbl)) return i;
        g.label[g.vertexCount] = lbl;
        g.adj[g.vertexCount] = null;
        return g.vertexCount++;
    }

    static void addNeighbourSorted(Graph g, int v, int neighbour) {
        AdjNode n = new AdjNode(neighbour);
        if (g.adj[v] == null || g.label[g.adj[v].to].compareTo(g.label[neighbour]) > 0) {
            n.next = g.adj[v];
            g.adj[v] = n;
            return;
        }
        AdjNode cur = g.adj[v];
        while (cur.next != null && g.label[cur.next.to].compareTo(g.label[neighbour]) <= 0)
            cur = cur.next;
        n.next = cur.next;
        cur.next = n;
    }

    static void buildGraph(Graph g, EdgeIn[] edges) {
        g.vertexCount = 0;
        for (EdgeIn e : edges) {
            int a = findOrAddVertex(g, e.a), b = findOrAddVertex(g, e.b);
            if (a == b) continue;                 // self-loop: no traversal edge to add
            addNeighbourSorted(g, a, b);
            addNeighbourSorted(g, b, a);           // direction always ignored: mirror both ways
        }
    }

    static void runScenario(String label, EdgeIn[] edges) {
        System.out.println("-- " + label + " --");
        Graph g = new Graph();
        buildGraph(g, edges);

        int total = countComponents(g);

        StringBuilder sb = new StringBuilder("component of each vertex:");
        for (int i = 0; i < g.vertexCount; i++) sb.append(' ').append(g.label[i]).append('=').append(compOf[i]);
        System.out.println(sb);
        System.out.println("total components: " + total);

        System.out.println();
    }

    public static void main(String[] args) {
        // normal: 10 vertices, undirected, 2 components (two separate 5-cycles), 10 edges
        EdgeIn[] normal = {
            new EdgeIn("A", "B"), new EdgeIn("B", "C"), new EdgeIn("C", "D"), new EdgeIn("D", "E"), new EdgeIn("E", "A"),
            new EdgeIn("F", "G"), new EdgeIn("G", "H"), new EdgeIn("H", "I"), new EdgeIn("I", "J"), new EdgeIn("J", "F")
        };
        runScenario("normal: 10 vertices, undirected, 2 components (two separate 5-cycles), 10 edges", normal);

        // hard: 10 vertices, directed, 3 weak components (each a cycle), 10 edges
        EdgeIn[] hard = {
            new EdgeIn("P", "Q"), new EdgeIn("Q", "R"), new EdgeIn("R", "S"), new EdgeIn("S", "P"),
            new EdgeIn("T", "U"), new EdgeIn("U", "V"), new EdgeIn("V", "T"),
            new EdgeIn("W", "X"), new EdgeIn("X", "Y"), new EdgeIn("Y", "W")
        };
        runScenario("hard: 10 vertices, directed, 3 weak components (each a cycle), 10 edges", hard);

        // edge: 12 vertices, undirected, 4 separate triangle components, 12 edges
        EdgeIn[] many = {
            new EdgeIn("A", "B"), new EdgeIn("B", "C"), new EdgeIn("C", "A"),
            new EdgeIn("D", "E"), new EdgeIn("E", "F"), new EdgeIn("F", "D"),
            new EdgeIn("G", "H"), new EdgeIn("H", "I"), new EdgeIn("I", "G"),
            new EdgeIn("J", "K"), new EdgeIn("K", "L"), new EdgeIn("L", "J")
        };
        runScenario("edge: 12 vertices, undirected, 4 separate triangle components, 12 edges", many);

        // edge: a single vertex, shown with a self-loop: one component
        EdgeIn[] single = { new EdgeIn("A", "A") };
        runScenario("edge: a single vertex, shown with a self-loop: one component", single);
    }
}
Deneyin
Beklenen çıktı:
-- normal: 10 vertices, undirected, 2 components (two separate 5-cycles), 10 edges --
unvisited A: new component 0
unvisited F: new component 1
component of each vertex: A=0 B=0 C=0 D=0 E=0 F=1 G=1 H=1 I=1 J=1
total components: 2

-- hard: 10 vertices, directed, 3 weak components (each a cycle), 10 edges --
unvisited P: new component 0
unvisited T: new component 1
unvisited W: new component 2
component of each vertex: P=0 Q=0 R=0 S=0 T=1 U=1 V=1 W=2 X=2 Y=2
total components: 3

-- edge: 12 vertices, undirected, 4 separate triangle components, 12 edges --
unvisited A: new component 0
unvisited D: new component 1
unvisited G: new component 2
unvisited J: new component 3
component of each vertex: A=0 B=0 C=0 D=1 E=1 F=1 G=2 H=2 I=2 J=3 K=3 L=3
total components: 4

-- edge: a single vertex, shown with a self-loop: one component --
unvisited A: new component 0
component of each vertex: A=0
total components: 1
7.4 Karmaşıklık, hatalar, kendini sınama
Karmaşıklık. Her düğüm tam olarak bir kez etiketlenir ve her kenar tüm bfs_label çağrıları boyunca sabit sayıda incelenir — toplamda O(V + E), count_components bfs_labeli birçok kez çağırsa bile, tek bir BFS ile tam olarak aynı sınır.
Sık yapılan hatalar
- Yalnızca zayıf bağlılık isteniyorken kenar yönüne saygı göstermek. Bu bölümün yönü göz ardı eden komşuluk listesi yerine
bfs.c'ninbuild_graphı (bölüm 4) tarafından kurulmuş yönlü bir komşuluk listesini yeniden kullanırsanız, bileşenleri eksik sayarsınız: yalnızcaA -> BveC -> Bkenarlarına sahip yönlü bir çizge,B'nin listesinden bakıldığında, üçü de aslında bir zayıf-bağlı gruba ait olsa bile, neA'ya ne deC'ye ulaşılamaz görünür. comp_ofi,bfs_labeli çağıran döngünün içinde yeniden ilklendirmek.comp_of, döngü başlamadan önce, her düğüm için bir kez "henüz etiketlenmedi" olarak sıfırlanmalıdır — her çağrıda değil — aksi hâlde ilkinden sonraki herbfs_labelçağrısı, ulaşabildiği her şeyi hemen yeniden etiketleyerek önceki bileşenleri bozar.- "Bileşen sayısını" "en büyük bileşenin boyutuyla" karıştırmak.
count_components, kaç ayrı grup olduğunu yanıtlar, herhangi birinin ne kadar büyük olduğunu değil; en büyük grubun boyutuna ihtiyacınız varsa, bunu herbfs_labelçağrısı çalışırken ayrıca izleyin (örneğin, kaç düğüm etiketlediğini döndürerek).
Kendini sına: bileşenler ve yön
Yönlü bir çizgenin tam olarak iki kenarı var: A -> B ve C -> B. Bu bölümün algoritması kaç bağlı bileşen bildirir, ve ne A'nın ne de C'nin diğerine bir kenarı olmamasına rağmen bu neden sezginizle eşleşir?
Yanıt. Bir bileşen: {A, B, C}. Bu soru için yön her zaman göz ardı edilir, o yüzden çizgenin yönsüz görünümü A - B ve C - B'dir, ve hem A hem C B üzerinden birbirine ulaşabilir — üçünün de, A'dan C'ye ya da C'den A'ya yönlü bir yol olmasa bile, aynı ağın parçası olduğu sezgisiyle tam olarak eşleşir.
8. Ağırlıksız bir çizgede BFS ile en kısa yol
8.1 Başlangıç için bir soru
Bölüm 4, BFS'in level_of[v]'sinin, başlangıçtan v'ye en kısa yoldaki kenar sayısı olduğunu gösterdi. Ama bir uzunluk bir rota değildir — eğer yön buluyor olsaydınız, yalnızca sayıyı değil, gerçek dönüşler dizisini isterdiniz. Yolun kendisini, yalnızca uzunluğunu değil, nasıl geri kazanırsınız?
8.2 Fikir: ebeveyn işaretçileri
Yanıt, sıradan BFS'in içinde zaten oturuyor, henüz kullanmadığınız bir alan: bir düğüm v, bir u düğümünden ilk kez keşfedildiğinde, parent_of[v] = u'yu kaydedin. BFS bittikten sonra, s'den ulaşılan herhangi bir t düğümüne en kısa yol, bu ebeveyn işaretçileri geriye doğru yürünerek yeniden kurulabilir — t, sonra parent_of[t], sonra parent_of[parent_of[t]], ve böylece s'ye geri dönene kadar devam eder. Bu yürüyüş zorunlu olarak t'den s'ye geri çalıştığından, düğümler ters sırada çıkar ve yazdırılmadan önce bir kez ters çevrilmelidir — bölüm 8'in bfs_shortest_pathinin tam olarak yaptığı şey budur. Bu, Hafta 9'un Dijkstra algoritmasının ağırlıklı en kısa yollar için yeniden kullandığı mekanizmanın ta kendisidir — ebeveyn-işaretçisi fikri değişmez, yalnızca bir düğümün geçici mesafesinin nasıl güncellendiği değişir.
| İşlem | Ne yapar | Karmaşıklık |
|---|---|---|
bfs_shortest_path(g, s, t, path_out) | s'den BFS; t'ye ulaşılırsa path_outu en kısa s...t yoluyla doldurur ve uzunluğunu döndürür; t ulaşılamazsa -1 döndürür | O(V + E) |
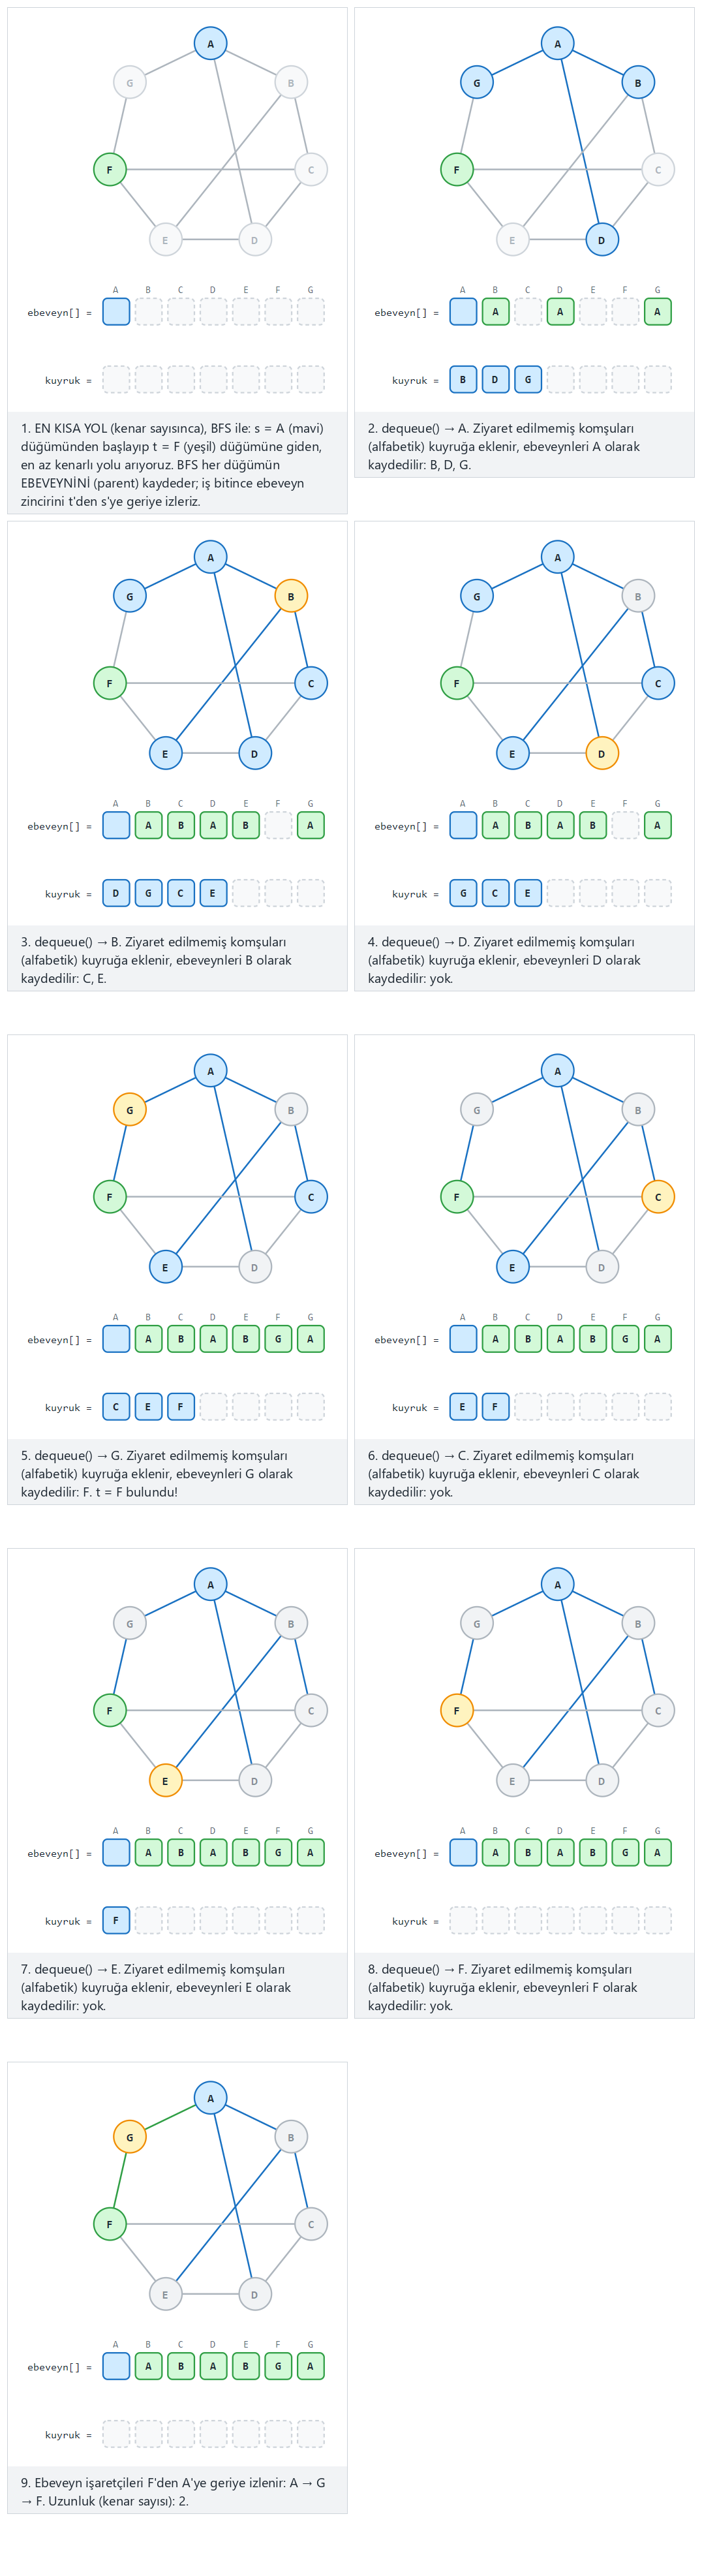
Oynatıcıda ayrıca 8 düğüm, yönlü, P'den W'ye (zor) ile uç durumları da deneyin: 9 düğüm, A'dan H'ye YOL YOK (2 ayrı bileşen) ve tek bir düğüm (bir öz-döngüyle gösterilir): s = t, uzunluk 0 — ya da dört zorluk seviyesinde rastgele veri için 🎲'ya basın, ya da kendi çizgenizi s=X t=Y A-B B-C ... olarak yazın.
8.3 Kod
int visited[MAX_V], parent_of[MAX_V];

/* returns the path length in edges, or -1 if t is unreachable; fills path_out[0..len] with s..t */
int bfs_shortest_path(Graph *g, int s, int t, int *path_out) {
    int queue_data[MAX_V], front = 0, rear = 0;
    for (int i = 0; i < g->vertex_count; i++) visited[i] = 0;
    visited[s] = 1;
    queue_data[rear++] = s;
    while (front < rear) {
        int u = queue_data[front++];
        for (AdjNode *n = g->adj[u]; n != NULL; n = n->next) {   /* alphabetical order */
            if (!visited[n->to]) { visited[n->to] = 1; parent_of[n->to] = u; queue_data[rear++] = n->to; }
        }
    }
    if (!visited[t]) return -1;                    /* no path */
    int len = 0, v = t;
    while (v != s) { path_out[len++] = v; v = parent_of[v]; }
    path_out[len++] = s;
    for (int i = 0; i < len / 2; i++) {             /* path_out was built backwards, from t to s */
        int tmp = path_out[i]; path_out[i] = path_out[len - 1 - i]; path_out[len - 1 - i] = tmp;
    }
    return len - 1;                                 /* path length, in edges */
}
int[] visited = new int[MAX_V], parentOf = new int[MAX_V];

// returns the path length in edges, or -1 if t is unreachable; fills pathOut[0..len] with s..t
int bfsShortestPath(Graph g, int s, int t, int[] pathOut) {
    int[] queueData = new int[MAX_V]; int front = 0, rear = 0;
    for (int i = 0; i < g.vertexCount; i++) visited[i] = 0;
    visited[s] = 1;
    queueData[rear++] = s;
    while (front < rear) {
        int u = queueData[front++];
        for (AdjNode n = g.adj[u]; n != null; n = n.next) {   // alphabetical order
            if (visited[n.to] == 0) { visited[n.to] = 1; parentOf[n.to] = u; queueData[rear++] = n.to; }
        }
    }
    if (visited[t] == 0) return -1;                 // no path
    int len = 0, v = t;
    while (v != s) { pathOut[len++] = v; v = parentOf[v]; }
    pathOut[len++] = s;
    for (int i = 0; i < len / 2; i++) {              // pathOut was built backwards, from t to s
        int tmp = pathOut[i]; pathOut[i] = pathOut[len - 1 - i]; pathOut[len - 1 - i] = tmp;
    }
    return len - 1;                                  // path length, in edges
}
Tam program (code/week-05/c/bfs_shortest_path.c / code/week-05/java/BfsShortestPath.java), animasyonun her senaryosu için bfs_shortest_pathi çalıştırır ve yeniden kurulan yolu (ya da "yol yok"u) yazdırır.
Programın tamamı: bfs_shortest_path.c / BfsShortestPath.java
/* Week 5 -- Graphs and Traversals
 * Shortest path by EDGE COUNT from s to t, using BFS parent pointers
 * walked back to reconstruct the path. Neighbours are examined in
 * alphabetical order (as in bfs.c).
 * CEN207 Data Structures (formerly CE205)
 */
#include <stdio.h>
#include <string.h>
#include <stdlib.h>

#define MAX_V   32
#define MAX_LBL 4

typedef struct AdjNode { int to; struct AdjNode *next; } AdjNode;
typedef struct Graph {
    char label[MAX_V][MAX_LBL];
    AdjNode *adj[MAX_V];
    int vertex_count;
} Graph;

int visited[MAX_V], parent_of[MAX_V];

/* returns the path length in edges, or -1 if t is unreachable; fills path_out[0..len] with s..t */
int bfs_shortest_path(Graph *g, int s, int t, int *path_out) {
    int queue_data[MAX_V], front = 0, rear = 0;
    for (int i = 0; i < g->vertex_count; i++) visited[i] = 0;
    visited[s] = 1;
    queue_data[rear++] = s;
    while (front < rear) {
        int u = queue_data[front++];
        for (AdjNode *n = g->adj[u]; n != NULL; n = n->next) {   /* alphabetical order */
            if (!visited[n->to]) { visited[n->to] = 1; parent_of[n->to] = u; queue_data[rear++] = n->to; }
        }
    }
    if (!visited[t]) return -1;                    /* no path */
    int len = 0, v = t;
    while (v != s) { path_out[len++] = v; v = parent_of[v]; }
    path_out[len++] = s;
    for (int i = 0; i < len / 2; i++) {             /* path_out was built backwards, from t to s */
        int tmp = path_out[i]; path_out[i] = path_out[len - 1 - i]; path_out[len - 1 - i] = tmp;
    }
    return len - 1;                                 /* path length, in edges */
}

/* ---- construction: build Graph from a (label, label) edge list, neighbour
 * lists kept in alphabetical (insertion) order to match the animation. ---- */

typedef struct { const char *a, *b; } EdgeIn;

static int find_or_add_vertex(Graph *g, const char *lbl) {
    for (int i = 0; i < g->vertex_count; i++)
        if (strcmp(g->label[i], lbl) == 0) return i;
    strncpy(g->label[g->vertex_count], lbl, MAX_LBL - 1);
    g->label[g->vertex_count][MAX_LBL - 1] = '\0';
    g->adj[g->vertex_count] = NULL;
    return g->vertex_count++;
}

static AdjNode *new_node(int to) {
    AdjNode *n = malloc(sizeof(AdjNode));
    n->to = to;
    n->next = NULL;
    return n;
}

static void add_neighbour_sorted(Graph *g, int v, int neighbour) {
    AdjNode *n = new_node(neighbour);
    if (g->adj[v] == NULL || strcmp(g->label[g->adj[v]->to], g->label[neighbour]) > 0) {
        n->next = g->adj[v];
        g->adj[v] = n;
        return;
    }
    AdjNode *cur = g->adj[v];
    while (cur->next != NULL && strcmp(g->label[cur->next->to], g->label[neighbour]) <= 0)
        cur = cur->next;
    n->next = cur->next;
    cur->next = n;
}

static void build_graph(Graph *g, int directed, EdgeIn edges[], int n) {
    g->vertex_count = 0;
    for (int i = 0; i < MAX_V; i++) g->adj[i] = NULL;
    for (int i = 0; i < n; i++) {
        int a = find_or_add_vertex(g, edges[i].a), b = find_or_add_vertex(g, edges[i].b);
        if (a == b) continue;                       /* self-loop: no traversal edge to add */
        add_neighbour_sorted(g, a, b);
        if (!directed) add_neighbour_sorted(g, b, a);
    }
}

static void free_graph(Graph *g) {
    for (int i = 0; i < g->vertex_count; i++) {
        AdjNode *cur = g->adj[i];
        while (cur) { AdjNode *nx = cur->next; free(cur); cur = nx; }
        g->adj[i] = NULL;
    }
}

static void run_scenario(const char *label, int directed, const char *s_label, const char *t_label, EdgeIn edges[], int n) {
    printf("-- %s --\n", label);
    Graph g;
    build_graph(&g, directed, edges, n);
    int s = find_or_add_vertex(&g, s_label), t = find_or_add_vertex(&g, t_label);

    int path[MAX_V];
    int len = bfs_shortest_path(&g, s, t, path);

    if (len < 0) {
        printf("no path from %s to %s\n", s_label, t_label);
    } else {
        printf("path from %s to %s (length %d):", s_label, t_label, len);
        for (int i = 0; i <= len; i++) printf(" %s", g.label[path[i]]);
        printf("\n");
    }

    free_graph(&g);
    printf("\n");
}

int main(void) {
    /* normal: 7 vertices, undirected, A to F, 10 edges */
    EdgeIn normal[] = {
        {"A", "B"}, {"B", "C"}, {"C", "D"}, {"D", "E"},
        {"E", "F"}, {"F", "G"}, {"G", "A"},
        {"A", "D"}, {"B", "E"}, {"C", "F"}
    };
    run_scenario("normal: 7 vertices, undirected, A to F, 10 edges", 0, "A", "F", normal, 10);

    /* hard: 8 vertices, directed, P to W, 12 edges */
    EdgeIn hard[] = {
        {"P", "Q"}, {"P", "R"}, {"Q", "S"}, {"R", "S"},
        {"S", "T"}, {"T", "U"}, {"T", "V"}, {"U", "W"},
        {"V", "W"}, {"Q", "T"}, {"R", "U"}, {"W", "P"}
    };
    run_scenario("hard: 8 vertices, directed, P to W, 12 edges", 1, "P", "W", hard, 12);

    /* edge: 9 vertices, NO PATH from A to H (2 separate components) */
    EdgeIn no_path[] = {
        {"A", "B"}, {"B", "C"}, {"C", "D"}, {"D", "E"},
        {"E", "F"}, {"F", "A"}, {"A", "D"},
        {"G", "H"}, {"H", "I"}, {"I", "G"}
    };
    run_scenario("edge: 9 vertices, NO PATH from A to H (2 separate components)", 0, "A", "H", no_path, 9);

    /* edge: a single vertex, shown with a self-loop: s = t, length 0 */
    EdgeIn single[] = { {"A", "A"} };
    run_scenario("edge: a single vertex, shown with a self-loop: s = t, length 0", 0, "A", "A", single, 1);

    return 0;
}
/* Week 5 -- Graphs and Traversals
 * Shortest path by EDGE COUNT from s to t, using BFS parent pointers
 * walked back to reconstruct the path. Neighbours are examined in
 * alphabetical order (as in Bfs.java).
 * CEN207 Data Structures (formerly CE205)
 */
public class BfsShortestPath {
    static final int MAX_V = 32;

    static class AdjNode { int to; AdjNode next; AdjNode(int to) { this.to = to; } }
    static class Graph {
        String[] label = new String[MAX_V];
        AdjNode[] adj = new AdjNode[MAX_V];
        int vertexCount;
    }

    static int[] visited = new int[MAX_V], parentOf = new int[MAX_V];

    // returns the path length in edges, or -1 if t is unreachable; fills pathOut[0..len] with s..t
    static int bfsShortestPath(Graph g, int s, int t, int[] pathOut) {
        int[] queueData = new int[MAX_V]; int front = 0, rear = 0;
        for (int i = 0; i < g.vertexCount; i++) visited[i] = 0;
        visited[s] = 1;
        queueData[rear++] = s;
        while (front < rear) {
            int u = queueData[front++];
            for (AdjNode n = g.adj[u]; n != null; n = n.next) {   // alphabetical order
                if (visited[n.to] == 0) { visited[n.to] = 1; parentOf[n.to] = u; queueData[rear++] = n.to; }
            }
        }
        if (visited[t] == 0) return -1;                 // no path
        int len = 0, v = t;
        while (v != s) { pathOut[len++] = v; v = parentOf[v]; }
        pathOut[len++] = s;
        for (int i = 0; i < len / 2; i++) {              // pathOut was built backwards, from t to s
            int tmp = pathOut[i]; pathOut[i] = pathOut[len - 1 - i]; pathOut[len - 1 - i] = tmp;
        }
        return len - 1;                                  // path length, in edges
    }

    // ---- construction: build Graph from a (label, label) edge list, neighbour
    // lists kept in alphabetical (insertion) order to match the animation. ----

    static class EdgeIn {
        String a, b;
        EdgeIn(String a, String b) { this.a = a; this.b = b; }
    }

    static int findOrAddVertex(Graph g, String lbl) {
        for (int i = 0; i < g.vertexCount; i++)
            if (g.label[i].equals(lbl)) return i;
        g.label[g.vertexCount] = lbl;
        g.adj[g.vertexCount] = null;
        return g.vertexCount++;
    }

    static void addNeighbourSorted(Graph g, int v, int neighbour) {
        AdjNode n = new AdjNode(neighbour);
        if (g.adj[v] == null || g.label[g.adj[v].to].compareTo(g.label[neighbour]) > 0) {
            n.next = g.adj[v];
            g.adj[v] = n;
            return;
        }
        AdjNode cur = g.adj[v];
        while (cur.next != null && g.label[cur.next.to].compareTo(g.label[neighbour]) <= 0)
            cur = cur.next;
        n.next = cur.next;
        cur.next = n;
    }

    static void buildGraph(Graph g, boolean directed, EdgeIn[] edges) {
        g.vertexCount = 0;
        for (EdgeIn e : edges) {
            int a = findOrAddVertex(g, e.a), b = findOrAddVertex(g, e.b);
            if (a == b) continue;                       // self-loop: no traversal edge to add
            addNeighbourSorted(g, a, b);
            if (!directed) addNeighbourSorted(g, b, a);
        }
    }

    static void runScenario(String label, boolean directed, String sLabel, String tLabel, EdgeIn[] edges) {
        System.out.println("-- " + label + " --");
        Graph g = new Graph();
        buildGraph(g, directed, edges);
        int s = findOrAddVertex(g, sLabel), t = findOrAddVertex(g, tLabel);

        int[] path = new int[MAX_V];
        int len = bfsShortestPath(g, s, t, path);

        if (len < 0) {
            System.out.println("no path from " + sLabel + " to " + tLabel);
        } else {
            StringBuilder sb = new StringBuilder("path from " + sLabel + " to " + tLabel + " (length " + len + "):");
            for (int i = 0; i <= len; i++) sb.append(' ').append(g.label[path[i]]);
            System.out.println(sb);
        }

        System.out.println();
    }

    public static void main(String[] args) {
        // normal: 7 vertices, undirected, A to F, 10 edges
        EdgeIn[] normal = {
            new EdgeIn("A", "B"), new EdgeIn("B", "C"), new EdgeIn("C", "D"), new EdgeIn("D", "E"),
            new EdgeIn("E", "F"), new EdgeIn("F", "G"), new EdgeIn("G", "A"),
            new EdgeIn("A", "D"), new EdgeIn("B", "E"), new EdgeIn("C", "F")
        };
        runScenario("normal: 7 vertices, undirected, A to F, 10 edges", false, "A", "F", normal);

        // hard: 8 vertices, directed, P to W, 12 edges
        EdgeIn[] hard = {
            new EdgeIn("P", "Q"), new EdgeIn("P", "R"), new EdgeIn("Q", "S"), new EdgeIn("R", "S"),
            new EdgeIn("S", "T"), new EdgeIn("T", "U"), new EdgeIn("T", "V"), new EdgeIn("U", "W"),
            new EdgeIn("V", "W"), new EdgeIn("Q", "T"), new EdgeIn("R", "U"), new EdgeIn("W", "P")
        };
        runScenario("hard: 8 vertices, directed, P to W, 12 edges", true, "P", "W", hard);

        // edge: 9 vertices, NO PATH from A to H (2 separate components)
        EdgeIn[] noPath = {
            new EdgeIn("A", "B"), new EdgeIn("B", "C"), new EdgeIn("C", "D"), new EdgeIn("D", "E"),
            new EdgeIn("E", "F"), new EdgeIn("F", "A"), new EdgeIn("A", "D"),
            new EdgeIn("G", "H"), new EdgeIn("H", "I"), new EdgeIn("I", "G")
        };
        runScenario("edge: 9 vertices, NO PATH from A to H (2 separate components)", false, "A", "H", noPath);

        // edge: a single vertex, shown with a self-loop: s = t, length 0
        EdgeIn[] single = { new EdgeIn("A", "A") };
        runScenario("edge: a single vertex, shown with a self-loop: s = t, length 0", false, "A", "A", single);
    }
}
Deneyin
Beklenen çıktı:
-- normal: 7 vertices, undirected, A to F, 10 edges --
path from A to F (length 2): A G F

-- hard: 8 vertices, directed, P to W, 12 edges --
path from P to W (length 3): P R U W

-- edge: 9 vertices, NO PATH from A to H (2 separate components) --
no path from A to H

-- edge: a single vertex, shown with a self-loop: s = t, length 0 --
path from A to A (length 0): A
8.4 Karmaşıklık, hatalar, kendini sınama
Karmaşıklık. BFS'in kendisi O(V + E)'dir; yolu ebeveyn işaretçilerini yürüyerek yeniden kurmak O(yol uzunluğu)'dur, bu da en fazla O(V)'dir. Toplam: düz BFS ile aynı, O(V + E) — en kısa yolu bulmak, bir yolun var olup olmadığını bulmanın ötesinde hiçbir ekstra maliyet çıkarmaz.
Sık yapılan hatalar
- Yeniden kurulan yolu ters çevirmeyi unutmak.
parent_ofit'dens'ye geriye yürümek zorunlu olarak düğümlerit ... ssırasında üretir; onları olduğu gibi yazdırmak yolu sessizce ters bildirir. - BFS'in en kısa yolunun benzersiz olduğunu varsaymak. Aynı minimum uzunlukta birkaç farklı en kısa yol var olabilir — örneğin yukarıdaki "normal" senaryonun çizgesinde
A'danC'ye 2 kenarlı iki farklı yol vardır,A-B-CveA-D-C; bu algoritma bunlardan birini bildirir — ebeveyn işaretçilerinin gerçekleştirdiği hangisiyse — elle bulabileceğiniz belirli bir yol değil. - Bu algoritmayı ağırlıklı bir çizgede kullanmaya kalkışmak.
bfs_shortest_path, kenarları sayar, toplam ağırlığı değil; ağırlıklı bir çizgede en az kenarlı yol, mutlaka en düşük toplam maliyetli yol değildir. Hafta 9'un Dijkstra algoritması bu daha genel problemi çözer, tam olarak bu ebeveyn-işaretçisi yeniden kurma tekniğini yeniden kullanarak.
Kendini sına: BFS en kısa yolu ile ağırlıklı en kısa yol
Bir çizgede s'den t'ye iki yol var: biri her biri 10 ağırlığında 2 kenardan geçiyor (toplam ağırlık 20), diğeri her biri 1 ağırlığında 5 kenardan geçiyor (toplam ağırlık 5). bfs_shortest_path hangisini "en kısa yol" olarak bildirir, ve bu Hafta 9'un Dijkstra algoritmasının vereceği yanıtla aynı mı?
Yanıt. bfs_shortest_path, ağırlığı tamamen göz ardı eder ve yalnızca kenar sayar, o yüzden 2 kenarlı yolu en kısa olarak bildirir (uzunluk 2). Hafta 9'un ele alacağı Dijkstra algoritması ise bunun yerine 5 kenarlı yolu en ucuz olarak bildirir, çünkü toplam ağırlığı (5), 2 kenarlı yolunkinden (20) daha düşüktür. Bu tam olarak BFS'in "en kısa" kavramının yalnızca ağırlıksız çizgelere uygulanmasının nedenidir — ağırlıklar önem kazandığı an, kenar sayısı ile toplam maliyet anlaşmazlığa düşebilir.
Özet
Bu hafta çizgeyi (graph) kurdu — herhangi bir örüntüde bağlı düğümler ve kenarlar, Hafta 4'ün ağaçlarını "döngü yok, tek ebeveyn" garantisini kaldırarak genelleştirdi. Terimlerle (yönlü/yönsüz, ağırlıklı, derece, yol, döngü, bileşen), iki gösterimle (edge lookup için hızlı olan O(V^2) komşuluk matrisi; seyrek çizgeler ve bu haftanın her gezinmesi için varsayılan olan O(V + E) komşuluk listesi) ve dört algoritmayla tanıştınız, hepsi Hafta 1–4'ten bir fikrin doğrudan genelleştirilmesi: genişlik öncelikli arama (kuyruk, seviye seviye keşif, kenar sayısına göre en kısa yolları doğal olarak bulur), hem özyinelemeli (çağrı yığını, kenarları ağaç/geri/ileri/çapraz olarak sınıflandırır) hem de yinelemeli (özyinelemeli sürümle aynı sırada ziyaret eden açık bir yığın) derinlik öncelikli arama, bağlı bileşenler (her ziyaret edilmemiş düğümden yeniden BFS) ve en kısa yol yeniden kurma (BFS'in ebeveyn işaretçileri, geriye doğru yürünür). Önümüzdeki hafta arama ve hashlemeye döner; Hafta 9, bu haftanın BFS tabanlı ağırlıksız en kısa yolunun doğrudan ön izlediği ağırlıklı en kısa yol algoritmaları için çizgelere geri döner.
Alıştırmalar
- Königsberg'in yedi köprüsünü bir çizge olarak çizin (dört kara parçası düğüm olarak, yedi köprü kenar olarak). Her düğümün derecesini hesaplayın ve Euler'in kriterinin (bir Euler yolu ancak ve ancak sıfır ya da iki düğümün tek dereceli olması durumunda var olur) böyle bir yürüyüşün olmadığını doğru tahmin ettiğini doğrulayın.
- Öz-döngüsü ve çoklu kenarı olmayan,
Vdüğümlü yönsüz bir çizge için, olası maksimum kenar sayısı nedir? YanıtınızıVcinsinden ifade edin ve bir çizge bu maksimuma yaklaştıkça hangi gösterimin (matris ya da liste) diğerinden daha fazla yer kapladığını belirtin. graph_terminology.c'ninout_degree'sini, bir öz-döngüyü ders kitabı derece tanımıyla tam olarak eşleşecek şekilde iki kez sayacak şekilde değiştirin (bölüm 2'nin "sık yapılan hatalar" notuna bakın). Düzeltmenizi "normal" senaryonunDdüğümüne (bir öz-döngüsü olan) karşı doğrulayın.adjacency_matrix.c'ninmatrix'ini kullanarak birint has_edge(int a, int b)fonksiyonu yazın ve karmaşıklığını belirtin.adjacency_list.c'ninadjdizisini kullanarak aynısını yapın ve o karmaşıklığı da belirtin.bfs.c'ninbfsfonksiyonunu,PyerineQ'dan başlayarak "zor" (yönlü) senaryo üzerinde elle izleyin. Varsa,Q'dan hangi düğümlere ulaşılamaz?dfs_recursive.c'nindfs_visitini, ilk çağrıyıAyerineC'den başlatarak "zor" senaryo üzerinde elle izleyin (dfsin yine de sonrasında düğüm sırasıyla diğer her ziyaret edilmemiş düğümü ziyaret ettiğini hatırlayın). Bölüm 5'teki izle karşılaştırıldığında hangi kenarların sınıflandırması değişir, ve neden?dfs_iterative.c'yi, komşuları ters değil ileri alfabetik sırada itecek şekilde değiştirin. "normal" senaryo üzerinde çalıştırın ve ortaya çıkanvisit orderı orijinaliyle karşılaştırın. Farkı açıklayın.connected_components.c, yönlü girdiden bile her zaman yönsüz bir komşuluk listesi kurar. (Uygulamaya gerek yok, yalnızca sözle)uvev'nin ancak her iki yönde de yönlü bir yol varsa aynı bileşende sayıldığı güçlü bağlı bileşenleri sayacak ikinci bir sürüm,count_strong_componentsı betimleyin. Bölüm 7'nin "zor" senaryosundacount_componentsile aynı yanıtı verir miydi? Neden ya da neden değil?bfs_shortest_path.c'yi kullanarak, bölüm 8'in "normal" senaryosundaA'dan diğer her düğüme en kısa yolu bulun (fonksiyonu hedef başına bir kez çağırın, ya da yalnızcaA'dan bir kez çağırıp ortaya çıkanparent_ofdizisini diğer altı düğüm için de yeniden kullanın — hangisi daha verimli, ve neden?).- Bir şehrin otobüs ağı, yönsüz, ağırlıksız bir çizge olarak modelleniyor (otobüs durakları düğüm, arada duraksız doğrudan hatlar kenar). Bir turist,
XdurağındanYdurağına gitmek için en az kaç otobüs değişikliği gerektiğini bilmek istiyor. Bu haftadan tam olarak hangi algoritmanın bu soruyu yanıtladığını ve bildirdiği sayının neden "duraklar" değil "değişiklikler" olduğunu bir ya da iki cümleyle açıklayın.
Kendini sına
1. Bir ağaç (Hafta 4) ile genel bir çizge arasındaki temel yapısal fark nedir?
Bir ağaç, döngüsü olmayan bağlı bir çizgedir ve herhangi iki düğüm arasında tam olarak bir yol vardır; genel bir çizge döngülere izin verir ve bir düğümün birden fazla yolla ulaşılabilir olmasına izin verir, o yüzden ağaç dolaşımları hiç visited işaretine ihtiyaç duymaz, çizge dolaşımları ise her zaman duyar.
2. Komşuluk listesi neden BFS ve DFS için varsayılan seçim, komşuluk matrisi değil?
Her iki gezinme de tekrar tekrar "bu düğümün komşuları kim?" diye sorar — bir listede O(deg(v)), bir matriste O(V) (tam bir satır taraması) — ve gerçek ağların tipik olduğu seyrek çizgeler için liste de çok daha az bellek kullanır, O(V + E), O(V^2) yerine.
3. BFS'te, bir düğüm neden çıkarma anında değil, ekleme anında visited olarak işaretlenmelidir?
Çıkarma anında işaretlemek, aynı düğümün, herhangi bir kopyası işlenmeden önce farklı komşular tarafından birden fazla kez kuyruğa eklenmesine izin verir; bu hem yer israf eder hem de seviye/ebeveyn değerlerinin yanlış üzerine yazılması riskini taşır.
4. Bir DFS geri kenarı ne gösterir, ve bir ileri ya da çapraz kenardan nasıl farklıdır?
Bir geri kenar, hâlâ gri olan (şu anki DFS yolunda) bir düğüme — bir ataya — işaret eder ve her zaman bir döngü gösterir. İleri ve çapraz kenarlar (yalnızca yönlü çizgeler) zaten siyah (bitmiş) düğümlere işaret eder ve kendi başlarına bir döngü göstermezler.
5. DFS neden ilk çağrı bittikten sonra durmak yerine her ziyaret edilmemiş düğümden yeniden başlamalıdır?
Tek bir DFS çağrısı yalnızca başlangıç düğümünü içeren bağlı bileşene ulaşır. Bağlı olmayan bir çizgede, kalan her ziyaret edilmemiş düğümden yeniden başlamak, herhangi bir şeye hiç ulaşmanın tek yoludur ve bir DFS ormanı — bileşen başına bir ağaç — üretir.
6. Yinelemeli DFS'te, komşular neden ters alfabetik sırada itilir?
Yığın LIFO olduğundan, itilen son komşu çıkarılan ilk komşudur. Ters sırada itmek, çıkarmanın onları ileri alfabetik sırada geri getirmesi anlamına gelir — özyinelemeli sürümün onları ziyaret ettiği sırayla eşleşir.
7. count_components ne döndürür, ve yönlü bir gezinmenin göz ardı etmeyeceği neyi göz ardı eder?
Bağlı bileşen sayısını döndürür (karşılıklı olarak erişilebilen düğümlerin en büyük grupları), her zaman kenar yönünü göz ardı eder — bir zayıf bağlılık sorusunu yanıtlar, her düğümün ok yönüne saygı göstererek her başka düğüme ulaşıp ulaşamadığını değil.
8. Genişlik öncelikli arama, özellikle, kenar sayısına göre en kısa yolu neden garanti eder, derinlik öncelikli arama neden garanti etmez?
BFS, başlangıçtan mesafeye kesin sırayla keşfeder (d mesafesindeki her şey, d + 1 mesafesindeki her şeyden önce kuyruktan çıkarılır), o yüzden bir düğüme ilk ulaşılan zaman her zaman en kısa yoldandır. DFS bir dala bağlanır ve daha kısa bir yolu denemeden çok önce, uzun, dolambaçlı bir rotayla bir düğüme ulaşabilir.
9. bfs_shortest_path, düz bfsin kullanmak zorunda olmadığı hangi ekstra bilgiyi BFS sırasında kaydeder?
parent_of dizisini. Düz BFS, dolaşım bittikten sonra bunu göz ardı edebilir (ya da yalnızca level_of için kullanabilir); en kısa yol sürümü ise bunu sonrasında özellikle hedeften geriye yürüyüp gerçek rotayı — yalnızca uzunluğunu değil — yeniden kurmak için gerekir.
10. BFS'in en kısa yolu (kenar sayısına göre), ağırlıklı bir çizgede en ucuz yoldan neden farklı olabilir?
Çünkü BFS her kenarı tam olarak 1'e mal olarak ele alır, daha az kenarlı bir yol yine de daha fazla ama daha ucuz kenarlı bir yoldan daha yüksek toplam ağırlığa sahip olabilir. Hafta 9'un Dijkstra algoritması ağırlığı açıkça hesaba katar ve farklı bir yanıt verebilir.
İleriye bakış
Hafta 6 arama ve hashlemeye (search and hashing) döner: sıralı veri üzerinde doğrusal ve ikili arama, sonra hash tabloları — bu derse kadar kurulan sıralı yapıyı, hesaplanmış bir indeksle takas ederek ortalama durumda O(1) arama. Hash tablosu, daha sonra daha hızlı çizgeler kurmak için kendisi bir araç hâline gelecek (bir dizi indeksi yerine hash haritasıyla anahtarlanan bir komşuluk listesi, düğümleri kolayca 0..V-1 olarak numaralandırılamayan çizgeler için). Hafta 9 doğrudan çizgelere döner, bu haftanın ağırlıksız en kısa yol BFS'ini ağırlıklı çizgeler için Dijkstra algoritmasına genelleştirir ve minimum yayılan ağaçları (minimum spanning tree) — ağırlıklı bir çizgeyi bağlı tutan en ucuz olası kenar kümesini — tanıtır.
Kaynaklar
- Ders izlencesi, Hafta 5:
CEN207-2026-2027-Guz-Izlence.tr.md. - T. H. Cormen, C. E. Leiserson, R. L. Rivest, C. Stein. Introduction to Algorithms. MIT Press — temel çizge algoritmaları (komşuluk listesi/matrisi gösterimleri, BFS, DFS) ve daha genel olarak çizge gezinmesi üzerine bölümler, 3. ya da 4. baskıda.
- R. Sedgewick, K. Wayne. Algorithms, 4. baskı. Addison-Wesley, 2011 — Graphs bölümü (yönsüz ve yönlü çizgeler, derinlik öncelikli ve genişlik öncelikli arama, bağlı bileşenler).
- williamfiset/Algorithms (https://github.com/williamfiset/Algorithms, MIT Lisansı) — çizge gezinme algoritmalarının Java referans uygulamaları.
- Programiz DSA (https://www.programiz.com/dsa) — çizgeler, BFS ve DFS'e adım adım girişler.
- L. Euler, Solutio problematis ad geometriam situs pertinentis, 1736 — çizge kuramının kurucu makalesi (Königsberg'in yedi köprüsü).
- R. E. Tarjan, "Depth-First Search and Linear Graph Algorithms", SIAM Journal on Computing, 1(2), 1972.